 新闻资讯
2026.10.09
协作机器人打磨去毛刺:力控、耗材与除尘配套的评估维度
协作机器人打磨去毛刺的评估需聚焦工件公差、磨料耗材与力控能力三大核心变量,而非仅关注机器人本体精度。文章强调先厘清变量,再判断适用性,并指出力控是核心能力,需结合恒力控制与除尘配套,才能保障打磨质量稳定。
阅读全文 →
自主可控核心技术 工业大模型赋能 多行业柔性升级伙伴
新闻资讯
协作机器人打磨去毛刺的评估需聚焦工件公差、磨料耗材与力控能力三大核心变量,而非仅关注机器人本体精度。文章强调先厘清变量,再判断适用性,并指出力控是核心能力,需结合恒力控制与除尘配套,才能保障打磨质量稳定。
阅读全文 → 新闻资讯
协作机器人选型需超越参数表数字,理解其对实际生产的影响。文章剖析五个常见陷阱,如忽略动态负载曲线、安全认证缺失等,强调选型失误导致工艺不匹配、合规风险及维护成本失控。核心在于结合工艺需求,关注精度、生态接口与模块化设计,以缩短12-18个月
阅读全文 →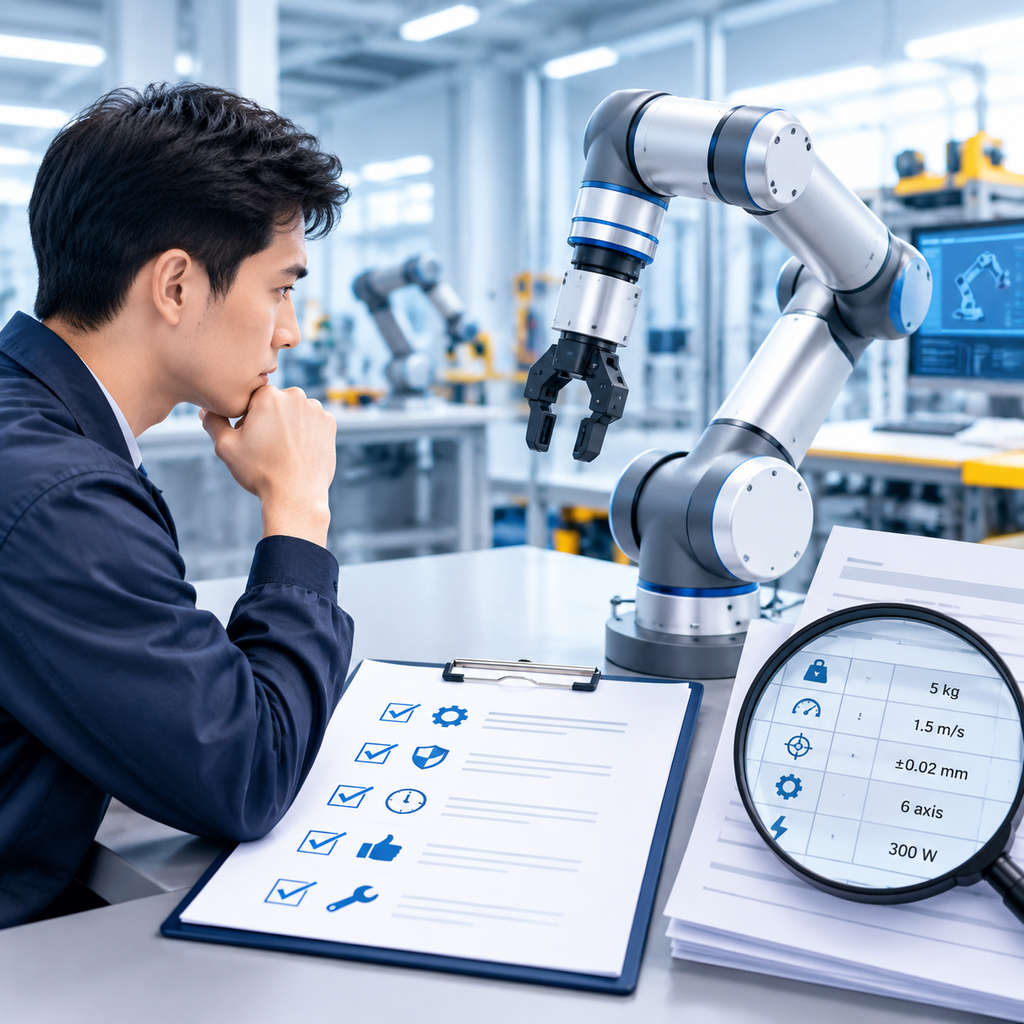 新闻资讯
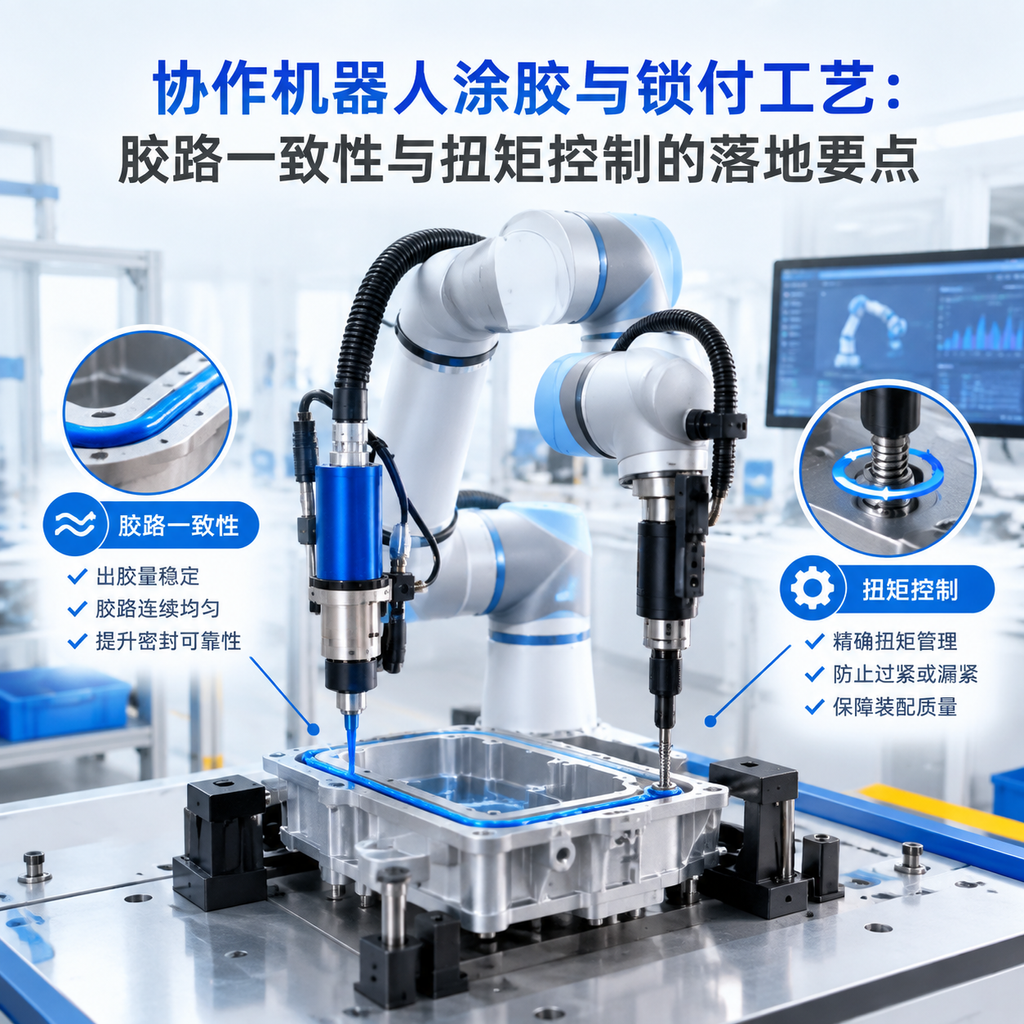
本文聚焦协作机器人涂胶与锁付工艺的落地要点,指出胶路一致性与扭矩控制是决定产品密封性和结构强度的关键。文章强调,实际效果不稳多因工艺参数未拆解为可测量量,建议从胶条宽度波动、断胶频率及拐角过渡质量三个维度评估,并关注机器人运动与出胶系统的协
阅读全文 → 新闻资讯
协作机器人上下料改造的关键在于节拍测算与工装夹具配套,而非仅关注机型参数。节拍需从目标节拍倒推机器人动作时间预算,并优化路径缩短移动距离;工装夹具则需联动工件定位、夹爪形式与机床时序,确保整体方案可落地。
阅读全文 →
新闻资讯
协作机器人选型不能只看负载和臂展,需关注重复定位精度、安全认证等级及控制器开放性等隐性指标,这些参数决定设备能否适配精细装配、人机协作安全及二次开发需求,避免买后“用不上”或“不好用”。
阅读全文 → 新闻资讯
协作机器人选型不能只看负载和臂展,需关注隐藏参数。最大负载在动态工况下实际可用仅50%-70%,应预留20%-30%余量。常见陷阱包括重复定位精度不等于绝对定位精度、防护等级非整机防护、安全功能需确认是否标配及响应时间。选型需结合具体工况,
阅读全文 → 新闻资讯
锂电产线向多品种小批量模式转型,协作机器人凭借灵活部署与人机协同优势,在换型、节拍与安全分区三方面需重点评估。文章围绕如何压缩换型时间、匹配生产节拍及划定安全区域展开,为设备与工艺负责人提供可落地的评估框架。
阅读全文 →
新闻资讯
协作机器人选型需超越参数表数字,文章解析负载、精度、自由度等核心参数的隐藏含义,强调选型是涉及工艺与战略的系统工程。文中指出常见误区,如仅看额定负载而忽略动态性能,并提醒避免三大陷阱,以做出符合实际应用场景的明智决策。
阅读全文 → 新闻资讯
半导体封测环节对协作机器人提出洁净度、防静电与稳定性等特殊要求,这些是选型准入门槛而非加分项。文章围绕洁净适配、防静电、晶圆搬运与稳定性四个要点,为封测厂设备与工艺负责人提供评估框架,强调需根据车间洁净等级配置设备。
阅读全文 →
新闻资讯
协作机器人选型中,参数表数字仅反映理想工况,实际产线表现常因动态环境而打折。文章拆解五大参数陷阱,强调重复定位精度等指标受振动、温度等影响,需结合真实场景验证,避免陷入纸上性能与现场表现脱节的困境。
阅读全文 → 新闻资讯
协作机器人打磨去毛刺需综合评估工件公差、力控精度、耗材寿命与除尘配套三个核心变量。单纯依赖位置控制难以应对毛刺波动,必须引入力控技术实时调整;耗材磨损影响工艺稳定性,需自动补偿;除尘系统关乎环境安全与设备寿命。三者协同匹配是方案成功的关键。
阅读全文 →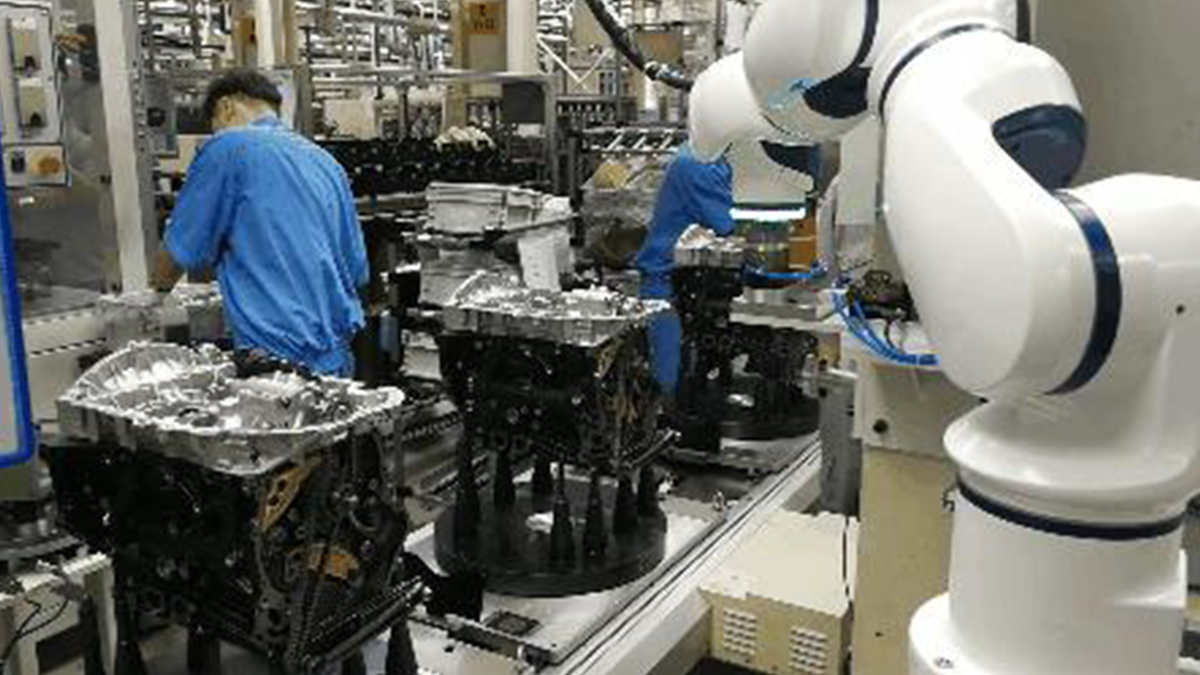 新闻资讯
协作机器人涂胶与锁付的核心在于将胶路一致性与扭矩控制量化可控,而非简单替代人工。文章从工艺评估角度,拆解了这两项指标在方案落地中的考察方法,强调机器人精度、出胶系统响应、供料方式与程序逻辑的协同配合。
阅读全文 →