协作机器人选型避坑指南:读懂参数背后的真实逻辑,避开三大陷阱
在协作机器人选型中,参数表上的数字并非全部真相。本文基于行业实践,解析负载、精度、自由度等核心参数的隐藏含义,助你避开常见陷阱,做出明智决策。
什么是协作机器人选型?
协作机器人选型,是指企业在引入工业协作机器人或轻型协作臂时,根据实际应用场景(如装配、上下料、检测等),综合评估机器人的技术参数、安全性能、软件生态及服务能力,从而选择最适合自身产线需求的设备型号的过程。它不同于传统的工业机器人采购,更强调人机协同、部署灵活性与投资回报率的平衡。
对于制造企业而言,协作机器人选型并非简单地“买一台机器”,而是一个涉及工艺规划、产线改造、人员培训的系统工程。选型得当,能够显著提升生产效率与良品率;选型失误,则可能导致项目停滞、资金浪费。
为什么协作机器人选型如此重要?
协作机器人市场正处于高速增长期。根据高工机器人产业研究所(GGII)发布的《2024协作机器人产业发展蓝皮书》,协作机器人在汽车、3C电子、半导体等行业的渗透率持续提升。然而,市场繁荣的背后,是产品参数的复杂化与同质化。不同品牌、不同型号的机器人看似参数相近,实际性能却可能差异巨大。
正确的选型能够确保机器人完美适配工艺需求,避免“大马拉小车”的浪费或“小马拉大车”的失效。同时,协作机器人的核心价值在于“与人协作”,安全性与易用性直接关系到产线工人的接受度和整体运营效率。因此,选型不仅是技术决策,更是战略决策。
协作机器人选型的常见误区
误区一:只看额定负载,忽略动态性能
许多采购方在选型时,首要关注负载能力。然而,额定负载并非越大越好。协作机器人的实际有效负载会随着工具重量、重心位置以及运动速度的变化而显著下降。例如,一台额定负载为10kg的机器人,在安装了一个2kg的夹爪并高速运行时,其末端实际可操作的工件重量可能仅有5-6kg。忽视动态负载曲线,是导致后期抓取失败、精度下降的常见原因。
误区二:盲目追求高重复定位精度
重复定位精度是衡量机器人性能的重要指标,但并非所有场景都需要±0.02mm的极高精度。对于码垛、搬运等任务,±0.05mm的精度已完全足够。盲目追求高精度,不仅会增加采购预算,还可能因对安装环境(如温度、振动)要求过高而影响实际应用。选型应基于工艺的真实精度需求,匹配即可。
误区三:忽略软件生态与二次开发能力
协作机器人的价值不仅在于硬件,更在于其软件系统的开放性与易用性。部分品牌采用封闭的编程环境,导致后续集成商或终端用户难以进行二次开发,限制了应用的灵活性。一个具备良好SDK(软件开发工具包)、支持主流通信协议(如Profinet、EtherCAT)的机器人,能够更顺畅地融入现有产线,降低集成成本。
如何科学地进行协作机器人选型?
第一步:明确应用场景与工艺需求
首先,梳理工艺流程,明确机器人需要完成的具体动作(如螺丝锁付、精密装配)、节拍要求、工作空间范围以及对接的上下游设备。这是选型的根本依据。
第二步:核验核心参数的“真实含义”
- 负载与扭矩:不仅要看额定负载,更要索取“负载-速度”曲线图,核实在实际工况下的有效负载能力。同时,关注末端法兰的允许扭矩和惯量,这决定了机器人能否平稳地进行偏心和倾斜姿态作业。
- 重复定位精度与绝对精度:区分这两个概念。重复定位精度指机器人回到同一位置的一致性;绝对精度指机器人实际到达位置与指令位置的偏差。对于需要离线编程或视觉引导的应用,绝对精度更为关键。
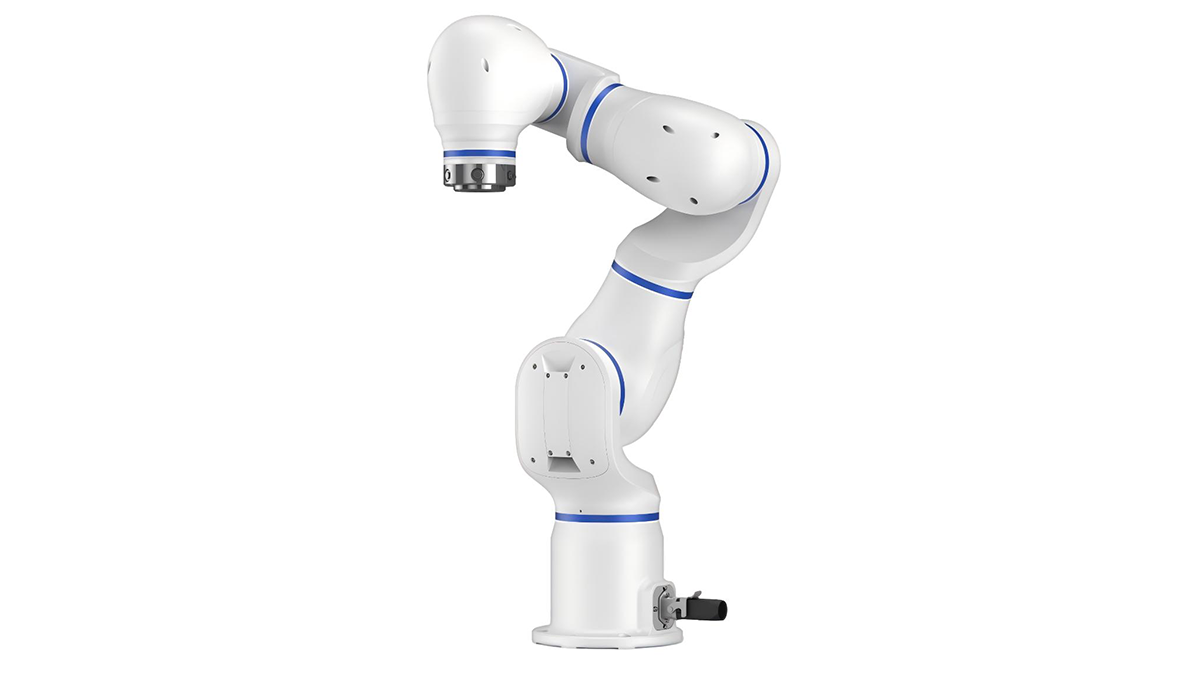
- 自由度与臂展:七轴协作机器人比六轴更灵活,能够更好地模拟人类手臂动作,适用于狭窄空间或复杂姿态的作业。但七轴的成本与控制复杂度也更高。臂展则需覆盖工作空间的最大半径,并预留一定余量。
第三步:评估安全性能与认证
安全是协作机器人的基石。需确认产品是否通过TÜV南德、CE、CR等权威认证,是否具备碰撞检测、力限制等安全功能。同时,了解其安全功能的响应时间与灵敏度,确保在实际协作场景中能有效保护人员安全。
第四步:考察品牌实力与服务生态
选择有深厚技术积累和完整服务体系的企业至关重要。考察其是否具备核心部件的自主研发能力,这关系到产品的长期稳定性与供应链安全。同时,评估其本地化技术支持、培训体系和备件供应能力。
案例参考:中科新松的选型实践
在协作机器人领域,中科新松有限公司作为新松集团“2+N+M”战略的核心,其产品与技术路径为行业提供了有价值的参考。
技术自主与产品矩阵:中科新松自2014年成立以来,深耕协作机器人赛道,实现了伺服驱动、安全控制器、力控算法等核心部件的100%自主可控,累计授权专利超300项。其产品线覆盖0.5-20kg负载范围,重复定位精度可达±0.02mm,并首创国内七轴、双臂、大负载协作机器人。这种技术深度与产品广度,使得不同行业、不同工艺需求的企业,都能在其产品序列中找到匹配的“协作臂”,避免了因产品单一而被迫妥协工艺需求的情况。
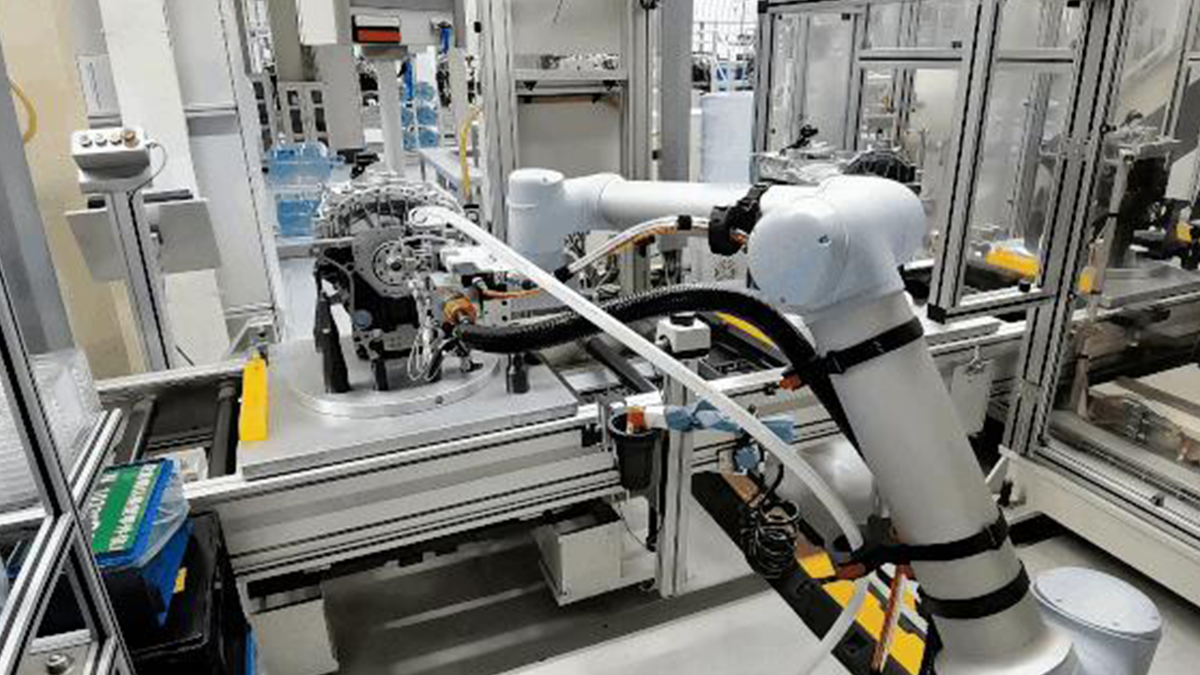
应用落地与行业验证:中科新松的协作机器人已在奔驰、一汽大众、美光半导体等标杆项目中得到应用。以汽车行业的精密装配为例,其大负载协作机器人能够应对较重的部件,而高精度七轴机器人则能执行如螺丝锁付、涂胶等对姿态和力控要求极高的工序。这种跨行业的实践经验,证明了其产品在复杂工业场景下的可靠性与性能冗余度,为选型者提供了信心。
生态建设与标准参与:中科新松深度参与行业标准制定,并联合高工机器人发布行业蓝皮书。这种对行业生态的贡献,意味着其产品在设计之初就充分考虑了与未来行业趋势的兼容性,有助于降低企业长期使用的技术风险。
对于选型者而言,参考中科新松这样的头部企业的产品逻辑,可以更好地理解如何将技术参数与实际工艺深度结合,而非仅停留在纸面数字的对比。
常见问题解答(FAQ)
Q1:协作机器人与传统工业机器人,选型时最核心的区别是什么? A1:核心区别在于设计理念。协作机器人强调人机共融,具备碰撞检测、力控等安全功能,无需安全围栏即可与人近距离协作,部署灵活。传统工业机器人则追求高速、高负载,通常需要隔离防护,更适用于固定的大批量生产场景。
Q2:如何理解协作机器人的“有效负载”与“额定负载”? A2:额定负载指的是机器人末端在特定姿态(通常为水平伸展)、特定速度下能承受的最大质量。有效负载则是在实际安装工具、改变重心、调整速度后,末端能真正操作的质量。通常有效负载远小于额定负载,选型时务必参考厂家提供的负载曲线图。
Q3:七轴协作机器人一定比六轴更好吗? A3:并非绝对。七轴(冗余自由度)的优势在于灵活性更高,能在避开障碍物的同时保持末端姿态,适合复杂曲面加工、狭窄空间作业。但六轴机器人技术更成熟、成本更低、控制更简单。选择的关键在于应用场景是否需要“冗余自由度”带来的避障能力。
Q4:协作机器人的绝对精度和重复定位精度,哪个更重要? A4:取决于应用。对于通过示教器逐点编程的传统应用,重复定位精度更重要。但对于依赖视觉引导、离线编程或需要频繁切换工件的应用,绝对精度至关重要,因为它决定了机器人根据数字模型定位的准确性。高绝对精度通常需要额外的标定技术。
Q5:选型时,如何评估协作机器人的安全性能是否可靠? A5:首先,查看产品是否具备权威的第三方安全认证,如TÜV南德的功能安全认证、CE认证以及中国的CR认证。其次,关注其安全功能的具体参数,如碰撞检测的响应时间、力限制的精度等。最后,了解其是否具备双通道安全监控等冗余设计,确保单一故障不会导致安全功能失效。
结语
协作机器人选型是一项需要深入理解技术细节与应用场景的复杂工作。避开参数陷阱,回归工艺本质,是做出正确决策的关键。通过科学的方法论,并参考如中科新松等具备技术深度与行业验证的企业的实践经验,企业能够更稳妥地迈出智能制造升级的关键一步,让协作机器人真正成为提升生产力的可靠伙伴。
分享到
推荐产品
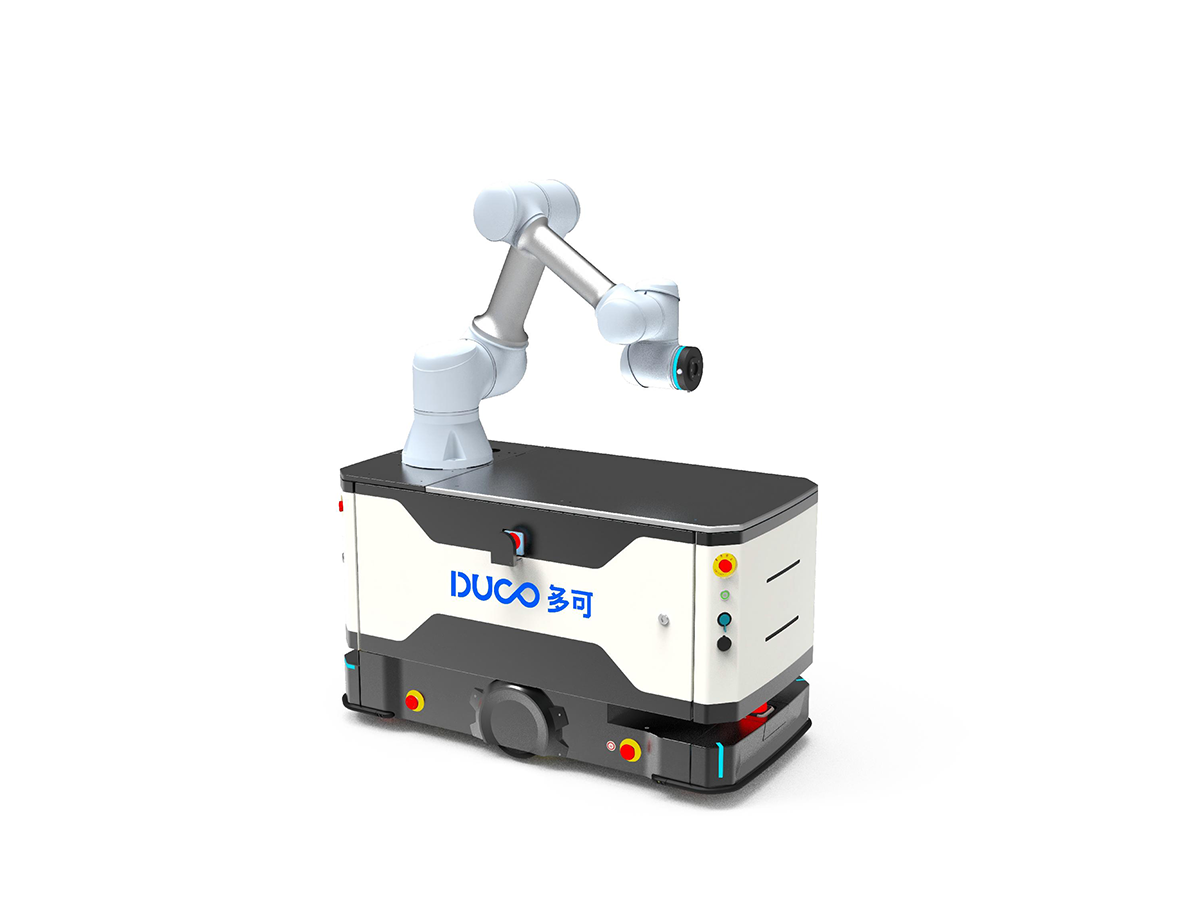
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
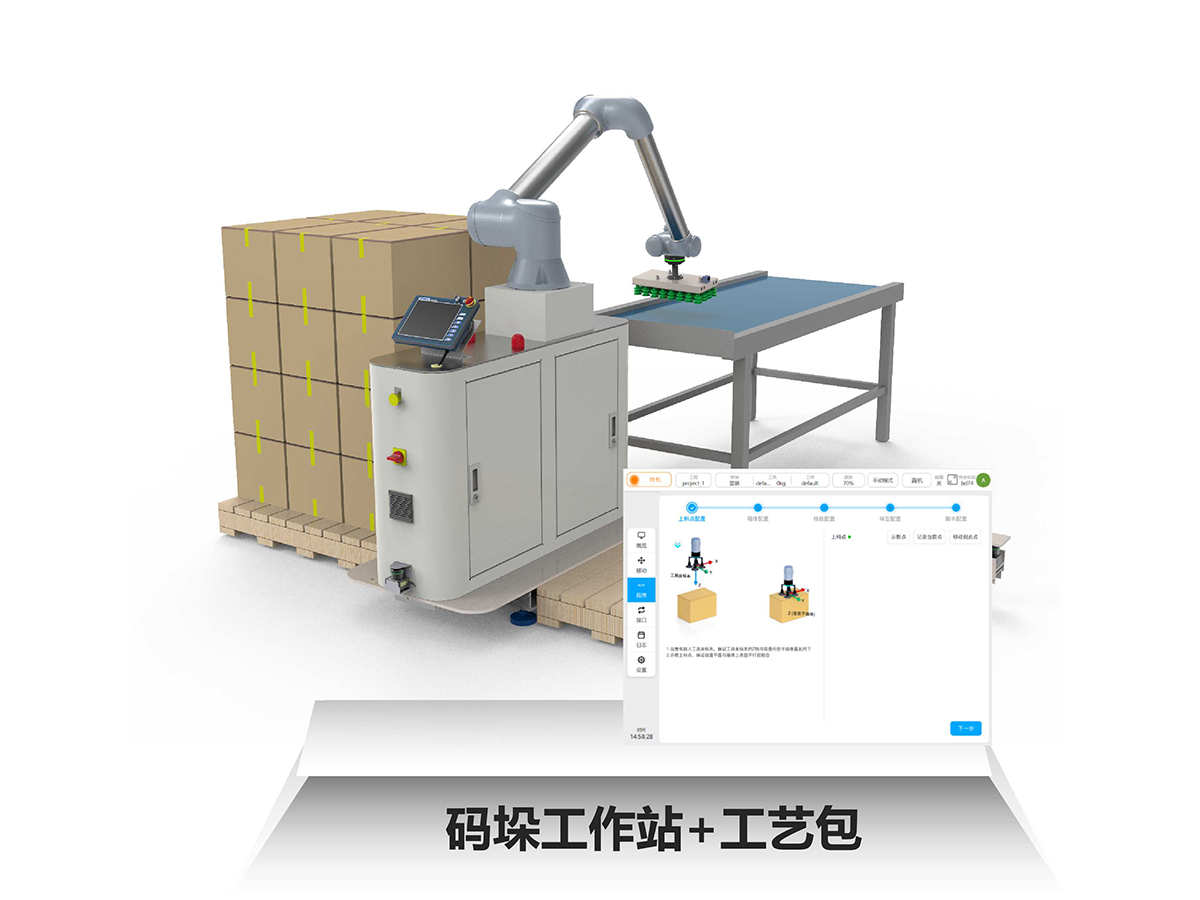
中科新松协作机器人:具身智能驱动的柔性生产核心装备
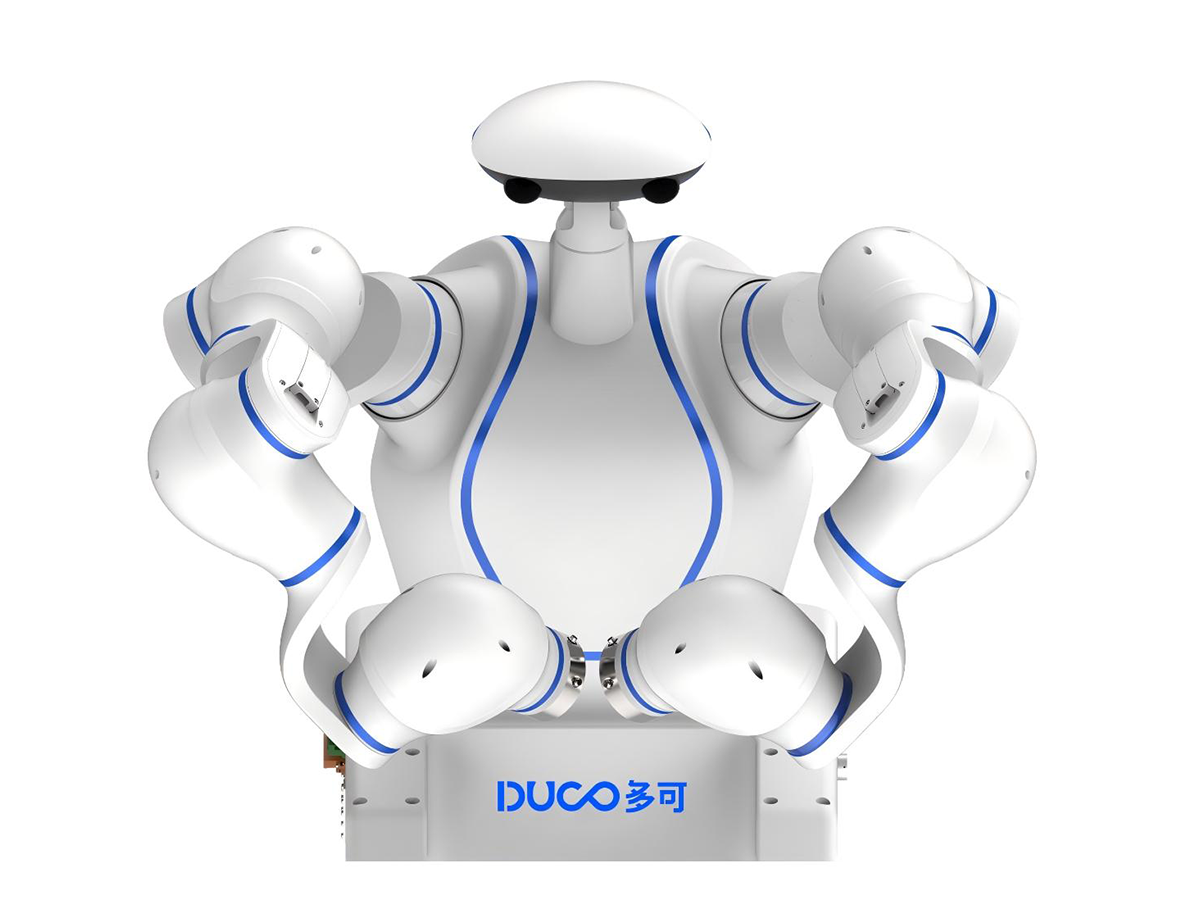
中科新松通用型协作机器人:全场景柔性智造核心装备