协作机器人涂胶与锁付工艺:胶路一致性与扭矩控制的落地要点
在 3C 电子与汽车零部件装配环节,涂胶和螺丝锁付是最常见的两道工序,也是决定产品密封性、结构强度与长期可靠性的关键节点。许多制造企业引入协作机器人涂胶与自动锁付工位,却发现实际效果并不稳定:胶路时宽时窄、偶尔断胶,螺丝拧紧后出现滑牙或松脱。这些问题往往不是设备本身不合格,而是工艺人员没有把“胶路一致性”和“扭矩控制”拆解成可测量、可调整的工艺量,再映射到机器人的运动参数与力控参数上。本文从方案评估的角度,梳理这两道工艺的落地要点,供设备与工艺负责人参考。
一、胶路一致性:不是“走直线”那么简单
胶路一致性指的是在整条涂胶轨迹上,胶条的宽度、高度和截面形状保持稳定。影响一致性的因素远不止机器人走位是否精准,还包括胶水黏度随温度的变化、出胶量的动态波动、基材表面的微观不平整,以及机器人运行速度的瞬时变化。
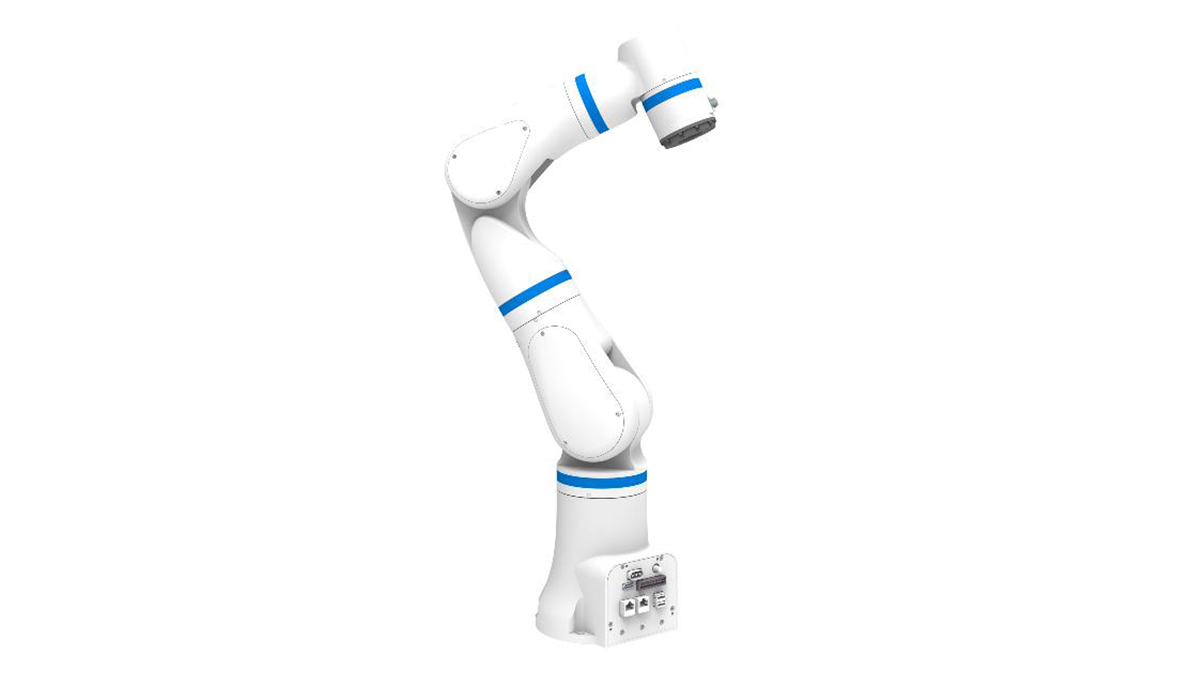
协作机器人涂胶的优势在于,它可以把轨迹规划、速度控制和力控感知放在同一个控制系统里处理。以多可 DUCO 的 GCR 系列六轴协作机器人为例,其负载范围覆盖 3kg—30kg,臂长区间为 618mm—2000mm,重复定位精度达到 ±0.02mm。这样的精度水平意味着,机器人本身的轨迹重复性足以支撑精密涂胶需求。真正需要工艺工程师关注的,是出胶系统与机器人运动之间的协同响应。
在实际评估中,建议把胶路一致性拆成三个可测量的维度:一是胶条宽度的波动范围,二是断胶与堆胶的发生频率,三是拐角与圆弧处的过渡质量。对应到机器人参数上,则要关注轨迹拐角处的速度规划、起收胶位置的延时设定,以及机器人与胶阀之间的信号同步方式。选用支持拖拽示教和图形化编程的协作机器人,可以显著降低现场调试的复杂度,让工艺人员快速找到速度与出胶量的匹配点。
二、扭矩控制:自动锁付的核心评估项
螺丝锁付的质量,最终体现在扭矩是否落在设计窗口内。扭矩过小,连接件在振动工况下容易松动;扭矩过大,则可能造成滑牙、断头甚至损坏工件。自动锁付工位引入协作机器人后,扭矩控制不再依赖操作工人的手感,而是由伺服拧紧轴或力控末端执行器来保证。
评估自动锁付方案时,首先要确认机器人末端是否具备力控感知能力,以及控制系统能否与拧紧工具实时通信。协作机器人在遇到拧紧阻力异常时,应当能够及时暂停或回退,而不是强行继续动作。其次要关注机器人的刚性表现。虽然协作机器人因安全设计通常比传统工业机器人更轻量,但在锁付垂直向下或侧向受力时,末端变形量会影响扭矩的传递效率。选择负载能力留有裕度的机型,并在夹具设计时增加辅助支撑,是常见的工程对策。
扭矩设定并不是一个固定值,它与螺丝的材质、螺纹规格、被连接件的硬度以及是否使用垫片都有关系。合理的做法是先做工艺试验,采集不同参数组合下的扭矩曲线,再确定拧紧策略。协作机器人具备图形化编程和力控感知能力,使得这类试验可以在现场快速完成,而不需要反复修改底层代码。
三、常见误区:把工艺问题归因于机器人精度
不少企业在评估协作机器人涂胶与锁付方案时,容易陷入一个误区:认为胶路不均或扭矩不稳,一定是机器人重复定位精度不够。实际上,±0.02mm 级别的重复定位精度对于绝大多数涂胶和锁付场景已经绰绰有余。真正的问题往往出在三个地方:出胶系统的压力波动、工件定位的偏差累积,以及末端工具与机器人法兰的连接刚性。
另一个常见误区是忽略胶水特性对工艺的影响。不同胶水的黏度对温度敏感度差异很大,如果现场没有恒温控制,早晚时段的胶路宽度就可能出现明显差异。这不是机器人能解决的问题,而是工艺环境控制的范畴。因此,在方案评估阶段,建议把“机器人本体精度”“出胶系统稳定性”“工件定位精度”“环境温度控制”列为四个独立的检查项,逐项确认后再判断问题出在哪个环节。
四、落地方法:从工艺量到机器人参数的映射
要让协作机器人涂胶与自动锁付真正落地,建议按照以下步骤建立工艺参数映射关系:
① 工艺量定义|主要动作:明确胶路宽度、扭矩范围、合格判定标准等关键工艺量|关键控制点:所有工艺量必须可测量,避免使用“均匀”“牢固”等模糊描述。
② 设备选型确认|主要动作:根据工件尺寸和作业范围选择合适负载与臂长的协作机器人|关键控制点:GCR 系列 3kg—30kg 负载与 618mm—2000mm 臂长区间可覆盖大多数 3C 与汽车零部件工位需求。
③ 轨迹与速度标定|主要动作:在样件上实际涂胶,观察拐角与圆弧处的胶路变化|关键控制点:调整拐角速度与出胶延时,直到胶条宽度波动落在允许范围内。
④ 扭矩工艺试验|主要动作:用不同扭矩参数组合进行锁付试验,记录扭矩曲线|关键控制点:确认拧紧工具与机器人控制系统的通信响应是否及时。
⑤ 异常处理逻辑|主要动作:设定胶量异常、拧紧失败的报警与暂停策略|关键控制点:协作机器人应能在异常时立即停止,避免损坏工件或工具。
⑥ 批量验证与固化|主要动作:连续运行一定数量的工件,统计合格率与波动趋势|关键控制点:将最终参数固化到图形化编程界面中,便于后续换型调用。
这套方法的本质,是把“感觉上的均匀”变成“数字上的稳定”。多可 DUCO 协作机器人的模块化设计和拖拽示教能力,可以帮助工艺人员在这一过程中减少对专业编程人员的依赖,让现场工程师自己完成大部分调试工作。
五、方案评估时的几个问题清单
在评估协作机器人涂胶与锁付方案时,建议向供应商或内部技术团队确认以下问题:
问:协作机器人涂胶一致性怎么看?/答:不要只看机器人重复定位精度,要同时考察出胶系统稳定性、轨迹拐角速度规划、起收胶延时和工件定位精度。建议要求供应商提供样件试胶报告,并现场观察不同速度下的胶路变化。
问:自动锁付扭矩怎么设定?/答:扭矩设定需要结合螺丝规格、被连接件材质和工艺试验数据来确定。优先选择具备力控感知和实时通信能力的协作机器人,并确保异常时能立即暂停。具体数值以工艺试验结果为准,不同工况差异较大。
问:协作机器人需要安全围栏吗?/答:协作机器人的设计目标是实现无需安全围栏的人机协同作业,符合 ISO/TS 15066 协作机器人安全标准。但实际是否需要围栏,取决于风险评估结果,包括工具锋利度、工件重量、作业速度等因素。涉及安全配置时,应以现场评估和专业人员的判断为准。
问:现有产线改造难度大吗?/答:协作机器人通常具备模块化设计和灵活的安装方式,可以适配现有工位布局。但需要确认供电、气源、空间尺寸和通信接口等前置条件。具体改造方案以现场勘查和技术资料为准。
涂胶与锁付工艺的稳定性,最终来自对工艺量的精细化管理和对机器人参数的准确映射。协作机器人的价值,在于把这两件事的调试门槛降下来,让工艺工程师而不是编程专家也能完成参数优化。对于正在评估自动化的企业来说,与其纠结于设备参数表的数字高低,不如带着样件和工艺要求,做一次实际的试胶与锁付验证。多可 DUCO 协作机器人的产品系列覆盖多种负载与臂长区间,可参见本站产品中心了解各系列的具体配置,并结合自身工艺需求做进一步评估。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备