协作机器人上下料自动化:节拍测算与工装夹具配套怎么定
机加工、冲压、注塑等工位引入协作机器人上下料,很多企业第一步就问“买多大负载、多长臂展的机型”。但真正决定改造成败的,往往不是机型参数表,而是两个更前置的问题:节拍怎么算,工装夹具怎么配。协作机器人上下料不是简单地把“人搬料”换成“机器人搬料”,它涉及工件定位、夹爪形式、机床开门时序、料盘摆放等一系列联动条件。本文从节拍测算与工装配套两个维度,帮助设备工程师和工艺工程师建立一套可落地的评估思路。
一、先算节拍,再定机型:从工件节拍倒推负载与臂展
协作机器人上下料的节拍测算,核心逻辑是从“单件生产节拍”倒推机器人可用动作时间,而不是先看机器人能跑多快。一个典型的上下料循环包含以下动作:待加工料抓取、送入机床、夹紧确认、退避、等待加工、取出成品、放置料盘。其中等待加工时间由机床工艺决定,机器人无法压缩,真正需要评估的是机器人自身动作段的总耗时。
节拍测算的第一步是明确目标节拍。例如产线要求每 90 秒完成一件工件的上下料,机床加工时间占 60 秒,那么机器人完成抓取、送入、退避、取出、放置全套动作的时间就必须控制在 30 秒以内。这 30 秒就是机器人动作段的“预算”,所有动作路径规划、速度设置、夹爪开合时间都要在这个预算内完成。
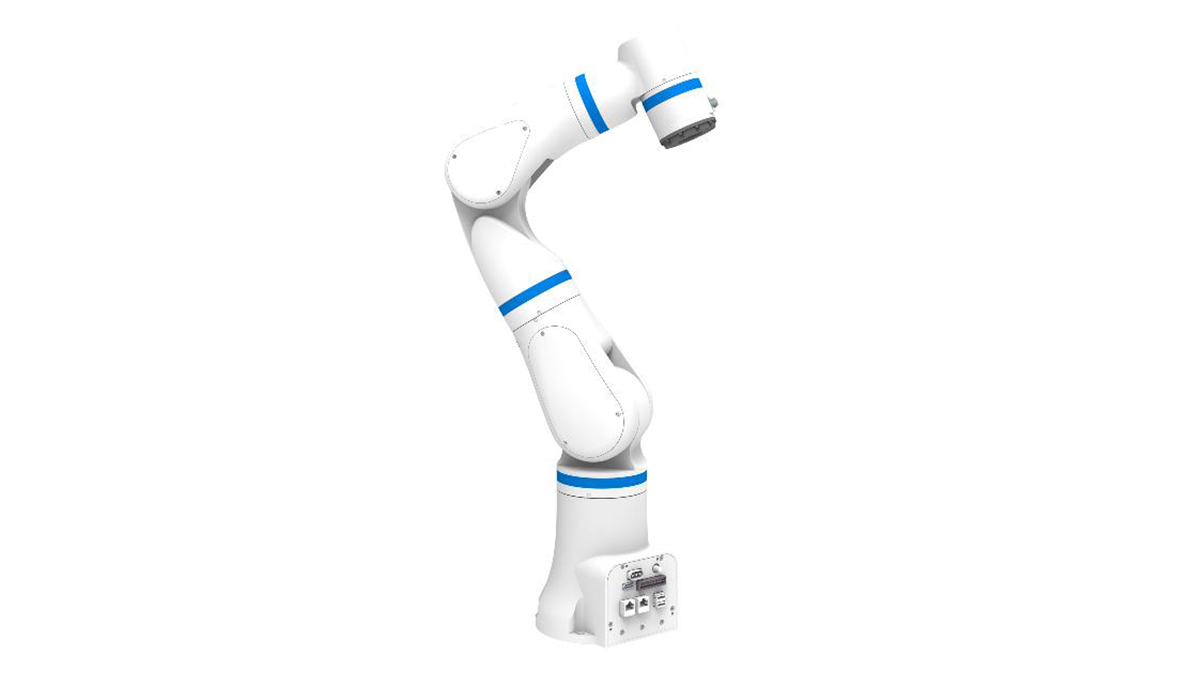
第二步是估算动作路径长度。臂长区间 618mm—2000mm 的 GCR 系列协作机器人,在不同臂展下,从料盘到机床卡盘的距离差异会直接影响单循环时间。路径越长,动作时间越长,节拍压力越大。因此,在节拍紧张的情况下,应优先考虑缩短机器人移动距离,而不是单纯提高运行速度。
第三步是校核负载与加速度的关系。协作机器人负载范围 3kg—30kg,但负载越大,可用的加速度和速度往往越受限制。如果工件加上夹爪的总重量接近负载上限,机器人动作就会趋于保守,节拍相应拉长。因此,节拍测算时必须把“负载率”纳入考量,预留一定的负载余量,而不是卡着上限选型。
节拍测算的最终输出,不是某一个“标准节拍值”,而是一个区间判断:在当前布局和动作方案下,机器人能否在目标节拍内完成全套动作。如果测算结果接近临界,就需要通过优化路径、调整料盘位置或改用双夹爪来释放时间余量。
二、上下料工装夹具配套:定位、夹持与快换三件事
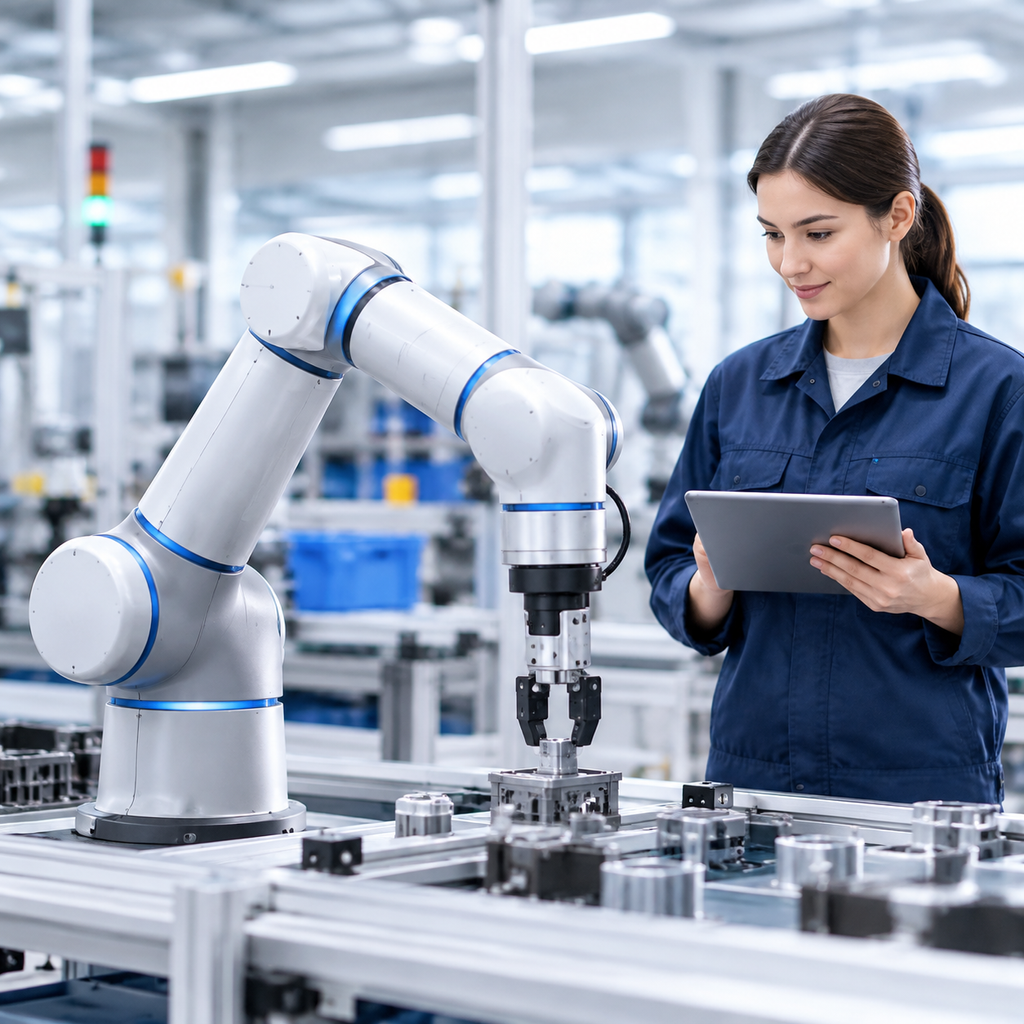
协作机器人上下料的工装配套,核心是解决“工件怎么被稳定抓取”和“怎么保证每次放置位置一致”两个问题。上下料工装通常包含三个部分:机器人末端夹爪、机床内的定位与夹紧装置、料盘侧的工件定位治具。三者必须作为一个系统来设计,而不是各自独立选型。
末端夹爪的形式选择,取决于工件的材质、形状、表面状态和来料方式。金属件常用两指平行夹爪或三指卡爪,适合规则外形;薄壁件或易划伤件可考虑柔性夹爪或带软垫的夹爪;来料为散乱状态时,则需要引入视觉引导配合夹爪进行柔性上料。夹爪的行程、夹持力和开合时间,都是影响节拍和稳定性的关键参数。
机床内的定位与夹紧装置,决定了工件在加工过程中的一致性。协作机器人把工件放入卡盘或夹具后,机床需要完成夹紧动作并反馈确认信号。机器人要等待确认信号后再退避,否则可能出现工件未夹紧就启动加工的风险。这一环节的通信时序设计,直接影响节拍和安全性。
料盘侧的定位治具,是保证机器人每次抓取位置一致的前提。如果料盘只是简单堆放工件,机器人每次抓取的位置都会漂移,视觉引导可以解决一部分问题,但会增加成本和调试时间。对于批量较大、来料规整的场景,设计带有定位槽或仿形腔的料盘,是更经济可靠的做法。
快换功能是上下料工装配套中容易被忽视的一环。当产线需要切换不同工件时,末端夹爪能否快速更换,决定了换型时间的长短。模块化设计的夹爪接口,配合自动快换盘,可以让机器人在几分钟内完成夹爪切换,适应多品种小批量的生产需求。
三、常见误区:先选机型再想工装,节拍被“感觉”带偏
协作机器人上下料项目中最常见的误区,是“先定机型再想工装”。很多企业习惯先确定要买多大负载、多长臂展的机器人,然后才开始考虑夹爪和料盘。这种做法把顺序颠倒了:工装方案决定了机器人的动作路径和节拍表现,工装没想清楚,机型选型就缺乏依据。
另一个常见误区是用“感觉”估节拍。有的工程师凭经验认为“机器人动作很快,上下料肯定够用”,但实际调试时才发现,夹爪开合时间、信号确认延迟、路径转弯减速都会消耗时间,最终节拍达不到产线要求。节拍测算必须逐项列出动作时间,而不是拍脑袋估算。
还有一个误区是忽视工件一致性对节拍的影响。如果来料位置漂移大、工件尺寸散差大,机器人每次抓取都需要视觉修正或多次试探,节拍会明显拉长。与其依赖机器人“自适应”,不如在工装端先把工件定位做好,让机器人每次面对一致的抓取条件。
柔性上料的概念也被一些企业误解,以为柔性就是“什么都抓”。实际上,柔性上料的实现是有边界的:夹爪行程有限、视觉识别有节拍成本、料盘设计有适用工件范围。所谓柔性,是在一定工件族范围内实现快速切换,而不是无限适应所有来料状态。
四、落地方法:从工件特性出发的四步评估法
第一步,明确工件族范围。列出需要上下料的工件种类、外形尺寸范围、单件重量、材质和表面要求。这一步决定了夹爪形式、负载需求和是否要配置快换功能。
第二步,测算目标节拍并拆解动作时间。以产线目标节拍为约束,拆解机器人动作段的时间预算,逐项列出抓取、送入、退避、取出、放置的动作时间,并预留信号确认和路径加减速的余量。
第三步,设计工装方案并反推机型需求。根据工件特性和节拍约束,确定夹爪形式、料盘定位方式和快换方案,再反推所需的负载区间、臂展范围和重复定位精度。协作机器人 ±0.02mm 的重复定位精度,配合规范的定位治具,可以满足大多数机加工上下料的精度要求。
第四步,做现场验证与迭代。在正式投产前,用实际工件进行试运行,记录实际节拍和故障点,针对抓取不稳、放置偏移等问题迭代工装设计。中科新松的多可 DUCO 协作机器人支持拖拽示教和图形化编程,现场调试时可以快速调整路径和夹爪动作,缩短验证周期。
五、案例参考:机加工工位上下料改造的评估思路
以某机加工车间为例,产线需要为数控车床配置协作机器人上下料,工件为直径 60mm、重量约 2kg 的金属盘类件,单件加工时间约 45 秒,目标节拍为 60 秒。这意味着机器人完成上下料全套动作的时间预算为 15 秒左右。
评估思路如下:工件重量 2kg,加上夹爪和连接法兰,末端总重约 4kg,选用 GCR 系列负载 3kg—30kg 区间内的中等负载机型即可满足,并留有负载余量。臂展方面,料盘与机床卡盘的距离约 1.2 米,选用臂长区间内的合适机型,确保覆盖工作空间。夹爪选用两指平行夹爪,配合仿形料盘定位,保证每次抓取位置一致。机床侧增加夹紧确认信号接口,机器人收到确认信号后再退避。
在节拍测算中,机器人动作段约 12 秒,加上信号确认和余量,总循环可控制在目标节拍内。整个评估过程从工件特性和节拍约束出发,而不是先看机型参数,最终方案在负载、臂展和工装配套上都留有合理余量。
协作机器人上下料的节拍测算与工装夹具配套,本质上是“从工件出发、以节拍为约束、用工装保证一致性”的系统工程。先算节拍,再定工装,最后反推机型,这个顺序能让上下料改造项目少走弯路。中科新松的多可 DUCO 协作机器人产品线覆盖多种负载和臂展区间,配合模块化末端接口和拖拽示教能力,为上下料工位的柔性化改造提供了可落地的硬件基础。具体方案需结合现场条件进行详细评估,可参见本站产品中心或联系我们获取进一步支持。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
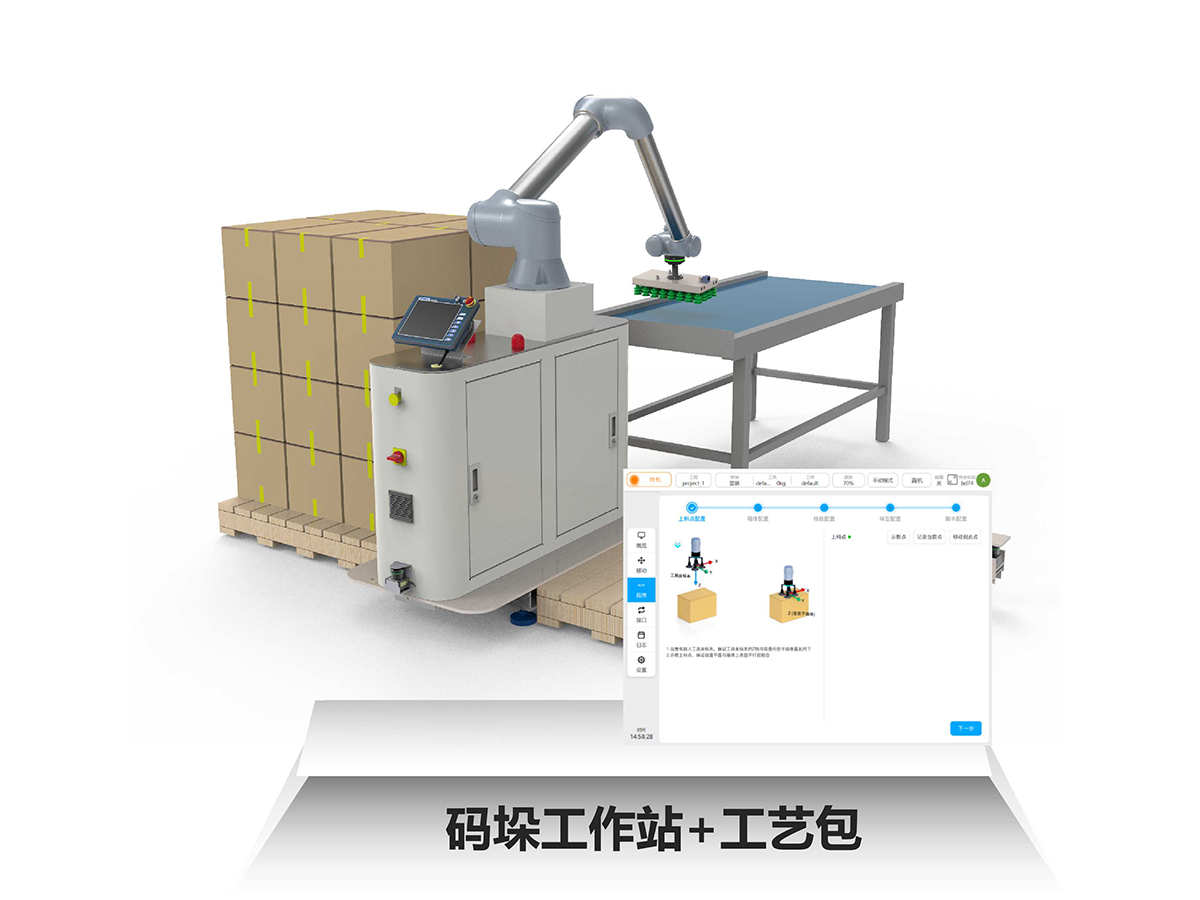
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备