半导体封测机器人:洁净、防静电与稳定性的评估要点
半导体封测环节正成为协作机器人应用的重要场景。与普通工业制造不同,封测车间对设备的要求并非只有负载和节拍,洁净度、防静电能力与运行稳定性往往构成更前置的选型门槛。半导体封测机器人的引入,需要设备工程师从车间环境特性出发,重新梳理评估维度。本文围绕洁净适配、防静电、晶圆搬运与稳定性四个要点,为封测厂的设备与工艺负责人提供一份可参考的评估框架。
一、为什么封测环节对协作机器人提出特殊要求
半导体封测属于精密制造的后道工序,涵盖晶圆减薄、切割、贴片、引线键合、塑封、切筋成型与测试分选等环节。这些工序的共同特点是:产品尺寸小、价值高、对污染极度敏感。一颗晶圆或一枚封装基板若在搬运过程中沾染尘埃颗粒或静电放电受损,往往意味着整批良率下降。
传统人工操作在洁净环境下存在两个天然矛盾:人体本身是颗粒与静电的来源,同时长时间重复搬运又容易产生疲劳与一致性波动。协作机器人具备人机协同、拖拽示教、图形化编程等特点,理论上可以承担晶圆盒搬运、封测上下料与测试工位辅助等任务,但前提是设备本身必须适配洁净车间环境。因此,评估半导体封测机器人时,洁净与防静电不是加分项,而是准入门槛。
二、洁净适配:先看车间等级,再谈设备配置
洁净车间的等级通常以空气中允许的颗粒粒径与数量来划分。封测车间不同区域对洁净度的要求并不相同,例如晶圆存储区与测试区可能执行不同标准。设备工程师在评估协作机器人时,第一步应当明确目标工位所处的洁净等级,再据此判断设备需要做哪些适配。
从设备维度看,协作机器人进入洁净车间主要涉及以下评估点:
名称:表面材质与涂层。机器人本体与线缆外被应采用低发尘、耐清洁的材料,便于用无尘布配合异丙醇等溶剂定期擦拭。
名称:运动机构的密封设计。关节处若密封不良,运转时可能产生颗粒脱落或吸入颗粒,需确认关节防护结构是否适合洁净环境。
名称:线缆与气路的布置。拖链、线缆在运动过程中的摩擦会产生颗粒,应评估走线方式是否减少摩擦与弯折。
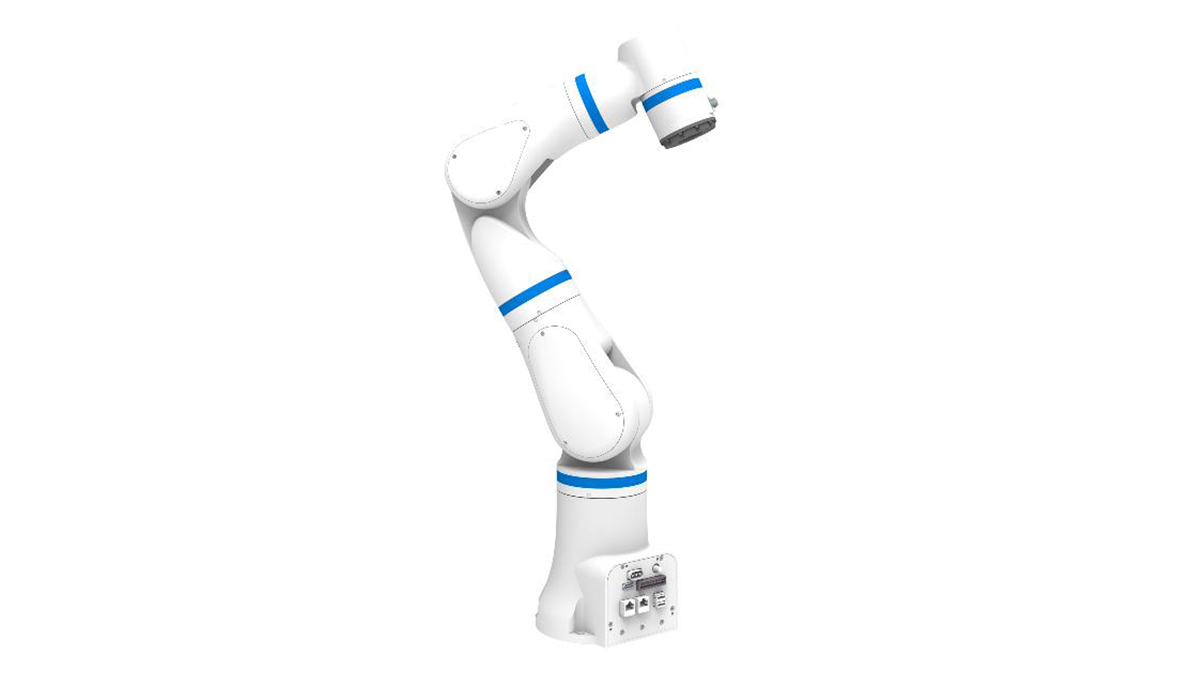
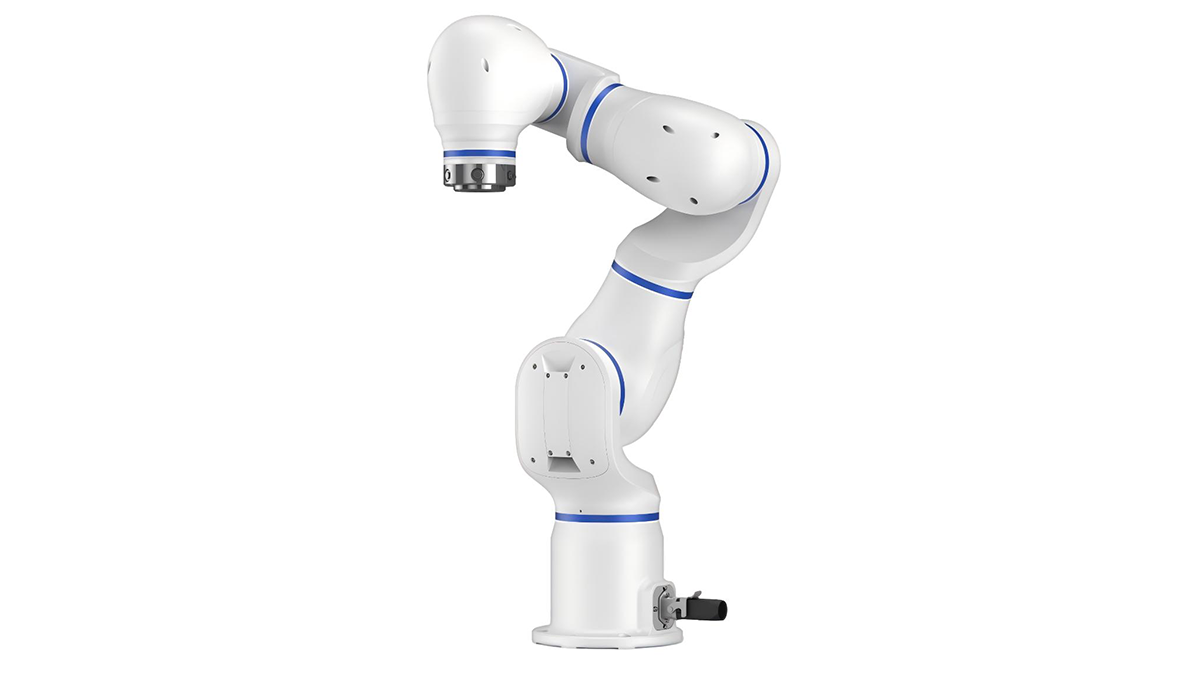
名称:洁净等级匹配。协作机器人厂商通常会说明设备可适配的洁净环境类型。以中科新松多可DUCO旗下GCR系列协作机器人为例,其负载范围覆盖3kg至30kg,臂长区间为618mm至2000mm,重复定位精度达±0.02mm,并具备IP54防护等级。具体到洁净车间适配方案,仍需以现场评估和厂商正式技术资料为准。设备工程师应向厂商索取洁净适配相关的测试或说明文件,并结合自身车间的实测数据做判断。
常见误区:认为“无尘车间里放的设备自然就是洁净的”。实际上,普通工业机器人的电机风扇、线缆护套、关节润滑脂都可能成为颗粒来源。洁净适配需要针对设备本体、外围线缆与末端工具做系统性评估,而不是只看设备是否被放进了洁净室。
三、防静电:晶圆搬运中不可忽视的隐性风险
静电对半导体器件的危害具有隐蔽性。静电放电可能造成氧化层击穿、金属化损伤或潜在失效,有些损伤在后续测试中才能被发现,甚至流入终端应用后才暴露。因此,半导体封测机器人的防静电评估必须贯穿设备选型与工位设计的全过程。
评估防静电能力时,建议关注以下几个方面:
名称:设备接地连续性。机器人本体、末端执行器、晶圆盒载具之间应形成可靠的等电位连接,避免电位差导致放电。
名称:末端工具的静电耗散特性。晶圆搬运夹爪或吸盘应选用静电耗散材料,而非普通绝缘材料或易产生静电的普通塑料。
名称:环境配合。车间内的离子风机、防静电地板、防静电服等设施需要与机器人协同工作,设备工程师不能只评估机器人本体,而应把整个工位的防静电体系视为一个整体。
以晶圆盒搬运为例,机器人需要抓取或托举晶圆盒,将其在存储架、搬运车与设备端口之间转移。这个过程中,机器人末端与晶圆盒的接触分离、运动中的摩擦都可能产生静电。协作机器人的力控感知能力有助于控制接触力度,减少不必要的摩擦与冲击,但静电耗散材料的选型仍需由末端工具设计与现场工艺共同决定。需要特别提示的是,防静电方案没有通用解,须以具备资质的人员进行现场评估,并结合正式技术资料确定。
四、稳定性:比峰值性能更值得关注的长期表现
封测产线通常长时间连续运行,设备稳定性直接影响产能与良率。对协作机器人而言,稳定性评估可以从三个层面展开。
第一,重复定位精度。半导体封测工位对取放位置的一致性要求较高。多可DUCO的GCR系列协作机器人重复定位精度为±0.02mm,这一精度水平为精密取放提供了基础条件。但设备工程师应理解,重复定位精度是静态指标,实际运行中的稳定性还受到负载变化、运行速度、温度波动等因素影响。
第二,长时间运行的一致性。机器人连续运行数小时后,关节温升是否影响运动轨迹,末端抖动是否随运行时间增加,这些都需要通过实际工况验证。建议在选型阶段要求厂商提供同类型应用场景的参考信息,并在现场做试运行评估。
第三,安全性与人机协同的可靠性。协作机器人设计初衷包括无需安全围栏的人机协同作业,这依赖ISO/TS 15066等安全标准的支撑。在封测车间,机器人可能与操作员共享空间,安全功能的可靠性同样属于稳定性的一部分。中科新松多可DUCO的协作机器人通过TÜV南德功能安全认证与CE认证,这些认证可作为设备安全功能评估的参考依据,但具体工位的安全方案仍需结合风险评估报告确定。
常见误区:只关注机器人的负载能力而忽略运行稳定性。封测环节的晶圆盒搬运负载通常不大,但频繁的取放动作对重复精度与轨迹稳定性的要求远高于一般物料搬运。选型时应把稳定性放在负载之前,而不是先定负载再谈精度。
五、常见误区与应对思路
误区一:把洁净等级当作唯一的选型指标。洁净适配只是入场券,防静电与稳定性同样决定设备能否在封测产线长期可靠运行。
误区二:忽视末端工具与外围配套。协作机器人本体只是系统的一部分,夹爪、吸盘、线缆、气路、离子风机等外围配套的洁净与防静电性能,往往成为实际运行中的短板。
误区三:用通用工业机器人的评估方式看待协作机器人。协作机器人的核心价值在于人机协同与柔性部署,封测厂应结合具体工位判断是否需要无围栏作业,而不是照搬传统工业机器人的隔离思路。
应对思路:建议设备工程师建立一份评估清单,将洁净等级、防静电方案、重复定位精度、长期运行稳定性、安全认证、末端工具适配性逐项列明,并要求厂商提供对应的技术说明与现场验证支持。所有涉及洁净度、防静电效果与稳定性的结论,均应以现场实测和正式技术资料为准。
结语
半导体封测环节引入协作机器人,本质上是把精密制造对环境的严苛要求与柔性自动化的人机协同优势结合起来。洁净适配、防静电、晶圆搬运与稳定性四个维度,构成了半导体封测机器人选型的基本框架。设备工程师在评估时,不妨把洁净与防静电视为门槛条件,把稳定性视为长期运行的保障,再结合负载与节拍需求做综合判断。中科新松多可DUCO的GCR系列与SCR系列协作机器人覆盖3kg至30kg负载、618mm至2000mm臂长区间,可作为封测场景评估的参考对象之一。具体到某一工位的适配方案,建议结合现场条件与厂商技术团队深入沟通,可参见本站产品中心获取更多信息。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
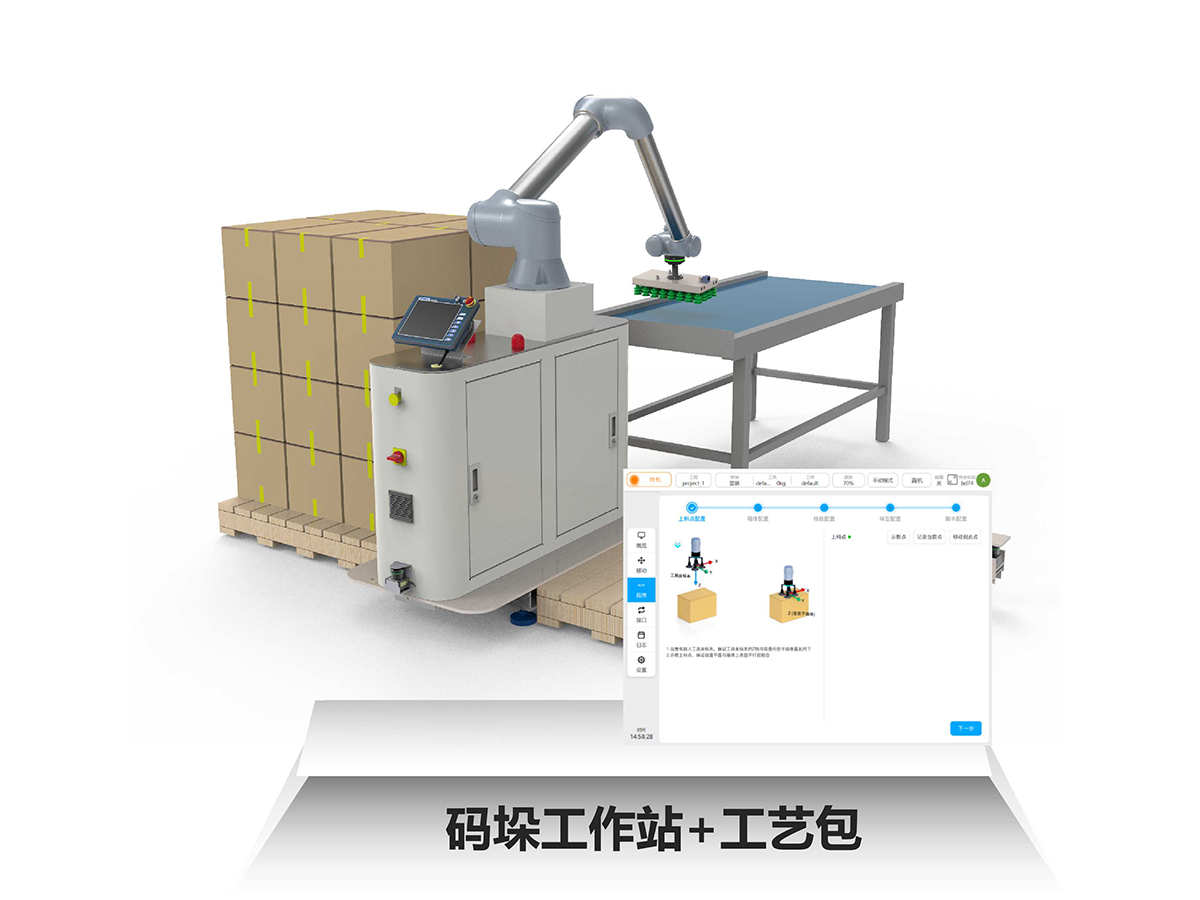
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备