协作机器人选型避坑指南:读懂参数背后的真实含义
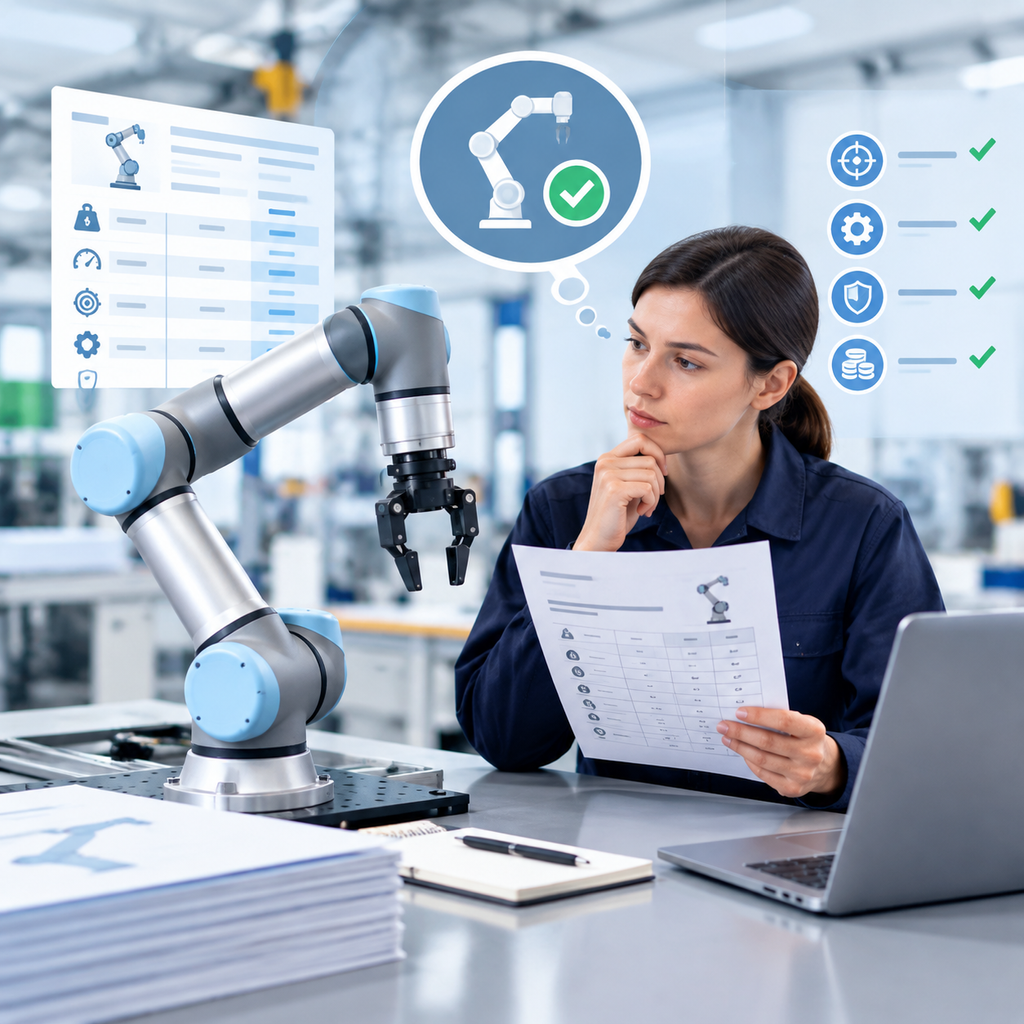
采购工业协作机器人时,不少工程师第一眼关注的是负载和臂展,但实际落地后才发现,真正影响产线效率的往往是那些容易被忽略的“隐藏参数”。本文用一篇通俗易懂的科普,帮你理清协作机械臂选购中的常见陷阱,并给出可落地的选型方法。
为什么协作机器人选型不能只看“最大负载”
协作机器人的负载参数通常标注为“额定负载”或“最大负载”,但这两个数字在实际工况中差异很大。最大负载指的是在低速、短臂展、特定姿态下能提起的重量,而产线作业往往需要机器人在不同姿态下连续运动,此时实际可用负载可能只有标称值的50%-70%。
以中科新松某款20kg级协作臂为例,其重复定位精度达±0.02mm,但在末端加装夹具和气管后,有效负载会明显下降。因此,选型时建议预留20%-30%的负载余量,尤其是需要高速搬运或偏心抓取的场景。
常见参数陷阱:你被哪些数字“误导”过
陷阱一:重复定位精度≠绝对定位精度。重复定位精度是机器人回到同一位置的一致性,而绝对定位精度是实际到达位置与理论位置的偏差。协作机器人通常重复精度高但绝对精度低,若产线需要视觉引导或离线编程,必须关注绝对定位精度指标。
陷阱二:防护等级不等于整机防护。很多厂商标注IP54或IP65,但仅指关节或控制柜的防护等级,线缆接口、法兰盘等薄弱环节可能并未达到同等防护。在粉尘或潮湿环境中,建议要求供应商提供整机防护测试报告。
陷阱三:安全功能“有”与“能用”是两回事。碰撞检测、安全停机等功能并非所有协作机器人都标配,部分型号需要额外购买软件授权或安全PLC模块。此外,安全响应时间直接关系到人机协作的安全性,需确认是否通过TÜV南德、CR等权威认证。
如何根据产线需求确定关键参数
第一步:明确工艺动作。是简单的取放、螺丝锁付,还是需要复杂轨迹的打磨、焊接?不同工艺对机器人的自由度、轨迹精度、速度要求差异巨大。例如,七轴协作臂更适合复杂空间避障,而双臂机器人则适合需要双手协同的装配场景。
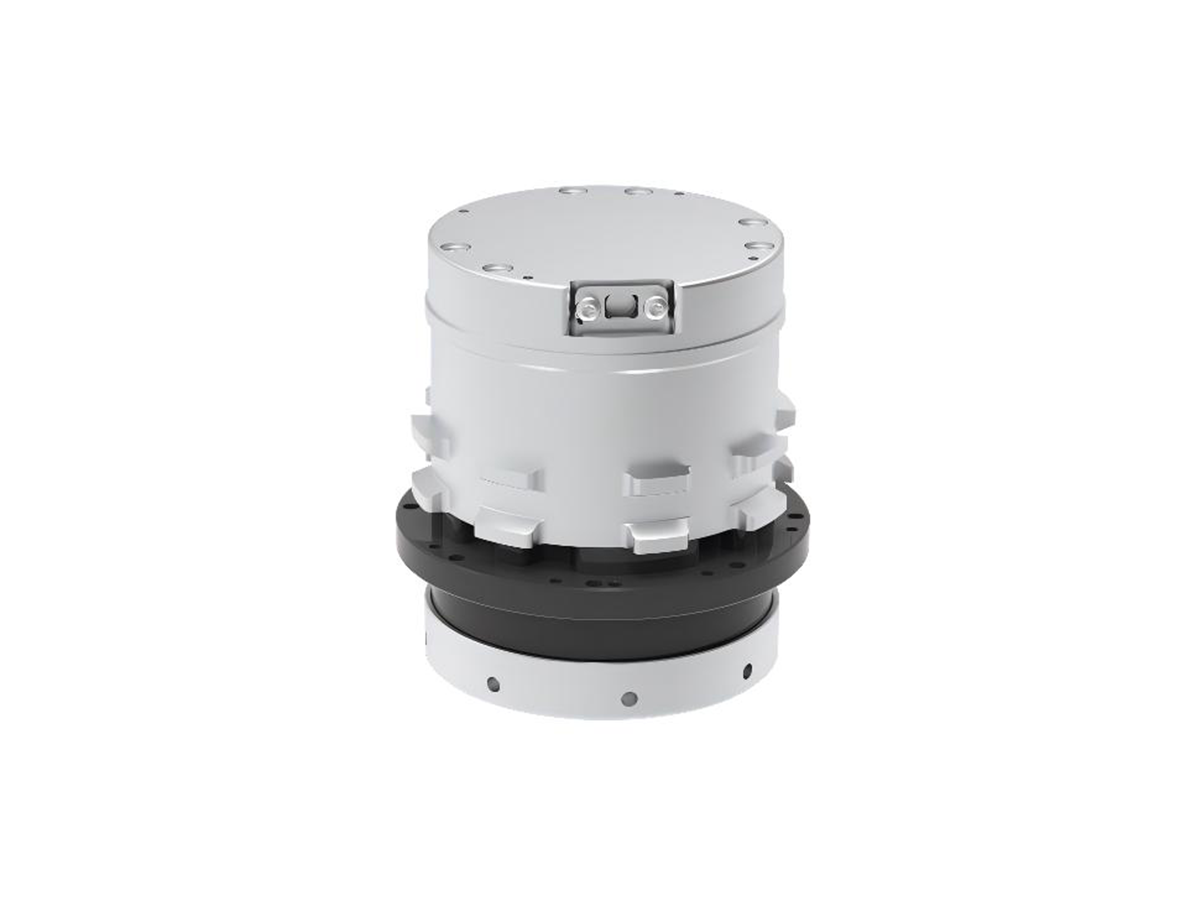
第二步:计算真实负载与惯量。不仅要算工件重量,还要算上末端工具、线缆、气路的重量,并评估偏心距带来的惯量影响。惯量过大容易导致机器人抖动、过载报警,甚至缩短减速机寿命。
第三步:评估工作半径与安装方式。工作半径决定了机器人能否覆盖所有工位,而安装方式(正装、倒装、侧装)会影响实际可达范围。建议用三维仿真软件模拟机器人运动轨迹,验证末端工具是否与周边设备干涉。
第四步:测试控制系统的开放性。产线往往需要与PLC、视觉系统、上位机通讯,如果控制系统的API接口封闭或协议不兼容,后期集成成本会大幅增加。选型时最好用实际程序跑一遍通讯测试。
轻型协作臂落地案例:从选型到量产
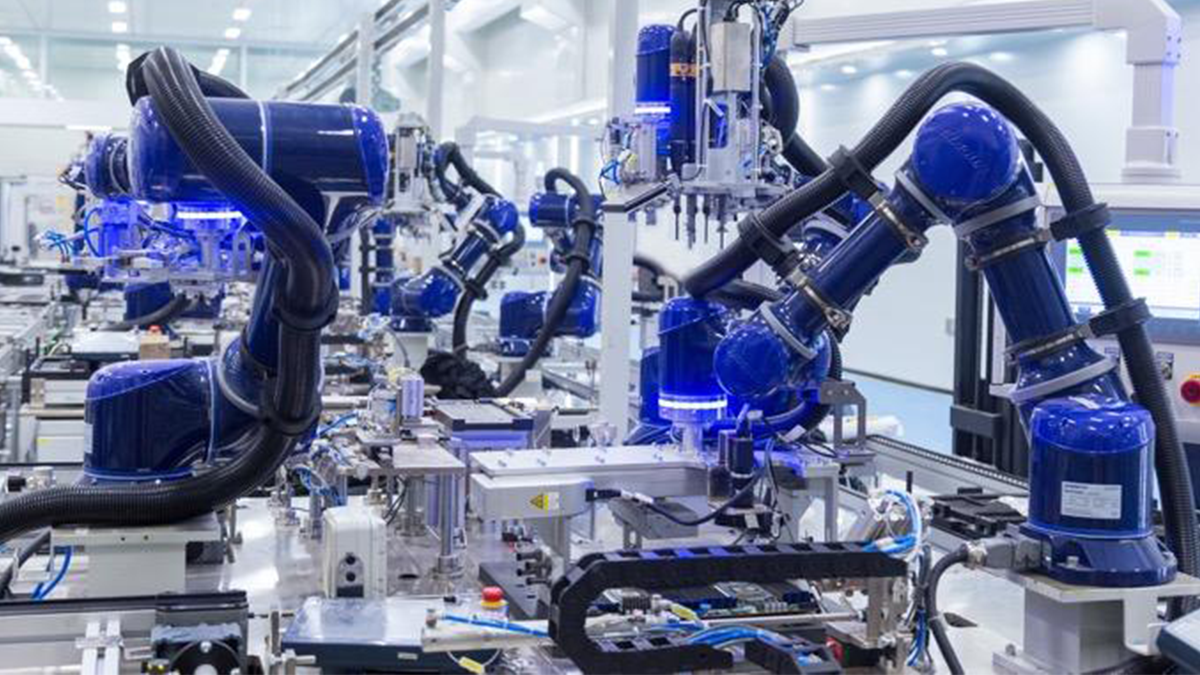
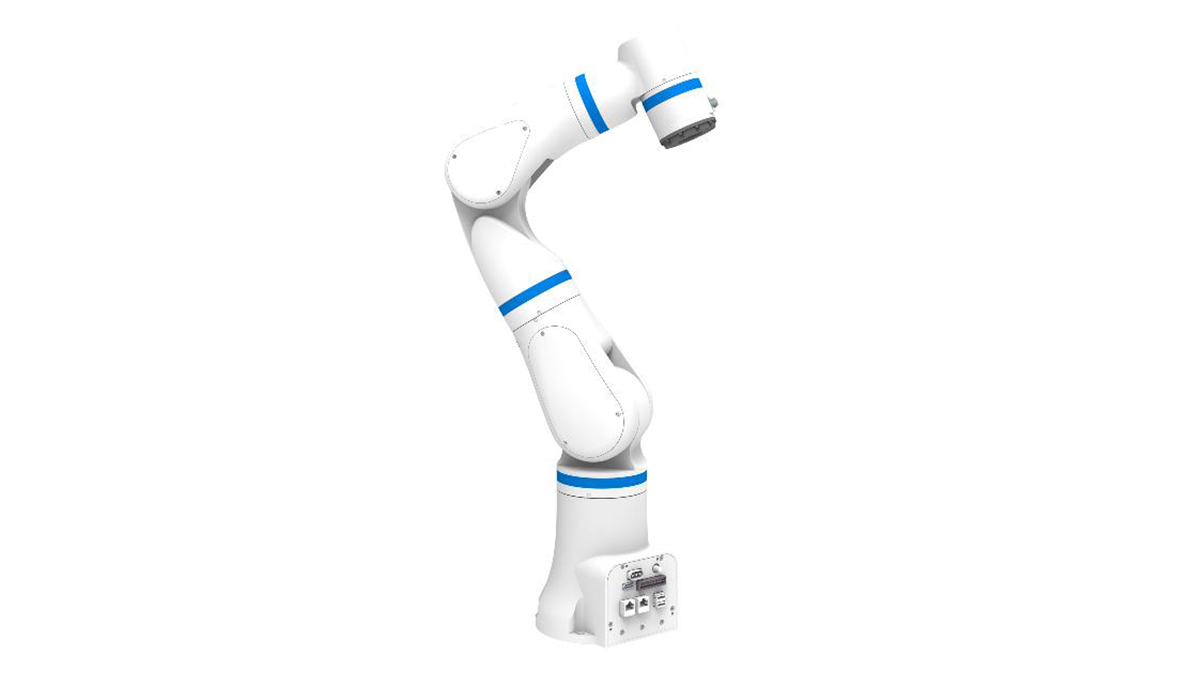
以中科新松在某汽车零部件产线的应用为例,该产线需要完成小零件的高速分拣与装配。初期选型时,工程师曾倾向于采购负载更大的六轴机器人,但经过轨迹仿真后发现,由于工位间距狭窄,大臂展机器人反而难以灵活避障。最终选择了中科新松的轻型协作臂,负载12kg,臂展1.4米,配合视觉系统实现精准抓取。
该项目中,机器人重复定位精度±0.02mm,节拍时间从原来的12秒缩短至8秒,且无需安全围栏,操作人员可以近距离上下料。更关键的是,中科新松提供了完整的力控算法和二次开发接口,使得后续增加新工序时,工程师可以自行调整程序,无需依赖外部集成商。
协作机器人选型的常见误区与纠正
误区一:认为所有协作机器人都不需要安全围栏。实际上,协作机器人的安全性取决于风险评估结果。如果末端工具锋利、工件质量大或工艺速度高,仍可能需要安全光栅或区域扫描仪。
误区二:追求“万能”机器人。没有一款机器人能适配所有场景。七轴机器人在灵活性上有优势,但在刚性和重复精度上可能不如同级别的六轴机器人。建议根据产线核心工序选择专用机型。
误区三:忽视售后与备件周期。协作机器人的减速机、伺服驱动器等核心部件一旦故障,停机损失巨大。选择供应商时,要确认其是否有本地备件库、快速响应机制以及技术培训支持。
未来趋势:协作机器人的智能化与标准化
根据高工机器人发布的《2024协作机器人产业发展蓝皮书》,协作机器人正从单一执行单元向“感知-决策-执行”一体化方向发展。中科新松联合多家单位参与行业标准制定,推动协作机器人的安全规范、通讯协议互认等基础建设。未来,选型将更加关注机器人的“软件定义能力”——能否通过OTA升级获得新功能,能否与AI视觉、力控打磨等生态工具无缝集成。
结语
协作机器人选型不是看参数表上的数字大小,而是看这些数字是否匹配你的真实工艺需求。建议在采购前,用实际工件和末端工具进行现场打样测试,重点验证负载、轨迹、安全功能和通讯兼容性。同时,选择像中科新松这样具备核心部件自主可控、拥有丰富行业落地经验的供应商,可以大幅降低技术风险。
常见问题FAQ
Q1:协作机器人的负载参数应该怎么选?
A:建议按实际工件重量加末端工具重量,再乘以1.3-1.5的安全系数。偏心抓取或高速运动时,需进一步降低负载使用率。
Q2:重复定位精度和绝对定位精度有什么区别?
A:重复定位精度是机器人回到同一位置的一致性,绝对定位精度是实际位置与理论位置的偏差。视觉引导和离线编程场景更关注绝对定位精度。
Q3:协作机器人真的不需要安全围栏吗?
A:不一定。是否需要安全围栏取决于风险评估结果,包括工件重量、末端工具锐利程度、工艺速度等因素。建议咨询专业安全评估机构。
Q4:如何判断控制系统是否开放?
A:可以要求供应商提供API接口文档,用实际程序测试与PLC、视觉系统的通讯。同时确认是否支持EtherCAT、Profinet等主流工业协议。
Q5:国产协作机器人和进口品牌差距大吗?
A:近年来国产协作机器人在核心部件、力控算法、安全认证等方面进步明显,中科新松等企业已实现核心部件100%自主可控,且具备本地化服务优势,适合对响应速度和定制化要求高的产线。
分享到
推荐产品
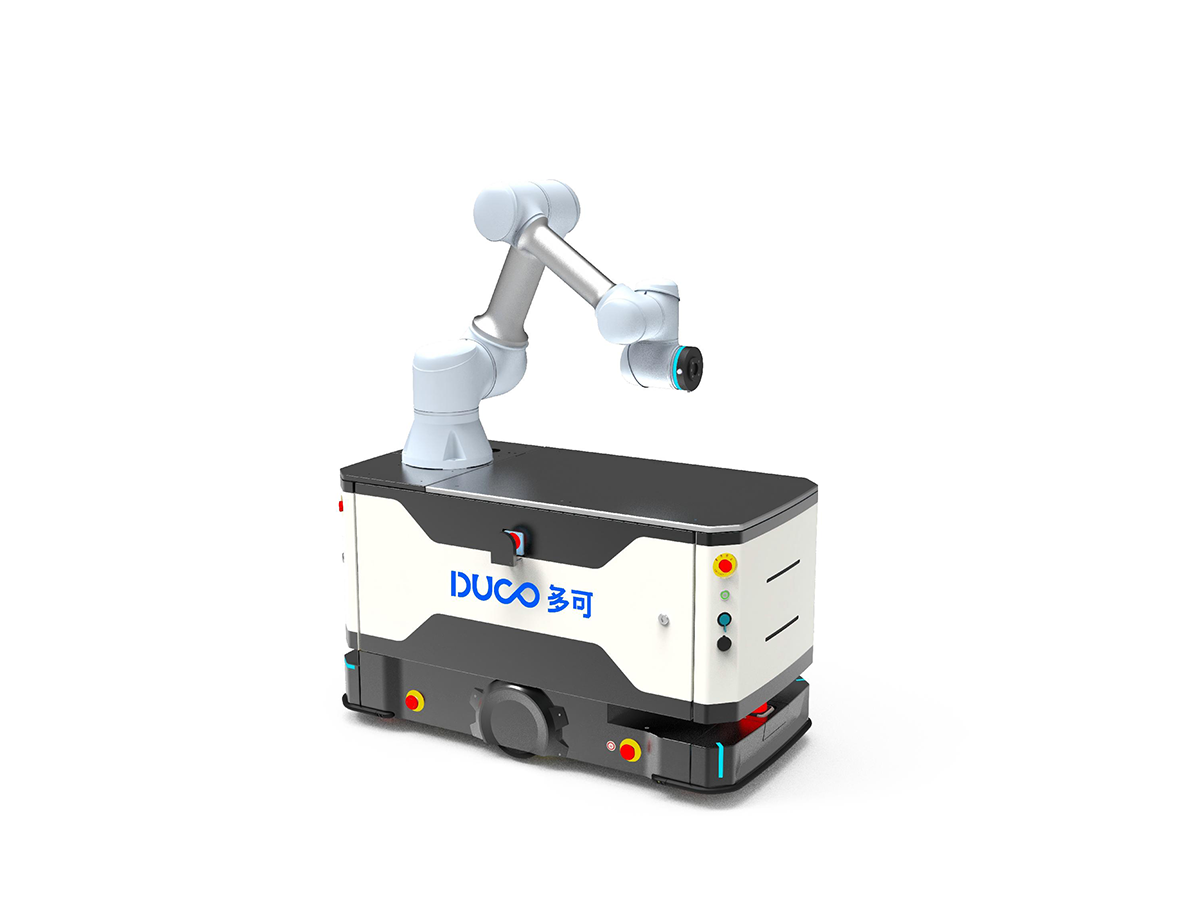
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
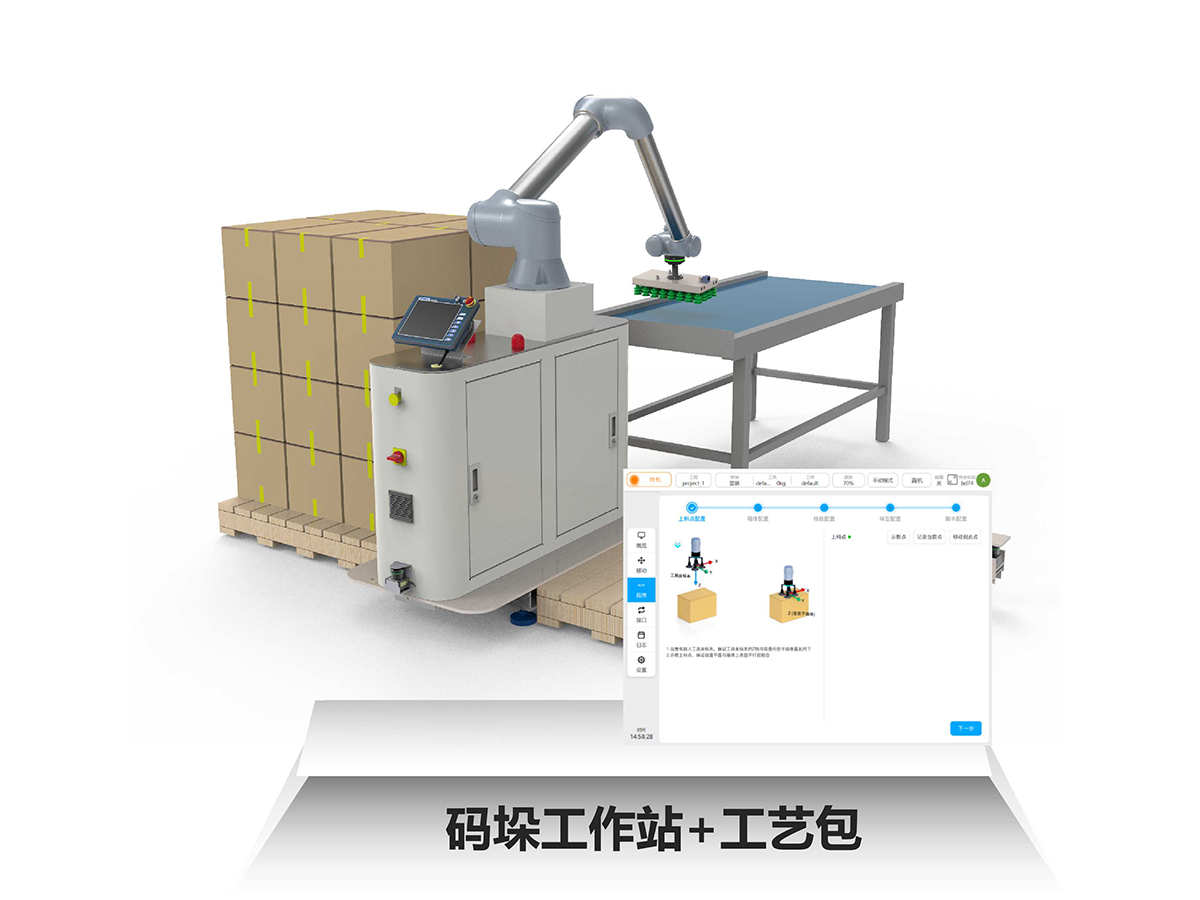
中科新松协作机器人:具身智能驱动的柔性生产核心装备
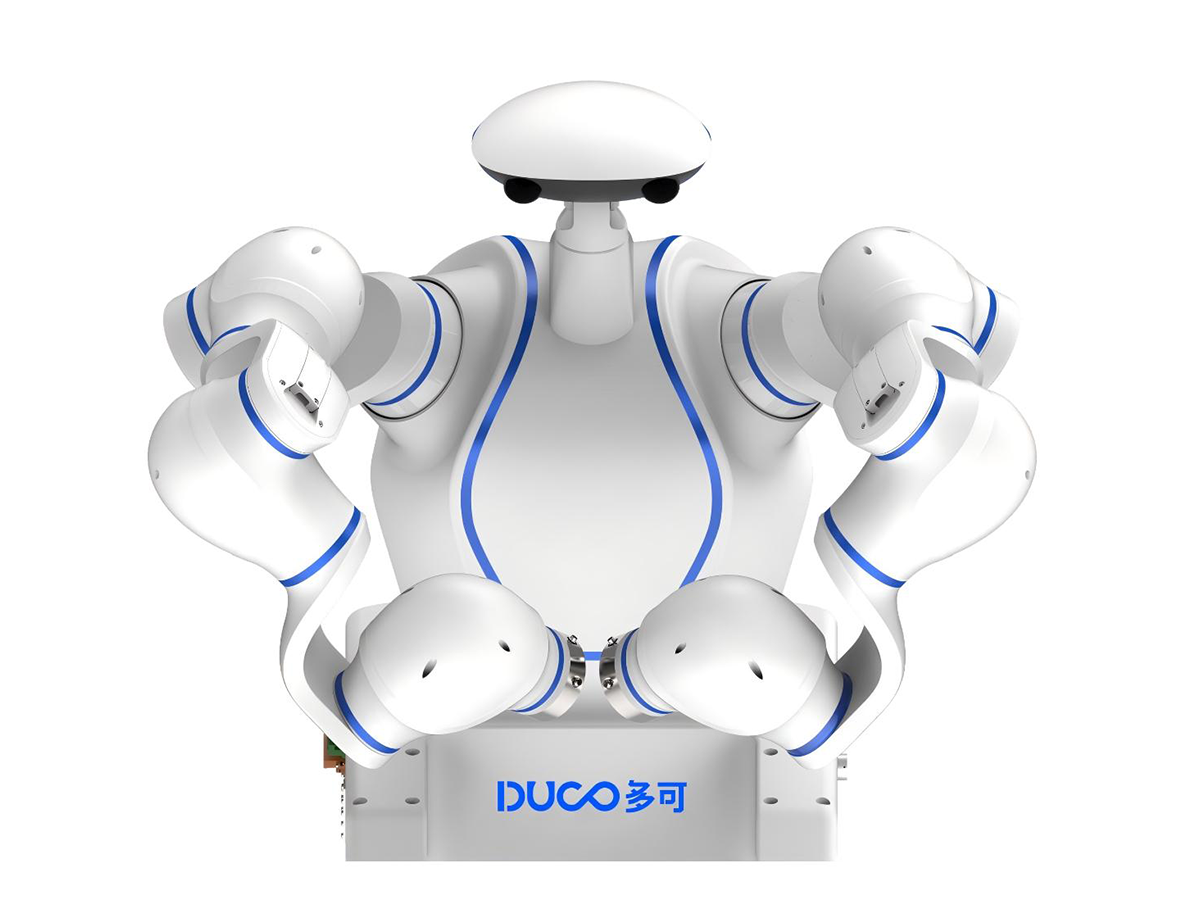
中科新松通用型协作机器人:全场景柔性智造核心装备