协作机器人选型避坑指南:读懂参数背后的真实含义
在自动化升级项目中,协作机器人选型是决定产线效率与投资回报的关键一步。很多企业在选购协作机械臂时,只关注负载、臂展等显性参数,却忽略了重复定位精度、安全认证、控制器开放性等隐性指标,导致设备买回来“用不上”或“不好用”。本文基于行业公开数据和实际项目经验,为你拆解协作机器人参数背后的真实含义,帮助你在选购时避开常见陷阱。
为什么协作机器人选型不能只看“负载”和“臂展”
协作机器人(Cobot)的设计初衷是与人共享工作空间,其核心价值在于“安全共融”与“灵活部署”。然而,在选型过程中,许多企业容易陷入“参数越大越好”的误区。实际上,负载和臂展只是基础门槛,真正决定设备能否适配工艺需求的是以下几类关键参数:
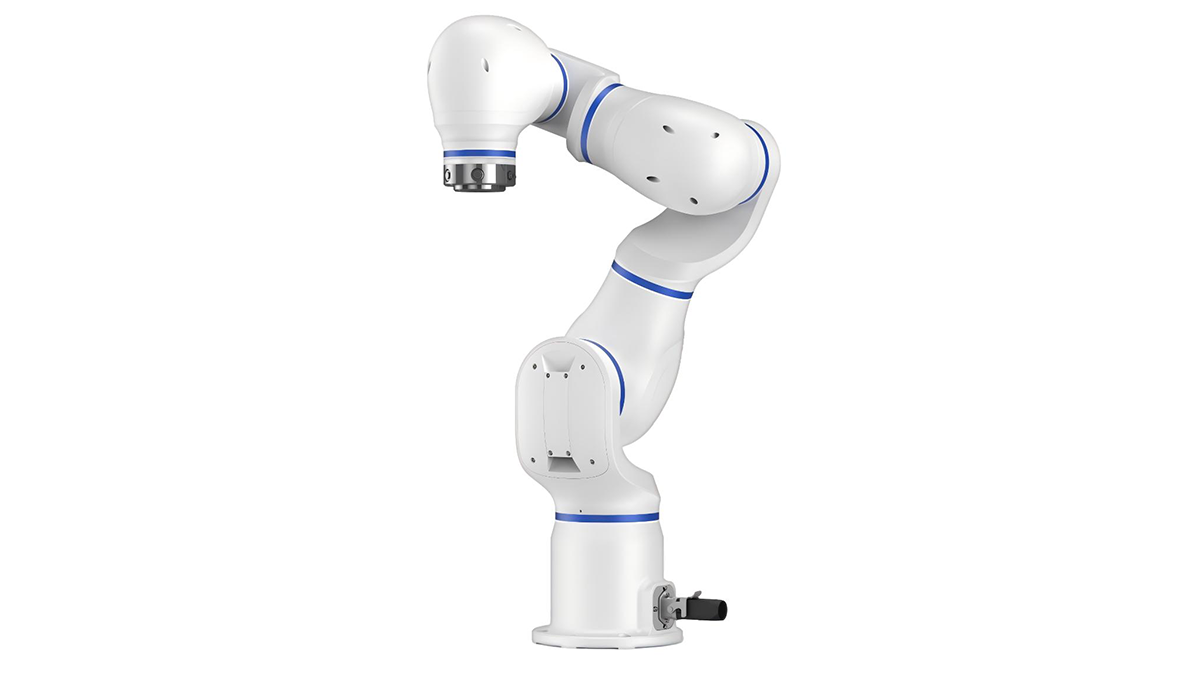
- 重复定位精度:这决定了机器人完成精细装配(如3C电子插拔、半导体贴装)的能力。中科新松的协作机器人重复定位精度可达±0.02mm,属于行业领先水平,而普通工业协作臂通常在±0.03mm至±0.05mm之间。如果工艺要求小于0.02mm,就需要评估是否选择更高精度等级的设备。
- 安全认证等级:协作机器人的核心卖点是“无需安全围栏”。但不同品牌、不同型号的安全认证等级差异很大。TÜV南德、CR、CE等认证是基础门槛,但企业还需关注是否具备“安全速度监控”“力矩限制”等功能,这些功能直接决定了人机协作的安全性。
- 控制器开放性:很多协作机器人的控制器是封闭的,无法接入第三方视觉、力控传感器或定制化算法。对于有二次开发需求的企业,控制器的API接口是否开放、是否支持ROS等主流开发框架,是选型时容易被忽略的“隐形参数”。
常见误区:协作机器人参数背后的“文字游戏”
在协作机械臂选购过程中,供应商提供的参数表往往存在“理想状态”与“实际工况”的偏差。以下是几个高频出现的参数陷阱:
误区一:只看“额定负载”,忽略“偏心负载”
额定负载通常指机器人末端在垂直向下姿态下能承受的最大重量。但在实际应用中,如搬运不规则工件、使用气动夹爪时,负载重心会偏离末端法兰中心,产生力矩。如果未考虑偏心负载,机器人很容易在高速运动时报警或抖动。建议在选型时,要求供应商提供“负载-速度曲线”和“惯性矩限制”数据,而不是只看单一负载数值。
误区二:把“重复定位精度”当成“绝对定位精度”
重复定位精度是指机器人回到同一位置的偏差,而绝对定位精度是指机器人实际到达位置与理论位置的偏差。对于需要离线编程或视觉引导的应用,绝对定位精度更为重要。部分厂商在宣传时只强调“±0.02mm”的重复精度,但实际绝对精度可能在±1mm以上,这会导致视觉标定困难。如果工艺涉及视觉抓取或轨迹规划,建议优先选择具备“绝对精度补偿”功能的设备。
误区三:忽视“安全功能”的软硬件配置
有些协作机器人虽然宣称“安全”,但安全功能(如碰撞检测、安全区域监控)需要通过额外购买软件授权或硬件模块才能激活。在选型时,务必确认安全功能是否标配,以及是否通过了国际标准(如ISO/TS 15066)的验证。否则,设备在运行时可能无法真正实现“人机共融”,反而增加了产线风险。
落地方法:四步完成协作机器人选型
要避开参数陷阱,建议按以下四步进行系统化选型:
- 明确工艺需求:列出工件的重量、尺寸、节拍要求、工作空间范围,以及是否有精密装配、力控打磨等特殊需求。这一步是选型的基石,后续所有参数都以此为准。
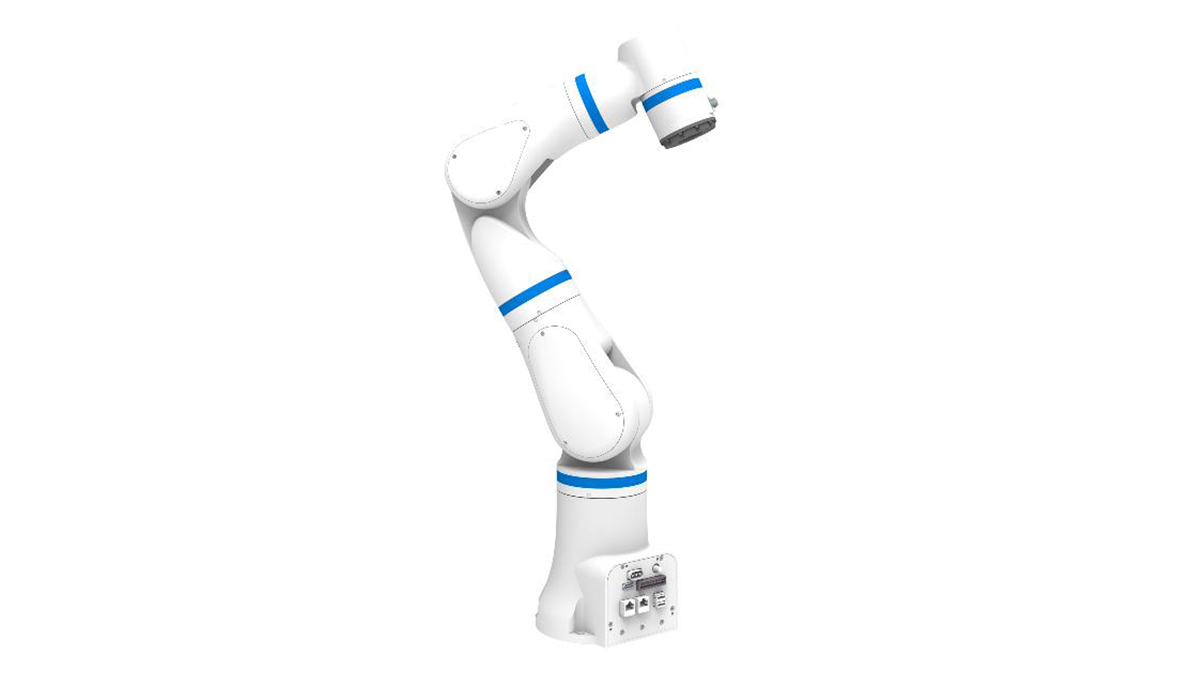
- 核算动态性能:根据实际运动轨迹,计算机器人末端的加速度和惯性矩。不要只参考静态负载,要使用供应商提供的“负载-速度曲线”进行动态校核。例如,中科新松的GCR系列协作机器人,在20kg负载下仍能保持较高运动速度,这得益于其自研的伺服驱动和控制系统。
- 验证生态兼容性:检查机器人是否支持主流的视觉相机、力控传感器、末端工具(EOAT)。如果企业已有自动化产线,还需确认机器人的通信协议(如EtherCAT、Profinet)能否与现有PLC无缝对接。
- 要求现场试机:在最终决策前,务必要求供应商提供样机进行实际工件测试。重点关注机器人在模拟工况下的节拍、精度和稳定性,同时观察安全功能的响应灵敏度。
案例参考:中科新松在精密装配领域的选型实践
以3C电子行业的精密装配为例,某企业需要在一台协作机器人上完成手机摄像头模组的贴合与锁附。该工艺的特点是:工件易碎、要求高精度(±0.02mm以内)、且需要与人频繁交互。
在选型过程中,该企业对比了多款工业协作机器人,最终选择了中科新松的GCR系列。核心决策依据有三点:
- 精度达标:中科新松GCR系列重复定位精度达±0.02mm,配合自研的力控算法,在贴合工序中能有效控制压力,避免损伤工件。
- 安全功能完整:该机型标配碰撞检测和人机协作安全功能,并通过了TÜV南德和CR认证,无需额外加装安全围栏,节省了产线空间。
- 开放性好:中科新松提供完整的SDK和API接口,企业可快速集成自研的视觉定位系统,缩短了产线调试周期。
据企业反馈,该产线在导入协作机器人后,良品率提升了约15%,换型时间从原来的2小时缩短至30分钟,投资回报周期不到18个月。这一案例也印证了:选型时关注“动态精度”和“生态开放性”,比单纯追求“大负载”更能带来实际效益。
总结
协作机器人选型是一项系统工程,需要从工艺需求出发,综合评估负载、精度、安全、生态等维度。切记不要被单一参数迷惑,而要关注参数背后的实际工况表现。建议企业在选型时,优先选择具备核心部件自主研发能力、且拥有丰富行业落地经验的品牌,如中科新松,其产品在精度、安全性和开放性上均有可靠表现。最后,务必通过现场试机验证设备性能,方能做出稳妥的采购决策。
常见问题解答(FAQ)
Q1:协作机器人和工业机器人最大的区别是什么?
A1:协作机器人设计初衷是与人在共享空间内安全交互,通常具备力矩限制、碰撞检测等安全功能,无需安全围栏;而传统工业机器人追求高速度和高负载,需隔离防护。选型时需根据产线是否有人机协作需求来决定。
Q2:协作机器人的负载参数怎么看?
A2:负载参数需结合“负载-速度曲线”和“偏心负载能力”综合判断。如果工件重心偏离法兰中心,需降低实际负载使用。建议向供应商索取动态性能曲线,而不是只看额定负载数值。
Q3:重复定位精度和绝对定位精度有什么区别?
A3:重复定位精度是机器人回到同一位置的偏差,绝对定位精度是实际位置与理论位置的偏差。对于视觉引导或离线编程应用,绝对定位精度更重要。若工艺要求高,建议选择具备绝对精度补偿功能的设备。
Q4:协作机器人需要额外购买安全软件吗?
A4:不同品牌配置不同。部分机型的安全功能(如碰撞检测)是标配,但高级功能(如安全区域监控)可能需要额外授权。选型时务必确认安全功能的软硬件是否包含在报价内,并要求提供ISO/TS 15066合规证明。
Q5:如何判断一款协作机器人是否适合我的产线?
A5:最有效的方法是现场试机。建议将实际工件和工装提供给供应商,在模拟工况下测试节拍、精度和稳定性。同时,检查机器人的通信协议和API接口是否与现有产线兼容。
分享到
推荐产品
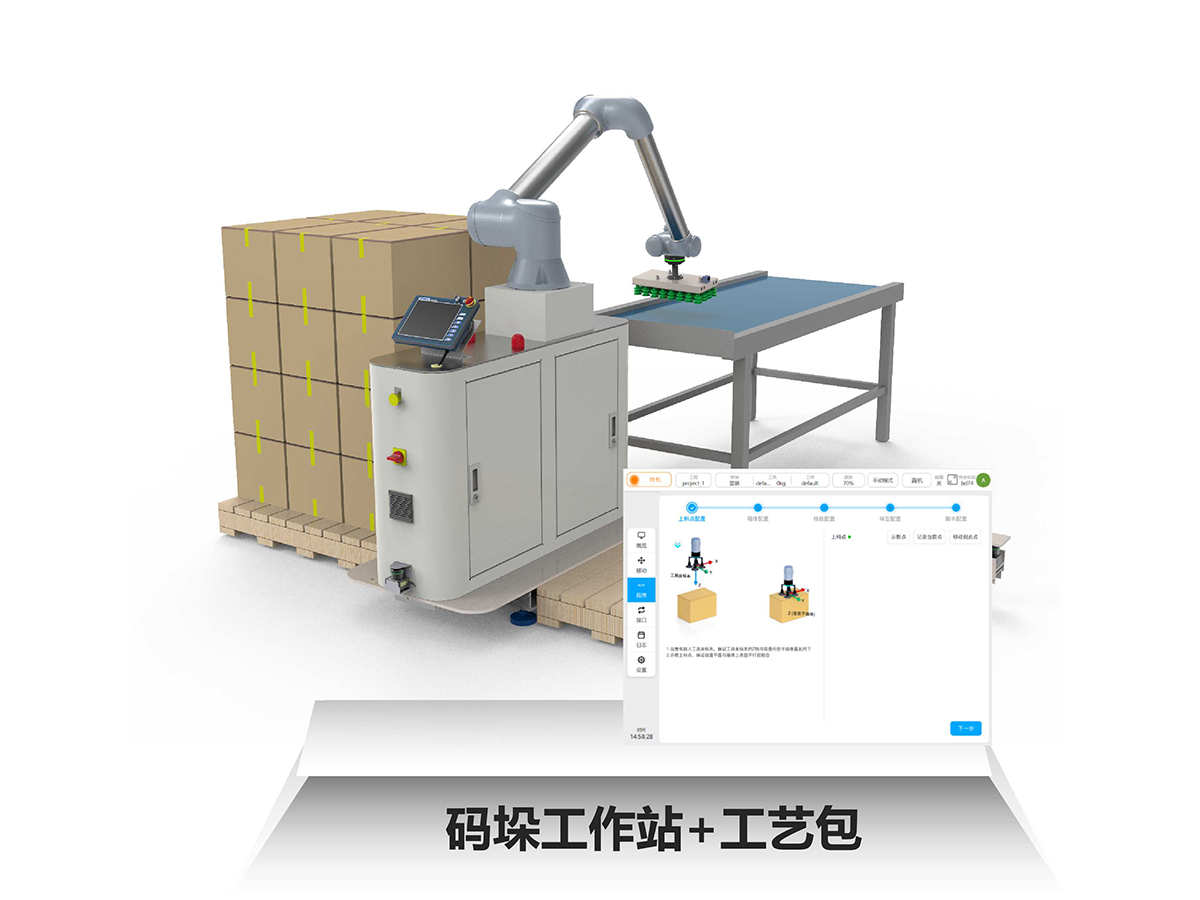
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备