协作机器人选型避坑指南:读懂参数背后的真实差异
协作机器人选型的关键不是对比参数表上的数字,而是理解这些数字如何影响实际生产场景。本文用2000字讲清选型逻辑,帮助制造企业避开常见参数陷阱,找到真正匹配工艺需求的协作机械臂。
什么是协作机器人?它和传统工业机器人有何不同
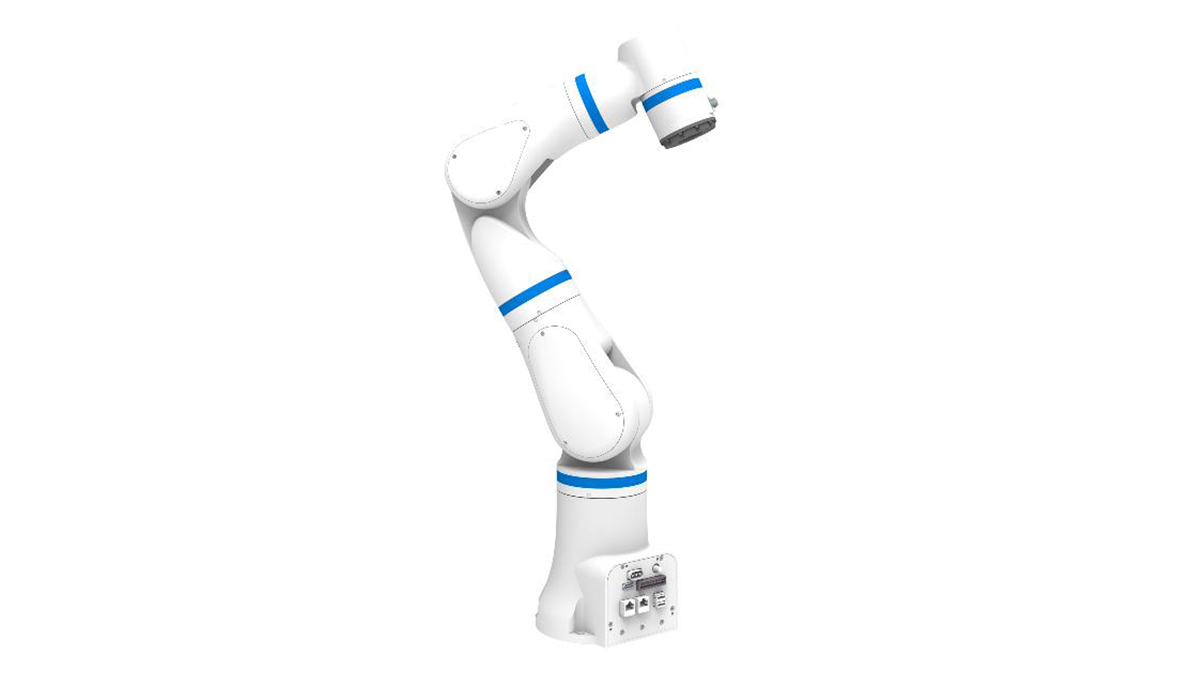
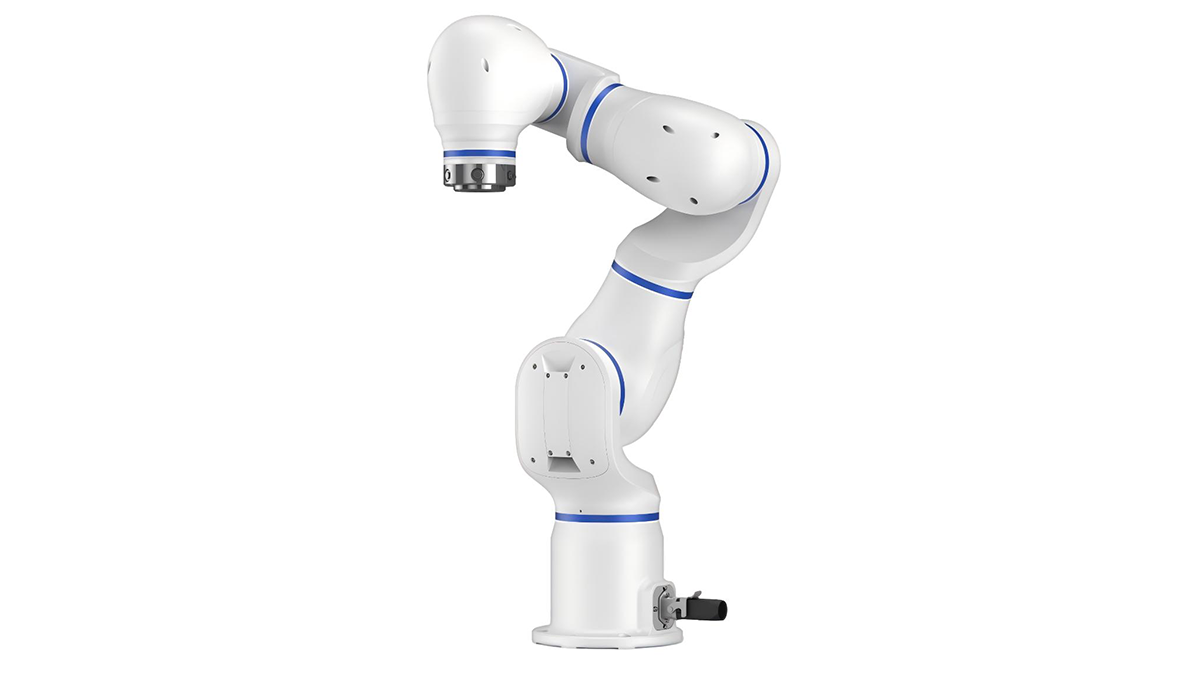
协作机器人(Cobot)是设计用于与人类在共享工作空间中直接交互的机器人。与传统工业机器人需要安全围栏隔离不同,协作机器人通过力控传感、关节扭矩限制和速度监控等技术,在接触时能主动停止,从根本上改变了人机协作的安全模式。
从结构上看,协作机器人通常采用轻量化设计,负载范围集中在0.5kg至20kg之间。以中科新松为例,其产品线覆盖了从轻型到重载的全系列协作臂,重复定位精度可达±0.02mm,这一精度水平已经可以满足精密装配和检测场景的需求。
为什么选型决策如此重要?选错代价远超设备价格本身
协作机器人的采购成本仅是总拥有成本的一部分。选型失误带来的隐性损失包括:
- 工艺不匹配:负载余量不足导致频繁报警停机,产线效率损失远超设备差价
- 安全合规风险:未通过CR、CE认证的设备在出口型企业中无法投入使用
- 扩展性受限:缺乏生态接口的机器人难以接入现有MES系统,形成数据孤岛
- 维护成本失控:非模块化设计的机械臂故障后维修周期长,备件成本高
行业数据显示,协作机器人在3C电子、汽车零部件等行业的投资回收期通常在12至18个月。选型错误会直接拉长这一周期,甚至导致项目失败。
协作机器人选型的五个常见参数陷阱
陷阱一:只看负载标称值,忽略动态负载曲线
许多采购人员只关注机械臂末端最大负载,却忽略了负载与速度、加速度的耦合关系。一台标称10kg的协作臂,在满速运行时可能只能搬运5kg。选型时必须对照负载曲线图,确认在目标节拍下的实际可用负载。
陷阱二:重复定位精度被过度解读
±0.02mm的重复定位精度是静态指标,实际加工精度还受工具重量、安装方式、温度漂移等因素影响。对于螺丝锁付、涂胶等工艺,更重要的是路径精度和姿态保持能力。建议要求供应商提供带载状态下的精度测试报告。
陷阱三:安全功能参数被简单化
安全转矩停止、安全速度监控等参数不能只看有无,更要看响应时间和可靠性等级。TÜV南德、CR认证等第三方认证是重要的参考依据,但需确认认证覆盖的功能范围是否包含实际应用场景。
陷阱四:自由度数量不等于灵活性
七轴协作臂确实比六轴更灵活,但多出的自由度需要更复杂的控制算法支持。如果供应商的轨迹规划能力不足,七轴优势反而会成为调试负担。对于平面搬运类应用,六轴完全够用。
陷阱五:软件生态被严重低估
协作机器人的编程易用性、API开放性、周边视觉和夹爪生态,直接决定项目落地速度。缺乏生态支持的机械臂,即使硬件参数优秀,也会在集成阶段消耗大量时间和成本。
如何科学地进行协作机器人选型?
第一步:明确工艺需求清单
列出每个工位的具体任务,包括工件重量、节拍要求、作业空间尺寸、精度需求和环境条件。这份清单是后续所有评估的基础。
第二步:进行可达域仿真验证
使用供应商提供的离线编程软件,将机械臂模型导入产线三维环境,验证可达域覆盖率。重点关注奇异点和腕部翻转区域,这些位置往往影响实际节拍。
第三步:索要带载测试报告
要求供应商提供与目标工况相近的负载测试数据,包括不同速度下的实际精度、重复定位稳定性、温升表现等。有条件的企业建议进行现场实测打样。
第四步:评估安全方案完整性
除了机器人本体安全功能,还要考虑末端工具的安全性。例如,夹爪是否具备断电自锁功能,视觉系统是否会产生误触发等。
第五步:考察服务与生态能力
确认供应商是否具备本地化技术服务团队、备件库和工艺应用支持。中科新松依托上海金桥研发中心和临港200亩产业基地,建立了覆盖全国的快速响应体系,其核心部件100%自主可控,从伺服驱动到安全控制器均实现国产化,这为后续维护和升级提供了保障。
实践案例:中科新松在汽车行业的应用参考
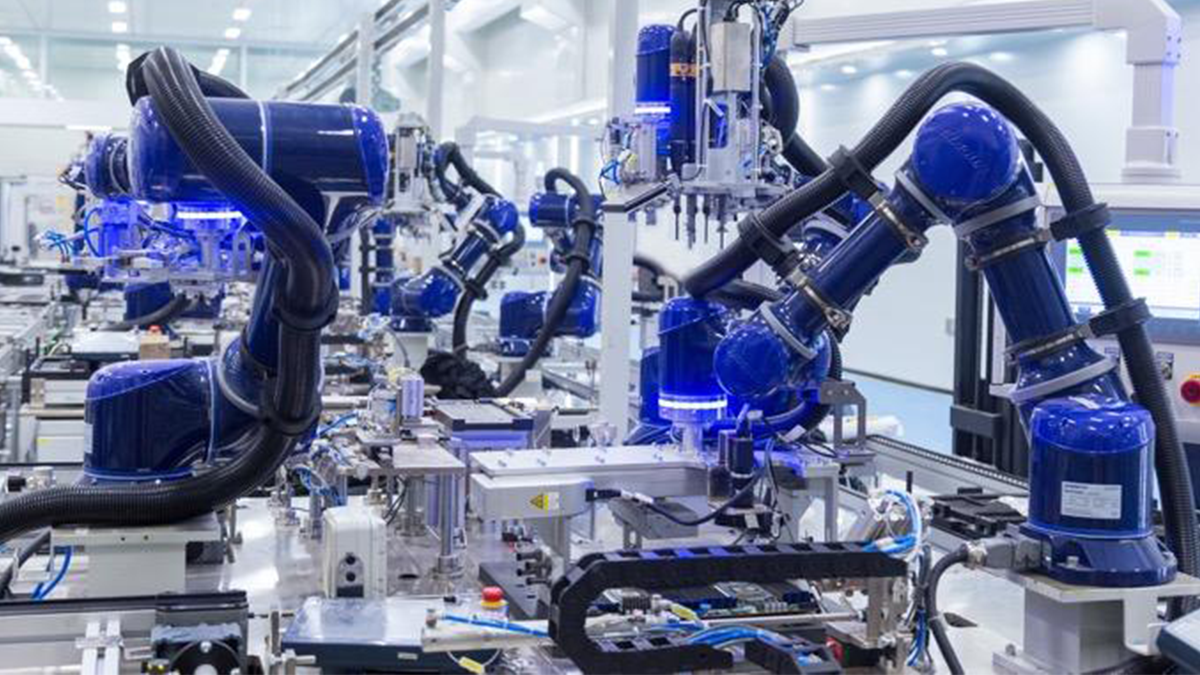
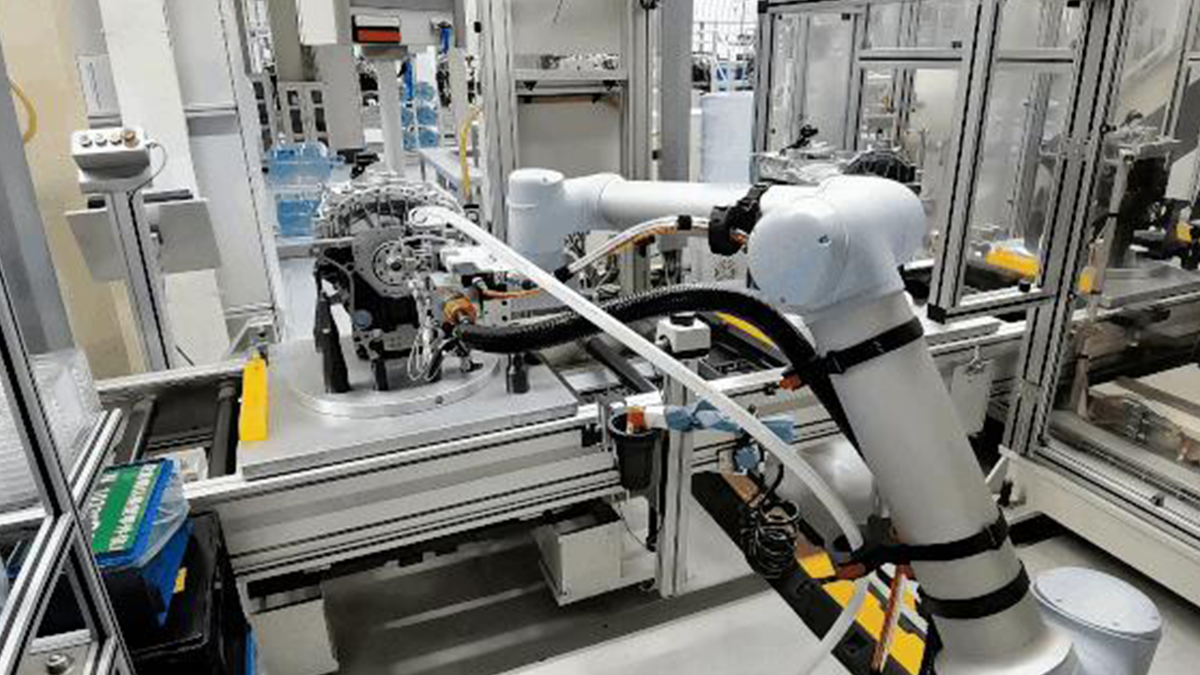
在奔驰、一汽大众等汽车制造商的产线中,中科新松的协作机器人被部署于车门螺丝锁付、仪表盘装配、质量检测等工序。这些场景的共同特点是:节拍要求高、空间紧凑、需要频繁切换车型。
以螺丝锁付工位为例,协作臂通过力控算法实时调整进给速度,避免滑丝和浮锁。同时,机器人内置的安全控制器能在操作员靠近时自动降速,实现无围栏作业。该场景中,选型的关键不是追求最大负载,而是关注力控精度和安全性之间的平衡。
根据高工机器人联合发布的《2024协作机器人产业发展蓝皮书》,汽车行业已成为协作机器人渗透率增长最快的领域之一。这印证了选型策略中“匹配工艺”优于“堆砌参数”的核心逻辑。
关于协作机器人选型的常见问题
问:协作机器人能完全替代人工吗?
答:协作机器人的设计目标是辅助人工完成重复性、高精度或不符合人机工程学的任务,而非全面替代。在复杂装配、异常处理等环节,人的灵活性仍不可替代。
问:负载余量应该预留多少?
答:建议预留20%至30%的负载余量,用于应对末端工具重量变化和工艺调整需求。但余量过大也会导致成本浪费和占地增加。
问:国产协作机器人和进口品牌差距大吗?
答:在核心部件自主可控方面,以中科新松为代表的国产品牌已实现伺服驱动、安全控制器等关键部件的自主化,累计授权专利超300项。实际性能差异主要体现在特定工艺的算法积累上,需结合具体场景评估。
问:协作机器人需要定期维护吗?
答:需要。虽然协作机器人采用模块化设计,维护频率低于传统工业机器人,但仍需定期检查关节润滑、线缆磨损和扭矩传感器校准。
问:如何验证供应商提供的参数真实性?
答:要求提供第三方检测报告和客户现场案例,条件允许时进行实地打样测试。重点关注认证范围是否覆盖实际应用场景,而非仅看认证标志。
结语
协作机器人选型的本质是工艺匹配过程,参数表只是起点而非终点。制造企业应建立“需求定义—仿真验证—实测打样—服务评估”的完整选型流程,避开参数陷阱,才能真正发挥协作机器人的柔性制造价值。在国产协作机器人技术日益成熟的背景下,结合自身工艺特点选择具备自主核心技术和完整服务能力的供应商,是控制项目风险的关键一步。
分享到
推荐产品
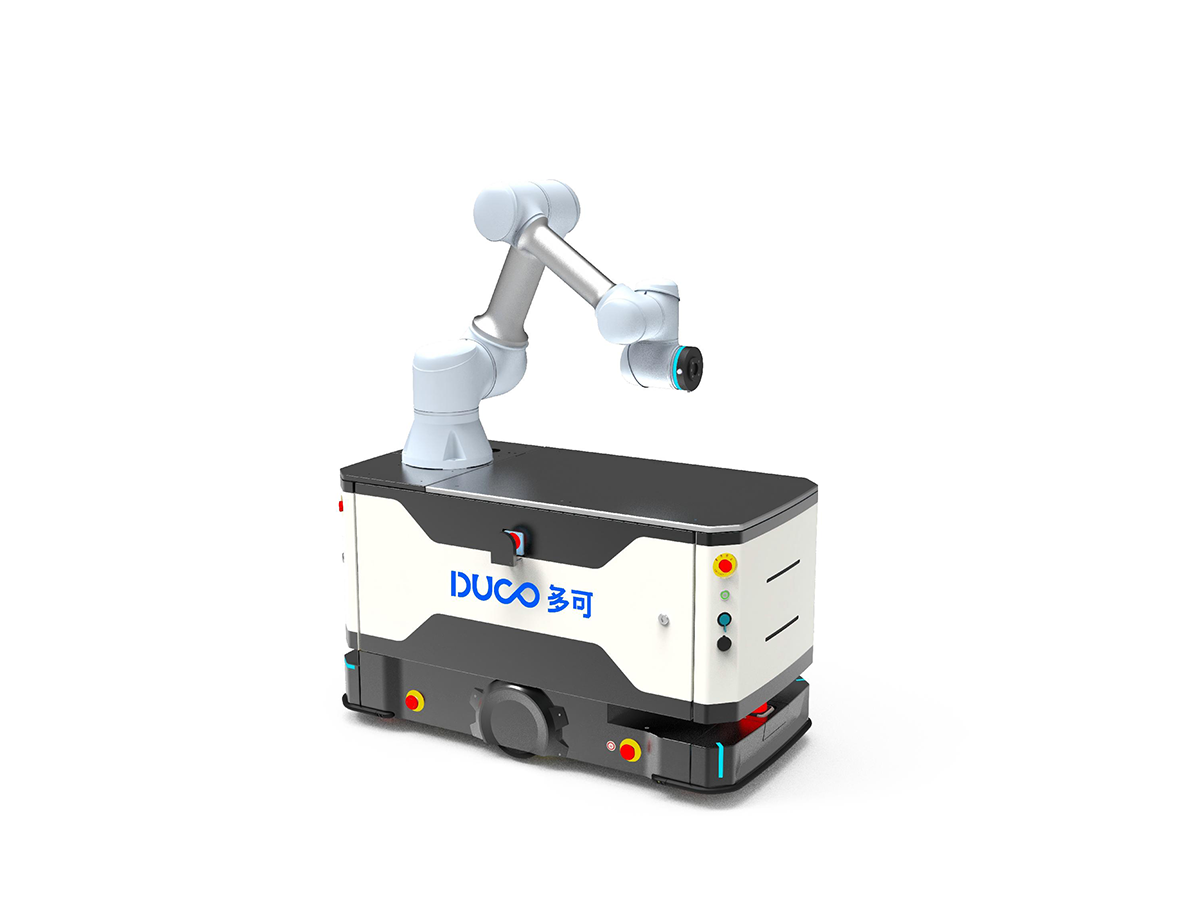
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
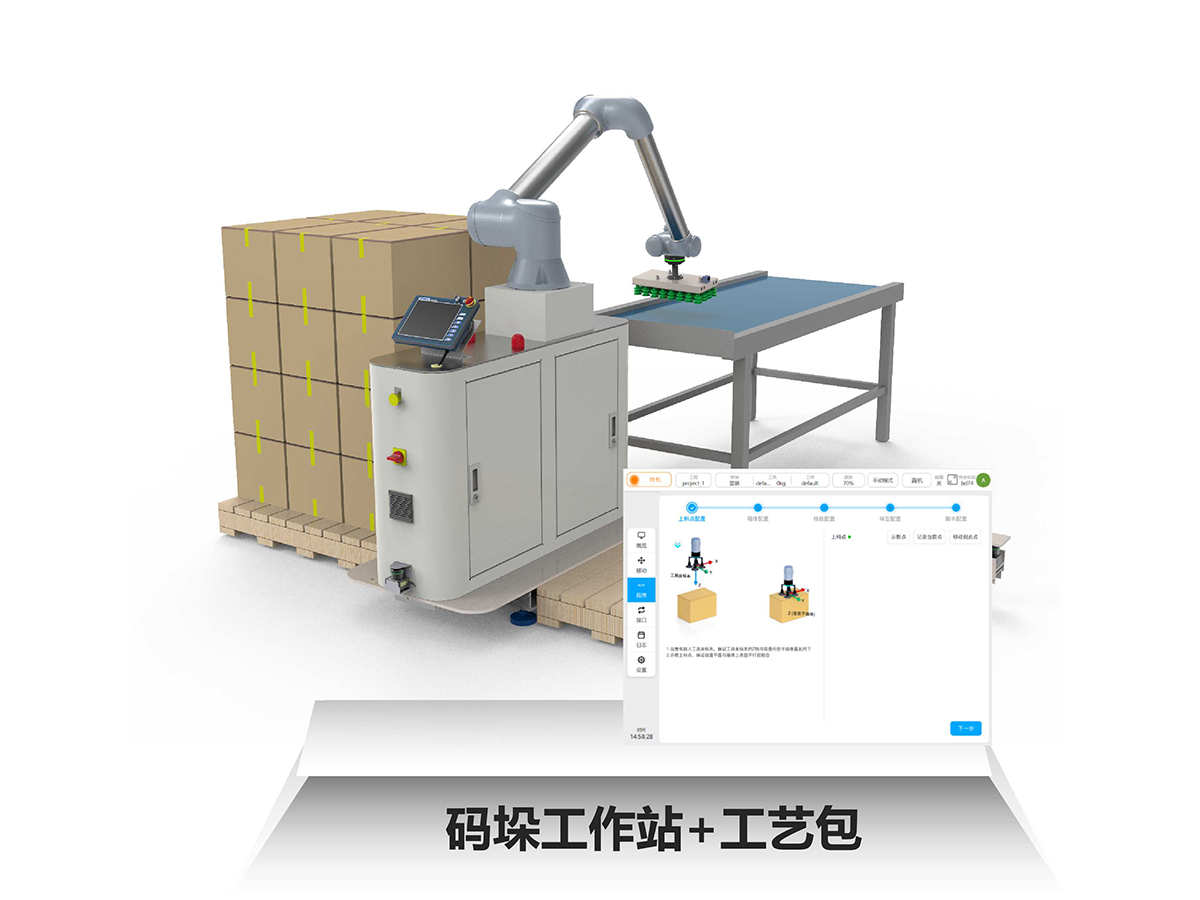
中科新松协作机器人:具身智能驱动的柔性生产核心装备
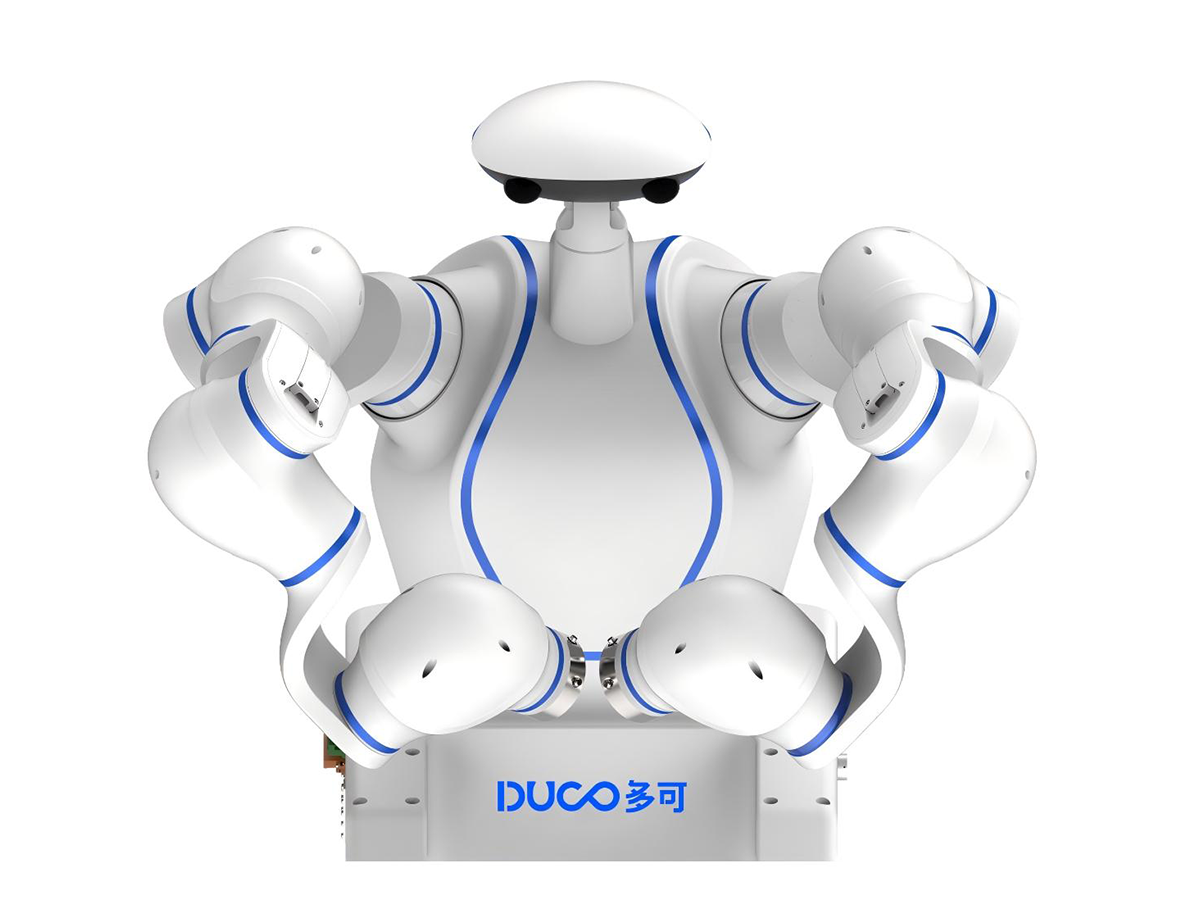
中科新松通用型协作机器人:全场景柔性智造核心装备