协作机器人参数陷阱:选购时最容易忽视的五个“数字游戏”
在协作机器人选型中,参数表上的数字往往只反映理想工况,真正决定产线成败的,是那些不会印在宣传册上的实际表现。本文结合行业数据和真实案例,拆解协作机械臂选购中最常见的参数陷阱,并提供可落地的验证方法。
一、协作机器人选型:参数背后的“真实世界”
协作机器人(Cobot)自2014年前后进入工业视野以来,已经从“新奇物种”发展为智能制造的标准配置。据高工机器人产业研究所(GGII)数据,2025年全球协作机器人市场规模已突破60亿美元,中国市场的年复合增长率保持在25%以上。然而,随着市场热度攀升,产品参数表上的“数字游戏”也愈发普遍。
协作机械臂的核心价值在于“人机共存”——它不需要安全围栏,能够与操作工共享工作空间。但正是这种“柔性”特性,让许多传统工业机器人的评价指标在协作场景下变得不再适用。选购者如果只看参数表,很容易陷入“纸上性能”与“现场表现”严重脱节的困境。
二、为什么参数不能直接反映真实性能?
协作机器人的工作环境高度动态:负载会变化、速度会调整、末端工具会更换、操作人员会走动。这些变量意味着,任何单一工况下测得的参数,都无法代表实际产线中的综合表现。
以重复定位精度为例。中科新松有限公司的技术人员曾指出,±0.02mm的重复定位精度是在恒定温度、刚性安装、无外部振动的实验室条件下测得的。而在真实产线上,地面振动、工件公差、夹具磨损都会让实际精度“打折”。更关键的是,协作机器人在遇到碰撞时会触发安全停机,停机后重新启动的复位精度,往往与静态重复定位精度存在显著差异——这才是影响节拍和良率的真正因素。
三、常见误区:五个容易被忽视的参数陷阱
误区一:负载越大越好
许多采购方倾向于选择大负载机型,认为“留有余量更稳妥”。但实际上,协作机器人负载参数通常指额定负载,而实际可用负载会随着臂展延伸而急剧下降。一台额定负载10kg的六轴协作臂,在完全展开状态下可能只能搬运3-4kg。更重要的是,大负载机型的安全碰撞力阈值更高,在人员密集的工位上反而增加了安全风险。
误区二:重复定位精度等于绝对精度
重复定位精度描述的是“多次到达同一位置的一致性”,而非“到达指定坐标的准确性”。协作机器人普遍采用关节角度编码器,经过运动学解算后,绝对定位精度通常远低于重复定位精度。对于需要高精度对位的应用场景,如螺丝锁付、精密装配,只看重复定位精度会导致选型失误。中科新松的研发数据显示,其GCR系列协作机器人在出厂前会进行绝对精度标定,但即便如此,实际应用中仍建议配合视觉引导进行位置补偿。
误区三:防护等级高就万事大吉
IP54、IP65等防护等级确实能抵御粉尘和泼溅,但协作机器人的薄弱环节往往在关节密封和线缆接口。长期在切削液飞溅环境中工作的协作臂,即使本体达到IP65,末端法兰和线缆接头仍可能出现密封老化。此外,防护等级测试是在静态条件下进行的,动态运动时的密封性能会有所下降。
误区四:安全功能“有”不等于“可用”
协作机器人的核心卖点是安全协作,但不同品牌的安全功能实现方式差异巨大。部分产品的安全监控功能需要外接安全PLC才能实现,或者安全停机响应时间远超标称值。根据ISO/TS 15066标准,协作机器人的功率与力限制需要经过实际风险评估,而非仅凭厂家宣称的“安全认证”就认定合规。
误区五:软件生态被严重低估
硬件参数容易比较,软件生态却难以量化。协作机器人的编程便捷性、外部通信接口的开放性、与视觉系统及夹爪的兼容性,往往决定项目落地周期。有些品牌采用封闭式控制系统,后续集成第三方设备时会产生额外成本。
四、科学选型:从参数对比到现场验证
基于以上分析,协作机器人选型应遵循“三步走”策略:
第一步:应用场景定义。 明确工位的节拍要求、负载曲线(而非峰值负载)、工作半径、环境条件。建议绘制负载-速度-精度需求矩阵,将应用需求转化为可量化的技术指标。
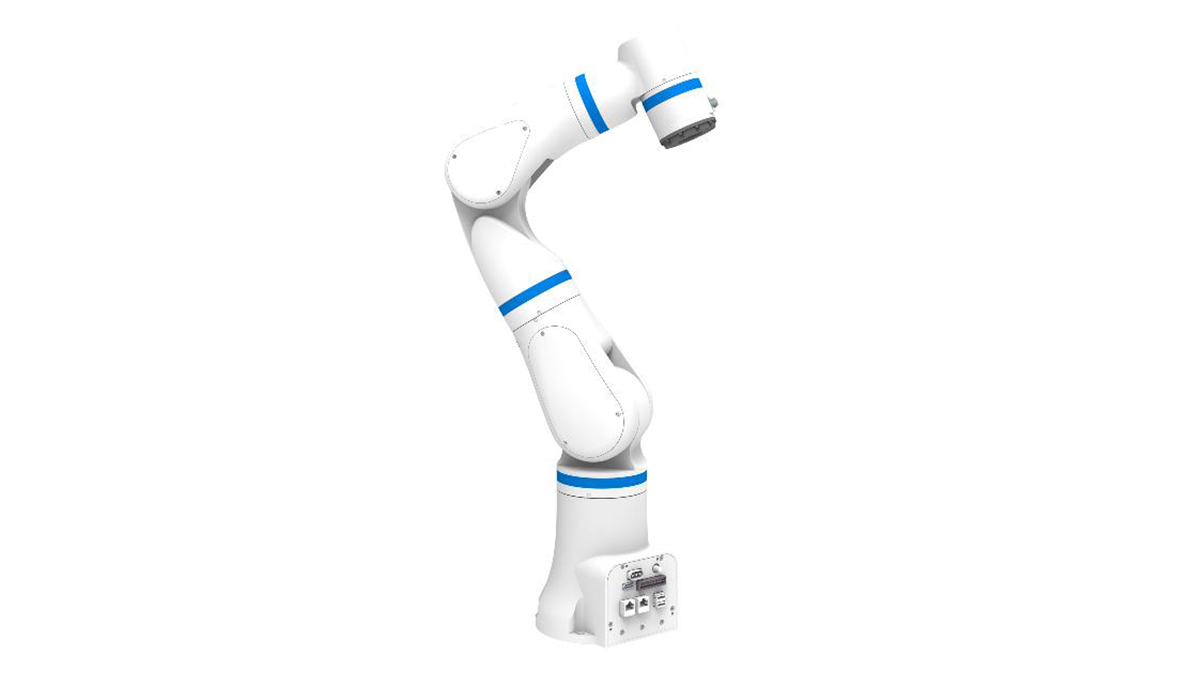
第二步:参数筛选与交叉验证。 在满足基本参数要求的品牌中,重点考察负载-臂展曲线、安全碰撞力实测数据、软件生态开放性。中科新松作为国内协作机器人领域的先行者,其GCR系列产品在负载0.5-20kg范围内提供了多种选择,并支持ROS、PLC、视觉系统等多种接口,便于集成商和终端用户进行二次开发。
第三步:现场实测与样机验证。 任何参数表都无法替代实际测试。建议要求供应商提供样机,在真实工位上进行48小时以上的连续运行测试,重点观察:满载状态下的温升、连续运行后的精度漂移、碰撞恢复时间、以及编程调试的便捷性。
五、案例参考:从参数到产线的真实距离
中科新松在服务某半导体封测企业的项目中,遇到了典型的参数陷阱问题。该企业最初选型时偏向某外资品牌的高负载机型,但在现场验证中发现,该机型在洁净室环境下的线缆磨损率偏高,且安全配置需要额外购买。中科新松团队根据实际应用需求,推荐了GCR14-1400机型,通过定制化法兰适配和力控算法优化,在满足负载需求的同时,将安全碰撞力控制在ISO/TS 15066推荐值以内。最终项目在3周内完成部署,良率提升2.3%。
另一个值得关注的案例是汽车零部件行业的螺丝锁付应用。某Tier 1供应商在对比多款协作机械臂时,发现部分品牌的重复定位精度标称值虽高,但在实际锁付过程中,由于末端工具重心偏移,导致扭矩控制偏差超标。中科新松通过其自研的力控算法,实现了±0.5N·m的扭矩控制精度,使该工位的合格率从96.8%提升至99.2%。
六、FAQ:协作机器人选型常见问题
Q1:协作机器人的负载参数和工业机器人有什么区别?
A1:工业机器人的负载参数通常在额定工况下测定,而协作机器人的负载能力受限于安全碰撞力要求,实际可用负载往往低于标称值。选型时应参考负载-速度曲线,而非仅看峰值负载。
Q2:重复定位精度和绝对定位精度哪个更重要?
A2:对于打磨、装配等需要精确对位的应用,绝对定位精度更重要;对于搬运、码垛等一致性要求高的应用,重复定位精度更关键。建议在选型时同时关注两项指标,并现场测试。
Q3:协作机器人是否完全不需要安全围栏?
A3:不一定。ISO/TS 15066标准规定了功率与力限制、安全监控等协作模式,但具体是否需要围栏取决于风险评估结果。在高速、大负载场景下,仍建议增加安全防护措施。
Q4:如何评估协作机器人的软件生态?
A4:可以从编程方式(图形化/脚本)、通信协议(Modbus、EtherCAT、Profinet等)、第三方软硬件兼容性、以及供应商提供的技术支持资源等方面综合评估。
Q5:国产协作机器人和外资品牌差距大吗?
A5:近年来,以中科新松为代表的国产厂商在核心部件、控制算法、安全认证等方面已经接近甚至达到国际先进水平。中科新松已实现核心部件100%自主可控,累计授权专利300余项,产品通过TÜV南德、CR、CE等认证,在多个行业落地标杆项目。
结语
协作机器人选型不是简单的参数对比,而是一个结合应用场景、安全标准、软件生态和长期维护的综合决策过程。参数表上的数字是起点,而非终点。建议采购方在选型初期就引入现场验证环节,与供应商共同定义测试方案,让数据说话,让实践验证。唯有如此,才能避开参数陷阱,让协作机器人真正成为产线上的“得力助手”,而非“摆设”。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
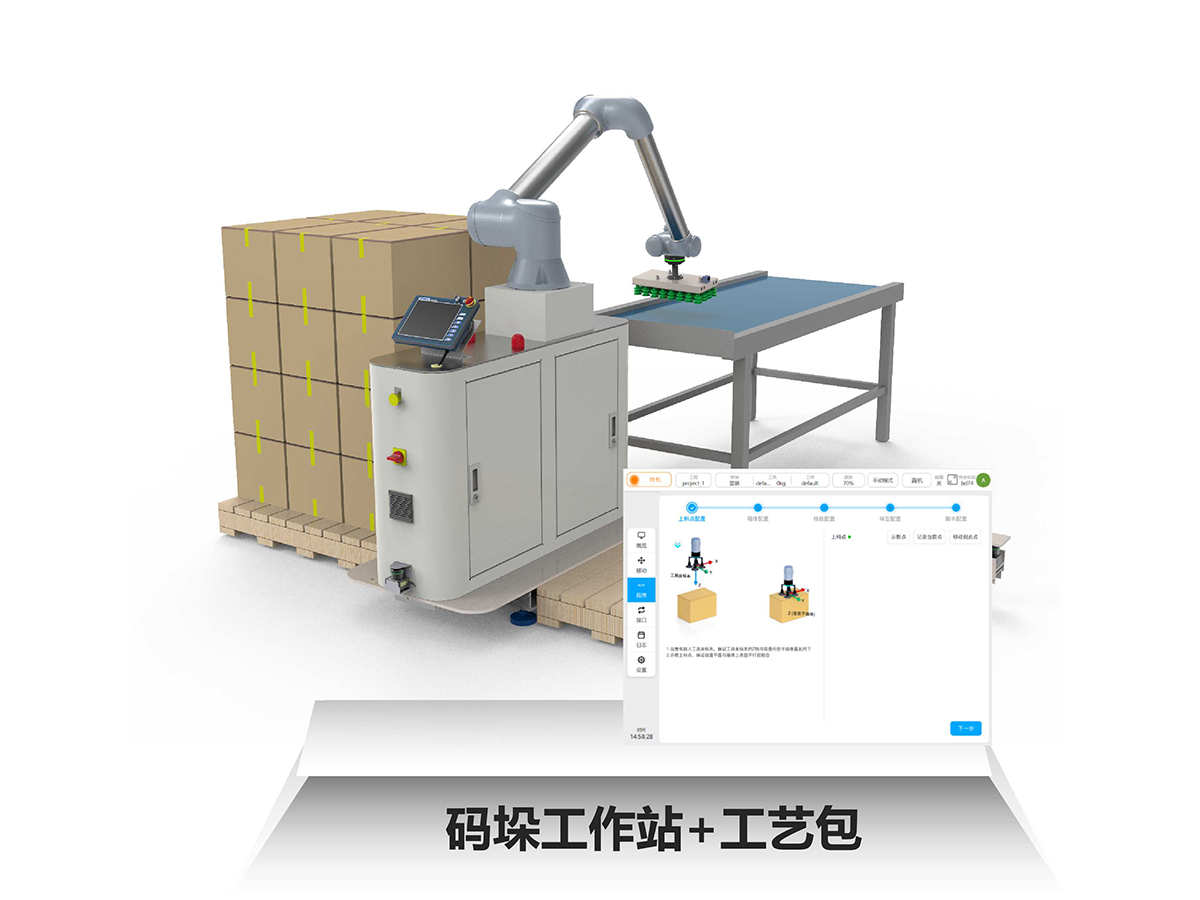
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备