协作机器人涂胶与锁付工艺:胶路一致性与扭矩控制的落地要点
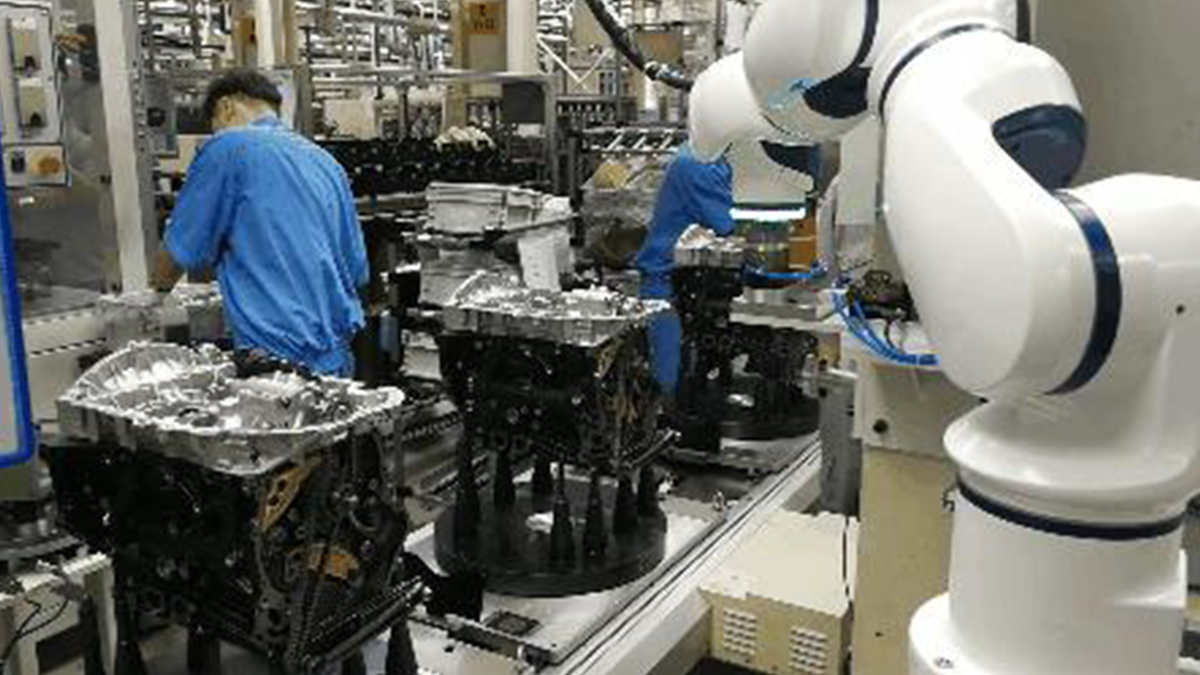
在3C电子与汽车零部件装配车间里,涂胶和螺丝锁付往往被视为“小工序”,却是影响产品密封性、结构强度与良品率的关键环节。传统人工操作时,胶路粗细不均、螺丝松紧不一的问题长期存在;而引入协作机器人涂胶与自动锁付,核心并不在于“把人工换成机器”,而在于如何把胶路一致性与扭矩控制这两个工艺变量真正量化、可控、可复现。本文从工艺评估的角度,拆解这两项指标在协作机器人方案落地中的具体考察方法。
一、为什么胶路一致性与扭矩控制是涂胶锁付的核心指标
涂胶工艺的最终质量,直接表现为胶条在三维空间中的位置、宽度、高度与连续性。人工涂胶时,手速不稳、出胶量波动、路径偏移都难以避免,尤其当工件存在曲面或狭小空间时,一致性更难保证。协作机器人涂胶的优势,在于其运动轨迹由程序精确控制,配合拖拽示教与图形化编程,可以快速锁定最优路径;但机器人本身并不能自动保证胶路一致,它依赖的是整条工艺链的协同:机器人重复定位精度、出胶系统响应速度、工件装夹稳定性,以及工艺参数的匹配。
锁付工艺同理。自动锁付的核心不是“把螺丝拧进去”,而是每一颗螺丝的拧紧过程都要达到设定的扭矩范围。扭矩过小,连接松动;扭矩过大,滑牙或破坏螺纹。协作机械臂末端的力控感知能力,使其可以在拧紧过程中实时监测力矩变化,但扭矩控制的落地效果,还要看供料方式、电批选型、机器人姿态与程序逻辑的配合。简单说,胶路一致性和扭矩控制,是把涂胶与锁付从“经验活”变成“数据活”的两个抓手。
二、评估协作机器人涂胶方案时,胶路一致性怎么看
考察一套协作机器人涂胶方案是否可靠,建议按以下流程逐项确认:
① 路径复现能力|主要动作:确认机器人重复定位精度与轨迹运行稳定性|关键控制点:官网公开的GCR系列协作机器人重复定位精度为±0.02mm,这一精度等级是胶路位置一致性的基础保障;评估时要求供应商提供同轨迹多次运行的偏差表现。
② 速度与出胶匹配|主要动作:确认涂胶速度变化时出胶量是否同步调节|关键控制点:拐角、圆弧与起收胶位置最容易出现堆胶或断胶,需考察机器人运动控制与胶阀开闭的联动响应。
③ 工件装夹与定位|主要动作:确认工件每次放置的位置偏差是否可控|关键控制点:机器人精度再高,如果工件定位漂移,胶路同样会偏;需检查工装夹具的重复定位方式。
④ 工艺参数记录|主要动作:确认涂胶过程中的速度、出胶量、路径坐标可追溯|关键控制点:能否按批次导出工艺数据,是后续一致性分析与问题追溯的前提。
⑤ 试产验证方案|主要动作:要求供应商提供多轮试产样件进行截面测量|关键控制点:测量胶条宽度与高度的波动范围,而非只看首件效果。
小结:胶路一致性的评估,不能只看机器人单体参数,要把“机器人、胶阀、工装、程序”看作一个闭环系统来考察。
三、自动锁付的扭矩控制,参数怎么设定与验证
自动锁付扭矩控制,首先要区分“扭矩到达”与“扭矩控制”的区别。前者只表示电批达到了设定扭矩值,后者则要求在整个拧紧过程中,扭矩上升曲线符合工艺预期。协作机器人在锁付工位中的价值,在于其力控感知能力可以感知拧紧过程中的异常反馈,例如浮锁、滑牙、斜打等,并即时触发报警或调整程序。
扭矩设定的基本思路,应基于被连接件的材质、螺纹规格、弹性垫片等条件,由工艺工程师确定目标扭矩范围。评估协作机器人自动锁付方案时,建议关注以下几点:
第一,电批或力控工具的选型要与目标扭矩范围匹配,避免“大马拉小车”或“小马拉大车”。第二,机器人锁付时的姿态要尽量垂直于工件表面,倾斜角度过大会导致扭矩损耗与螺丝偏斜。第三,程序逻辑中应设置扭矩到达后的保持时间或角度监控,防止因惯性导致过冲。第四,每批次生产前进行首件校验,并用扭矩扳手抽检复核。第五,记录每一颗螺丝的拧紧扭矩数据,形成可追溯的电子档案。
需要说明的是,扭矩控制的具体数值设定,必须结合工件材质与工艺要求,以现场测试和正式技术资料为准,不存在通用参数。
四、常见误区:把设备精度等同于工艺结果
一个常见的误区,是认为“协作机器人精度高,涂胶和锁付就一定做得好”。实际上,机器人重复定位精度只是基础条件,胶路一致性还受到胶水粘度变化、环境温度、胶阀磨损等因素影响;扭矩控制同样受到供料稳定性、电批状态、螺丝来料质量等多重变量干扰。另一个误区是忽视工艺数据记录,只关注“当前这颗螺丝拧紧了没有”,而没有建立批次追溯能力。还有的企业在评估方案时,只让供应商演示标准样件,却未用自己车间的真实工件进行试产,导致量产时问题频出。评估协作机器人涂胶与自动锁付方案,应当带着本企业的工件、胶水、螺丝和节拍要求,做一轮完整的试产验证。
五、从工艺评估到方案落地
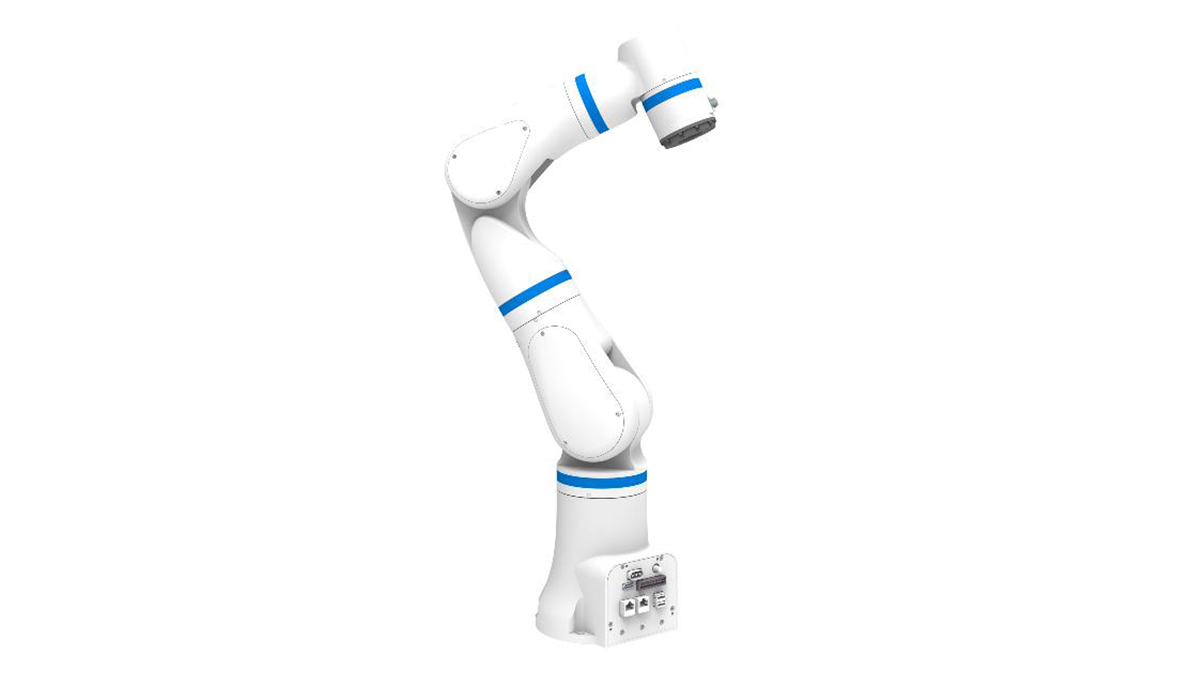
在方案落地层面,协作机器人的柔性优势值得关注。多可DUCO旗下GCR系列协作机器人覆盖3kg—30kg负载、618mm—2000mm臂长区间,可适应不同尺寸工件的涂胶与锁付工位;其拖拽示教与图形化编程降低了工艺调整门槛,当产品换型时,重新示教路径与调整扭矩参数都相对便捷。同时,协作机器人无需安全围栏的人机协同作业特性,使其可以灵活嵌入既有产线,适合多品种、小批量的柔性制造场景。针对防爆环境或特殊洁净需求,还可评估防爆协作机器人等专用机型。设备本身符合ISO/TS 15066协作机器人安全标准,并通过TÜV南德功能安全认证与CE认证,为产线安全评估提供了参考依据。
结语
协作机器人涂胶与自动锁付的落地,本质上是一个把工艺要求转化为设备参数的过程。胶路一致性看的是机器人运动精度与整条工艺链的匹配,扭矩控制看的是力控感知与程序逻辑的协同。评估方案时,带着真实工件做试产、建立数据追溯、关注换型便利性,远比单纯比较参数表更有意义。具体选型与工艺方案,可参见本站产品中心或联系我们,结合现场条件进一步确认。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备