应用场景
多场景灵活部署:协作机器人如何成为中小企业智造转型的关键抓手
协作机器人因无需安全围栏、编程简单、部署快速,能解决中小企业自动化中成本高、换线难、不会用的痛点。其总投入仅为传统机器人的50%-70%,换产重新部署可在30分钟内完成,工人半天即可学会。相比传统机器人让人适应产线,协作机器人围绕人的操作节
阅读全文 →自主可控核心技术 工业大模型赋能 多行业柔性升级伙伴
应用场景
协作机器人因无需安全围栏、编程简单、部署快速,能解决中小企业自动化中成本高、换线难、不会用的痛点。其总投入仅为传统机器人的50%-70%,换产重新部署可在30分钟内完成,工人半天即可学会。相比传统机器人让人适应产线,协作机器人围绕人的操作节
阅读全文 →
新闻资讯
协同作业让设备通过数据交换和分布式控制相互配合,自主调参响应异常,解决多品种混线的切换慢和利用率低等问题。单一自动化会导致瓶颈漂移、异常传导塌线,小问题易引发全线停机,协同已是制造迭代的必然方向。
阅读全文 →
新闻资讯
文章科普协作机器人安全交互原理,指出其并非简单取消防护栏,而是将风险控制融入机器人本体、伺服驱动、安全控制器、力控算法、结构限位、工艺设计与现场管理中。通过限速、力矩监测、碰撞检测、安全停机等多层措施,协作机器人可在制造、检测、装配等场景与
阅读全文 →
新闻资讯
协作机器人柔性生产能快速切换任务,适应多品种小批量制造,解决传统产线换线耗时、无法兼顾效率与灵活性的矛盾。其核心在于无需大规模机械改造即可适配新品,操作工可简单培训后拖拽示教,摆脱安全围栏与人协作。传统刚性自动化擅长单一品种大批量,但切换成
阅读全文 →
新闻资讯
协作机器人通过力觉感知、柔顺控制与冗余安全技术打破物理围栏,将人机关系从隔离重构为共融。中科新松等企业实现核心部件自主可控,以多重安全防线取代围栏,让机器人成为具备感知能力的协作伙伴。
阅读全文 →
新闻资讯
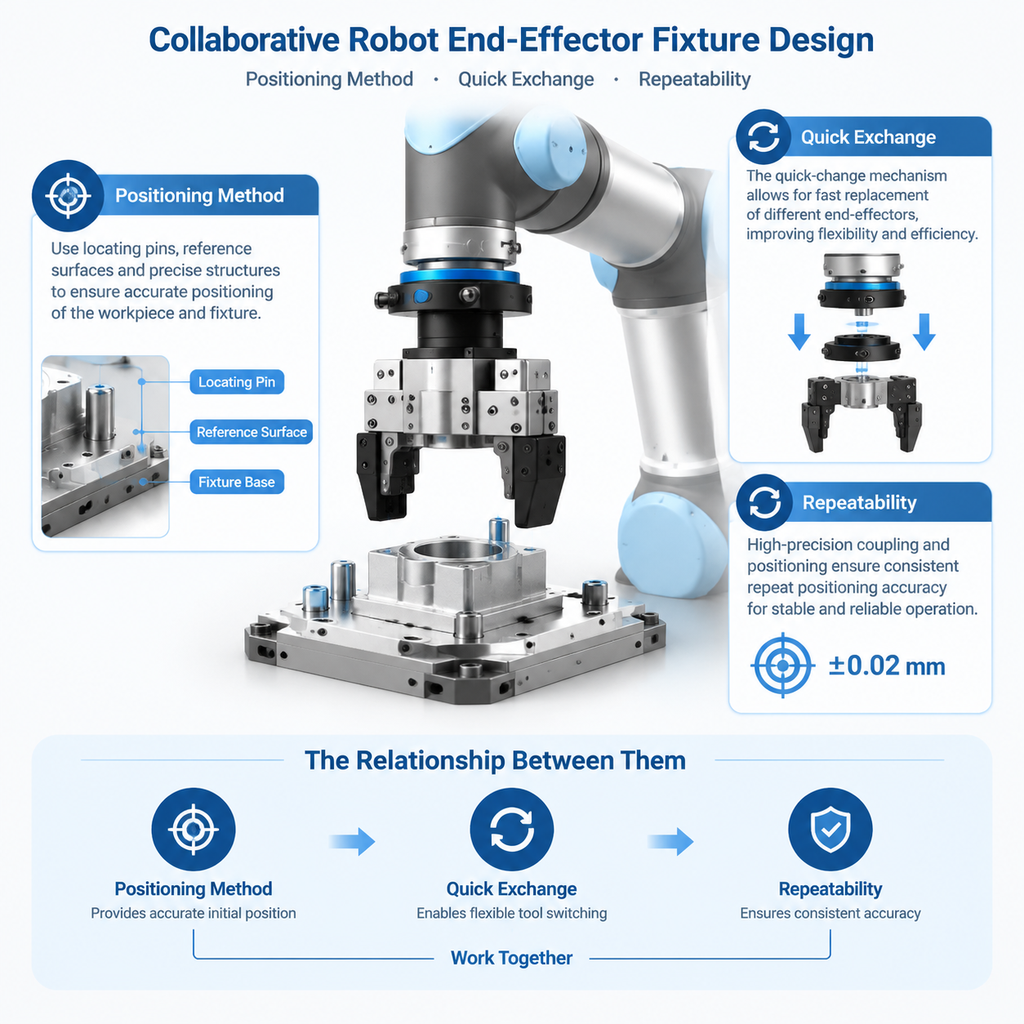
协作机器人本体的高重复定位精度并不等于工位一致性,偏差往往来自末端夹具对工件或工具的空间约束不到位。文章指出,从手腕法兰面到工件之间的定位可靠性是关键,微小间隙或基准面未贴合会累积偏移,导致取料偏斜、装配损伤、垛型倾斜甚至塌垛。六点定位原则
阅读全文 →
新闻资讯
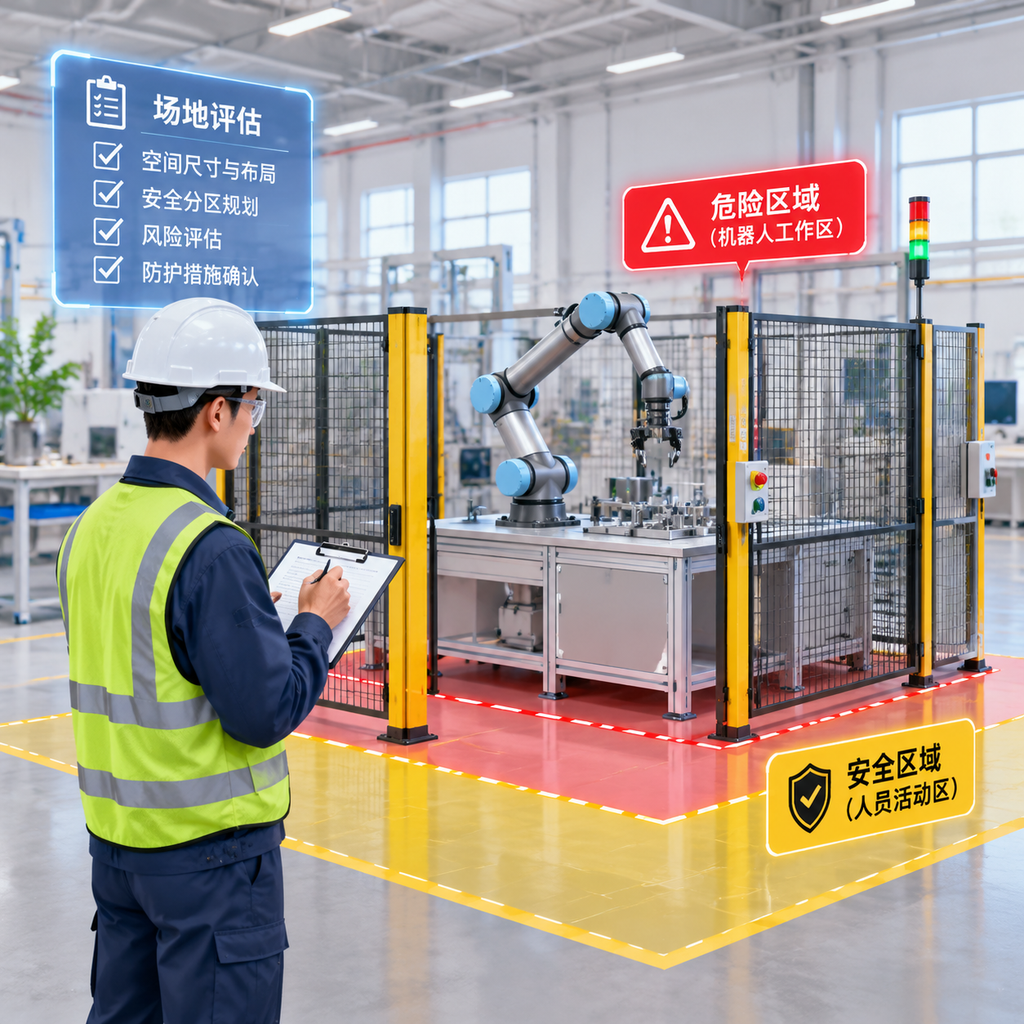
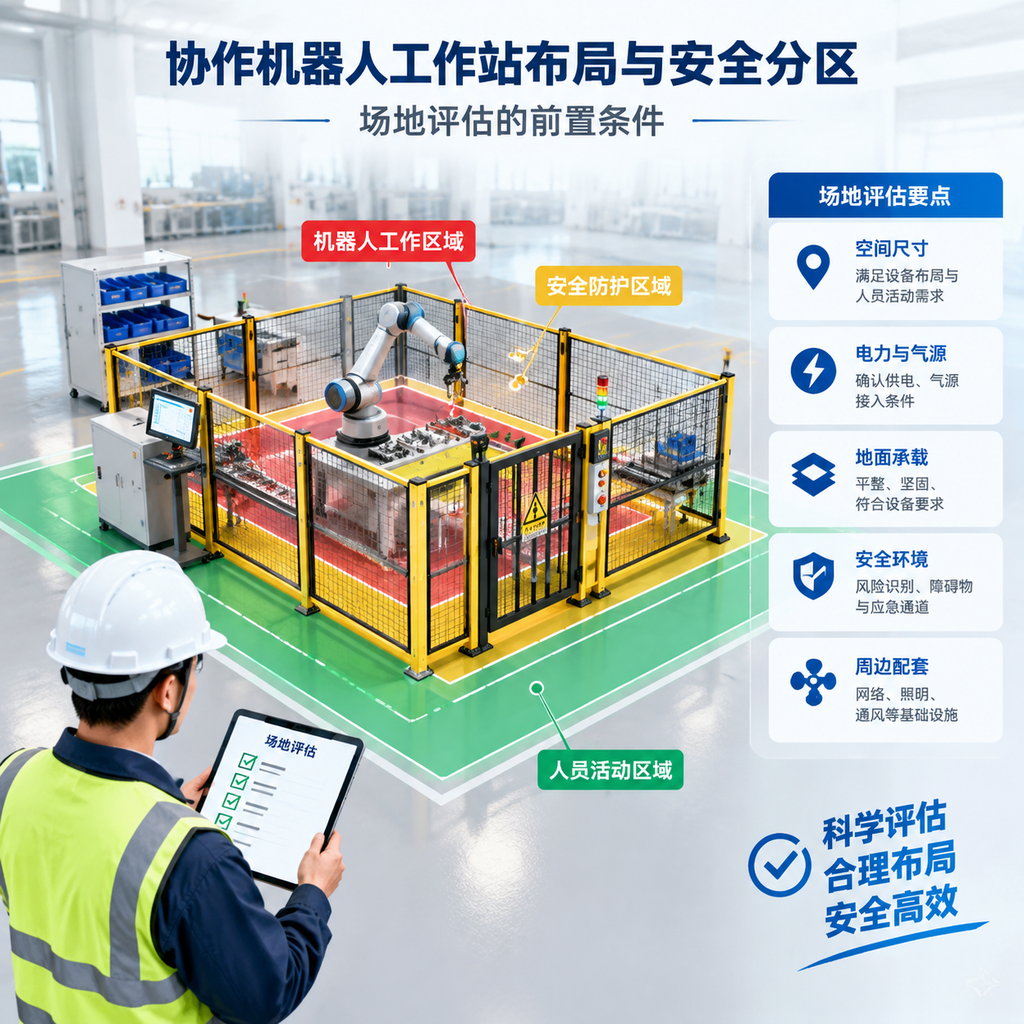
协作机器人工作站的效率取决于前置场地评估,核心是安全分区。应参照ISO/TS 15066将空间划分为操作区、协作区和限制区,分别允许正常速度共存、降速监测和触发停机防护,用可验证边界避免人机冲突与后期整改。
阅读全文 →
新闻资讯
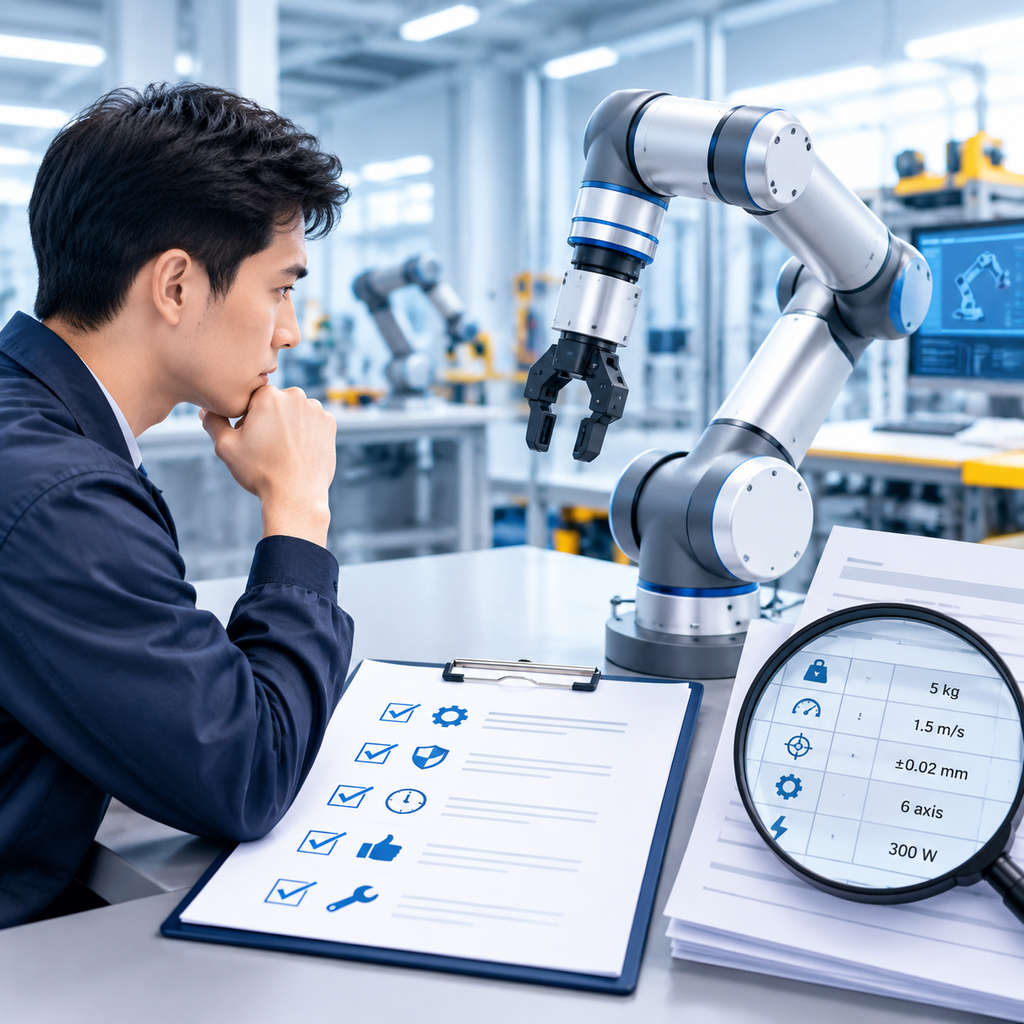
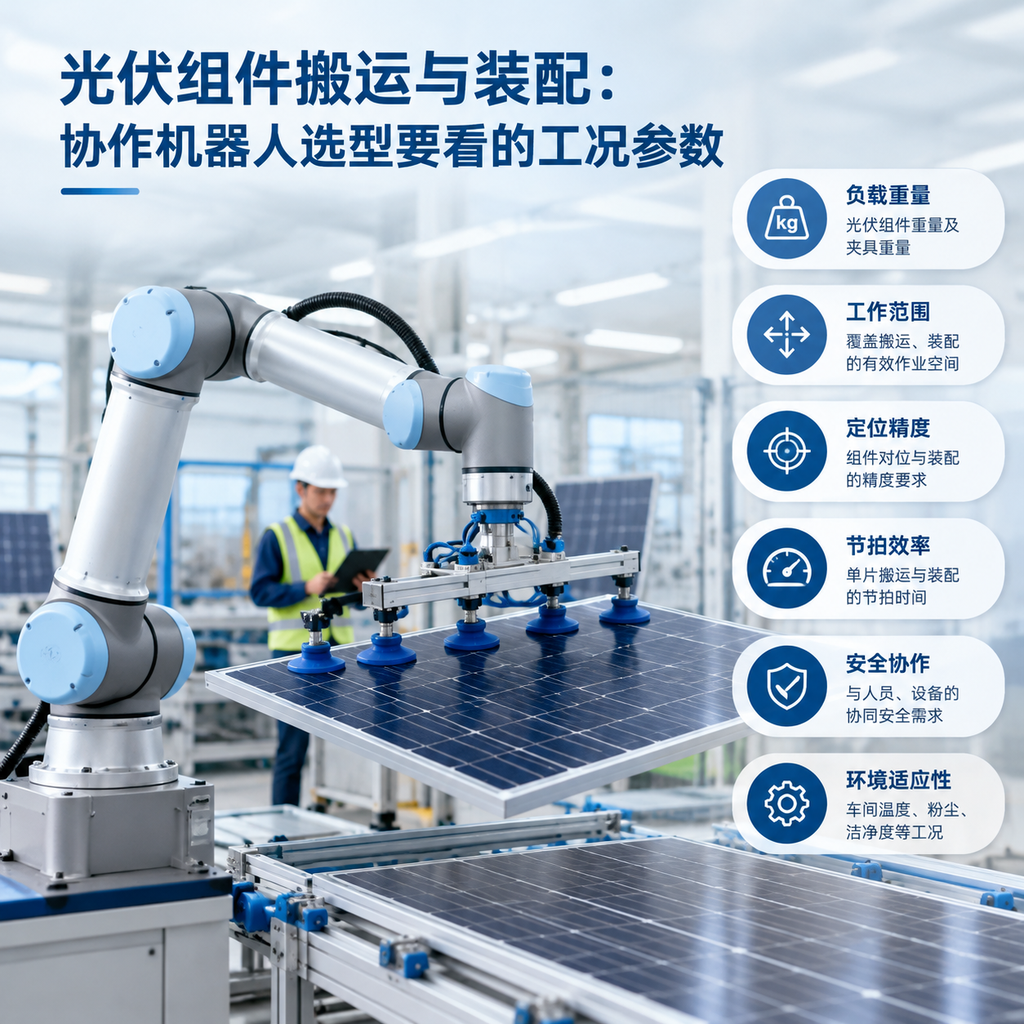
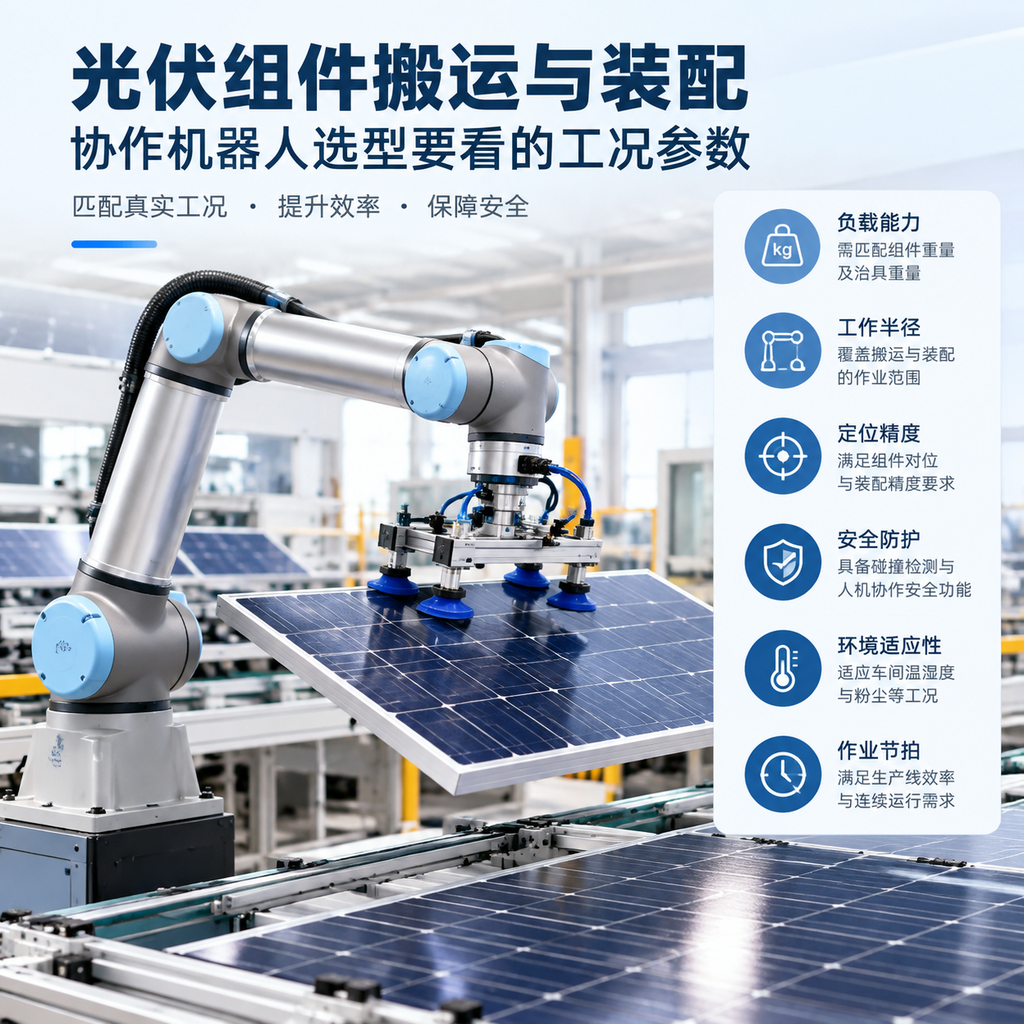
协作机器人搬运光伏组件时,选型不能仅看额定负载,需综合组件重量、末端工具自重及高速运动下的惯性力,否则易过载停机。臂展匹配也不能过短或过长,应准确覆盖取料、翻转、放置工位的水平和垂直距离,否则影响布局稳定性和定位精度。
阅读全文 →
新闻资讯
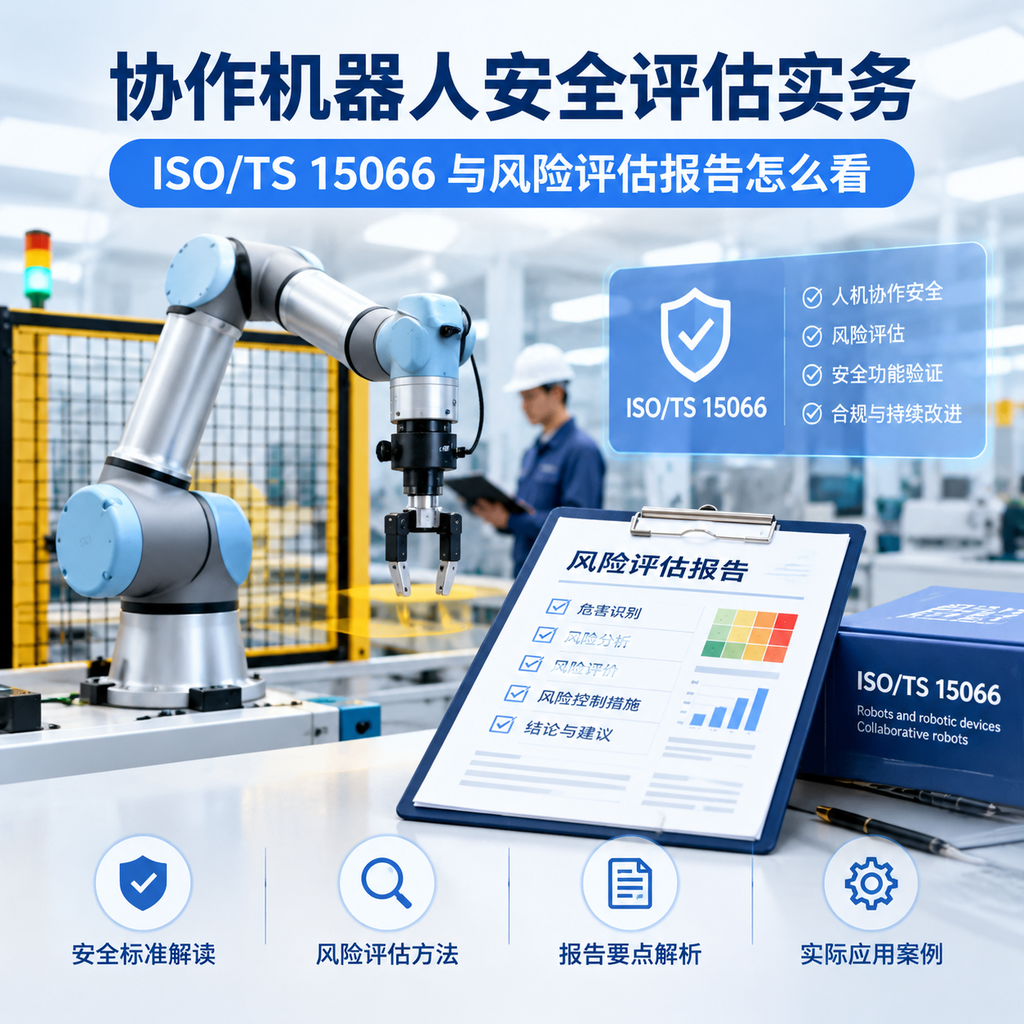
协作机器人安全评估需结合ISO/TS 15066技术规范与工位风险评估报告。标准定义了功率与力限制等协作方式,并给出人体各部位受力阈值作为硬依据。产品出厂认证不等同于现场安全,部署前必须针对具体应用完成独立风险评估。
阅读全文 →
新闻资讯
协作机器人工作站布局需在设备进场前完成场地评估,重点梳理物料动线与人员通道,避免交叉干涉。基于人机交互频率,将工位划分为操作区、协作区等安全分区,并按标准配置感知与防护措施。先核准动线和分区条件再设计,可有效避免后期移位、加装护栏或重新布线
阅读全文 →
新闻资讯
光伏组件搬运装配选型协作机器人时,不能仅以组件重量对照负载参数,必须计入末端抓手及偏心距造成的附加力矩,留足安全余量。更易被忽视的是臂展不足,需确保关节不压至极限、末端速度平稳覆盖取放区间并留有避障空间,避免节拍损失与关节加速磨损。
阅读全文 →
新闻资讯
协作机器人打磨去毛刺的评估需聚焦工件公差、磨料耗材与力控能力三大核心变量,而非仅关注机器人本体精度。文章强调先厘清变量,再判断适用性,并指出力控是核心能力,需结合恒力控制与除尘配套,才能保障打磨质量稳定。
阅读全文 →