协作机器人工装夹具设计:定位方式、快换与重复定位的关系
结论式摘要
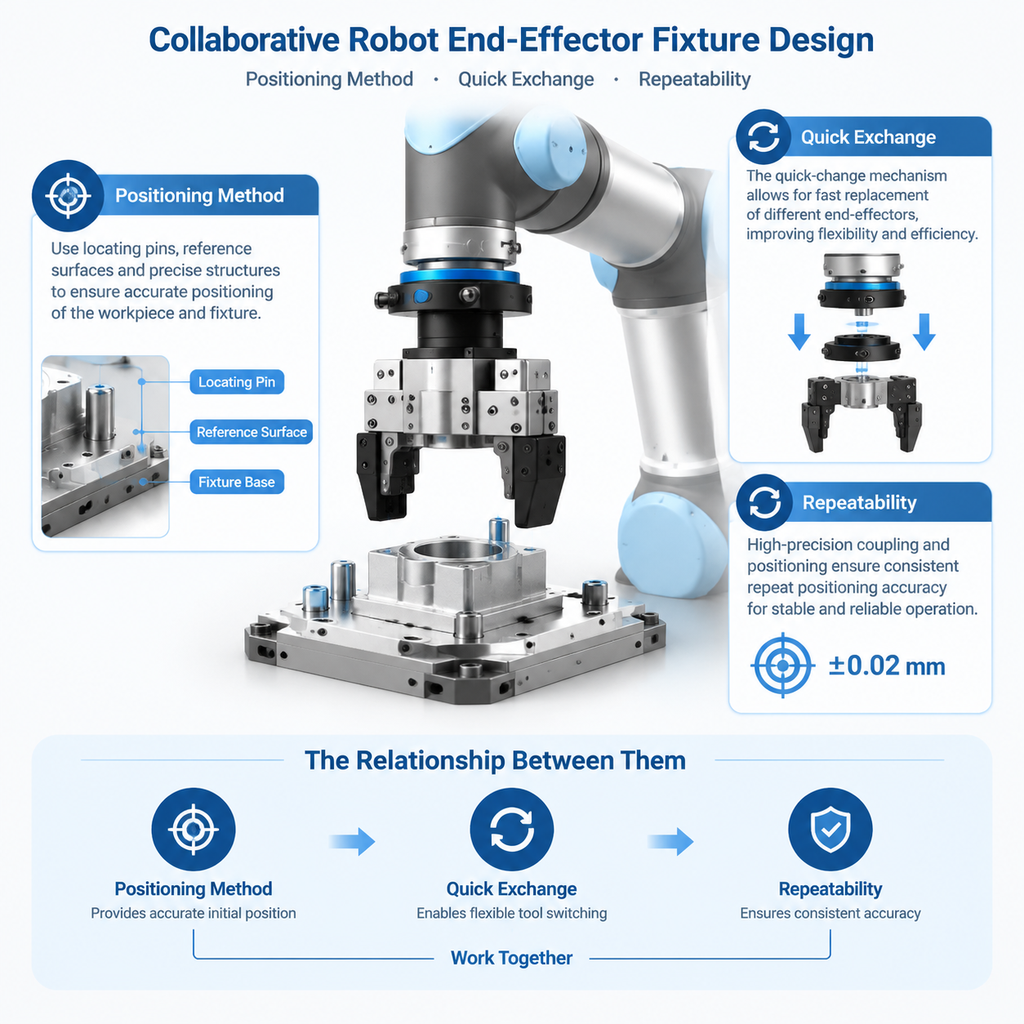
协作机器人夹具工装定位,指的是在机械臂末端对工件、工具进行空间约束的一套方法,直接影响取放一致性与作业质量。它要解决的核心问题是:为什么机器人本体重复精度够高,实际工位上却常常出现位置偏差。这篇文章写给负责工装设计与工艺调试的工程师看。
协作机器人夹具到底解决什么问题
把机器人本体想象成一个手特别稳的人,就算次次都能把手停在空间里同一个点,如果手里拿着的工具每次装歪一点点,或者每次去抓的零件位置本身在变,最终动作就会跑偏。协作机器人夹具要解决的,就是这条从机器人手腕法兰面到工件之间的“最后一段”定位可靠性。
在装配、搬运、检测这些工位上,夹具的一个微小间隙、一次未贴合的基准面接触,都会被传递到工序末端。夹具的问题不表现出来还好,一旦体现就是一致性差、频繁报警、良率波动。
为什么夹具定位问题不解决会带来一连串麻烦
很多现场调试卡在定位上,不是机器人精度不行,而是工装没把位置关系锁定住。后果是:取料位抓空或偏斜,装配工位压坏零件,视觉系统示教好的基准点越跑越偏。更麻烦的是,这种偏差往往不是一次性的,是累积性的。上午调的参数,下午温度变化、夹具轻微松动,又得重新校点。
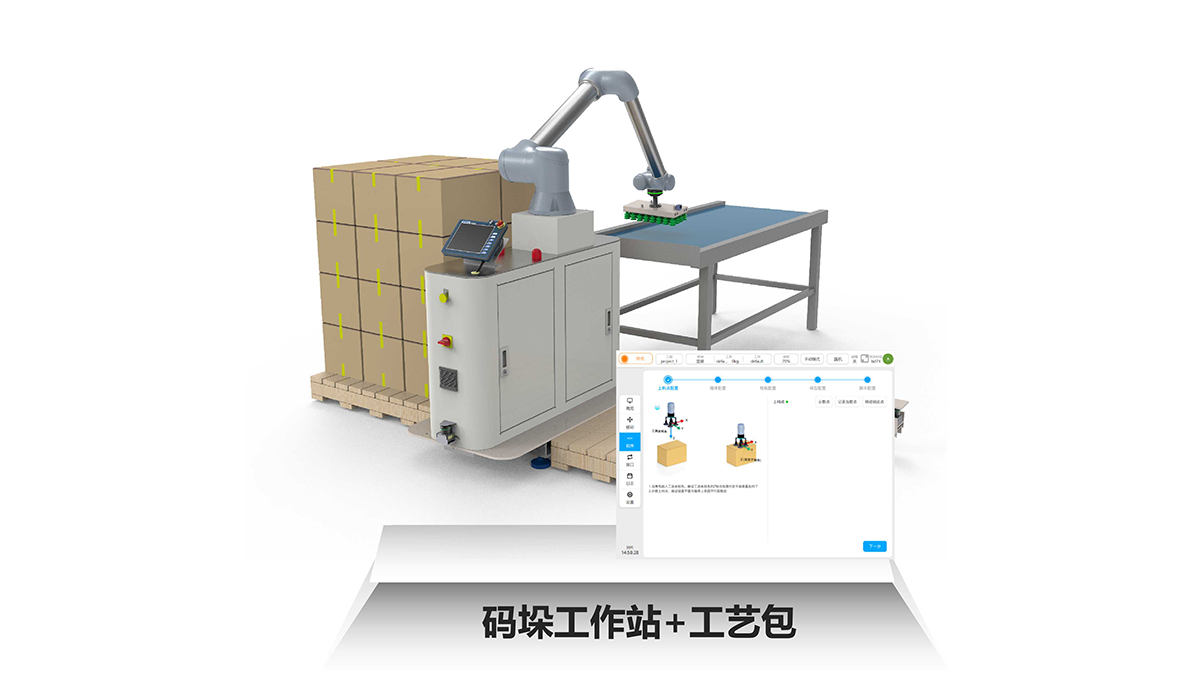
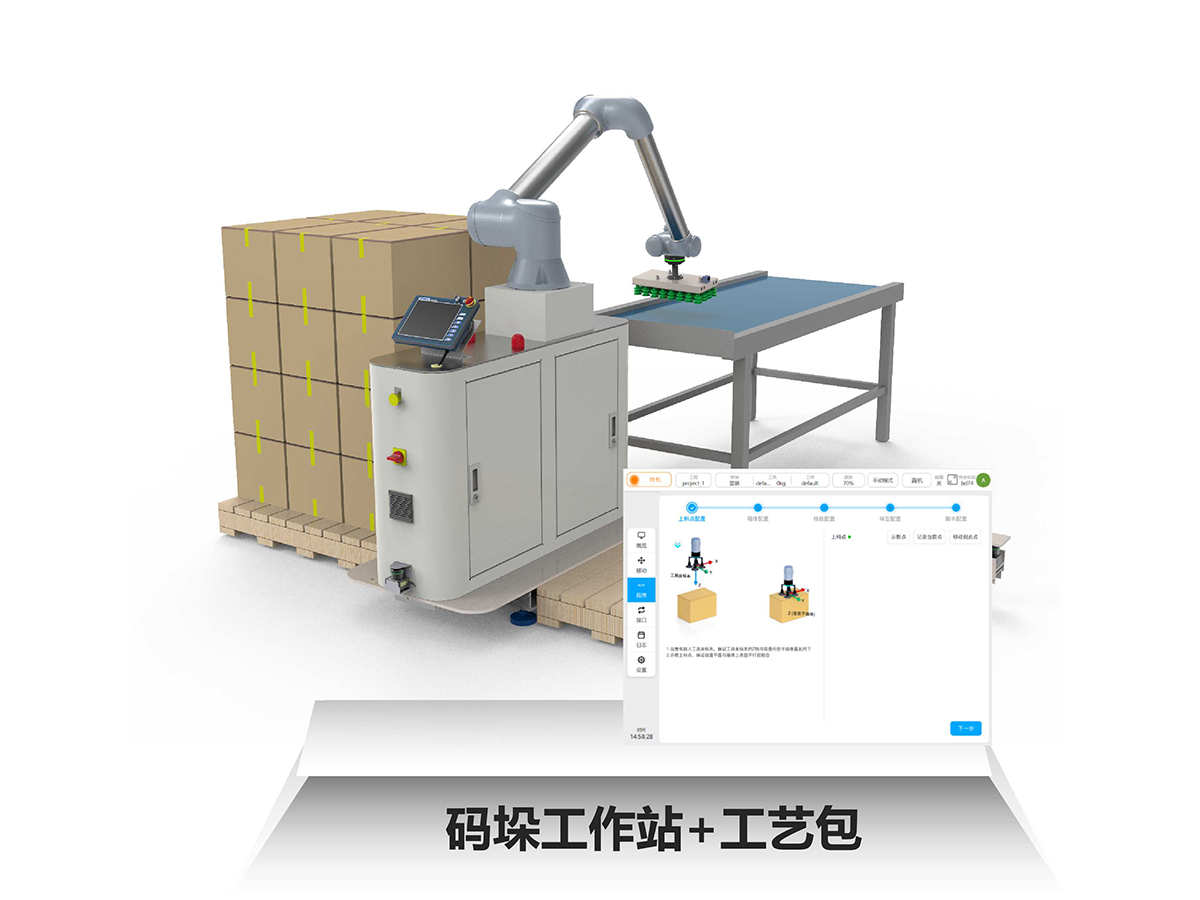
以多可协作机器人经常接触的码垛与搬运工位看,夹具与工件之间如果不能形成稳定的六点定位,每次码放都会产生一层一层的位姿偏移。码到第五层、第六层的时候,垛型不再垂直,甚至有塌垛风险。对于负载3kg到30kg区间的协作机械臂,这种偏移在长臂展工况下更明显。
常见误区
常见说法:机器人重复定位精度±0.02mm,夹具偏一点没关系。
实际情况:机器人重复定位精度只反映本体关节回到空间中同一点的能力,它不补偿工装装配间隙、基准面平面度误差和快换机构连接间隙。如果夹具的定位面本身有0.1mm的误差,这道工序的综合精度就已经远大于本体重复精度了。
常见说法:快换装置都一样,哪个便宜用哪个。
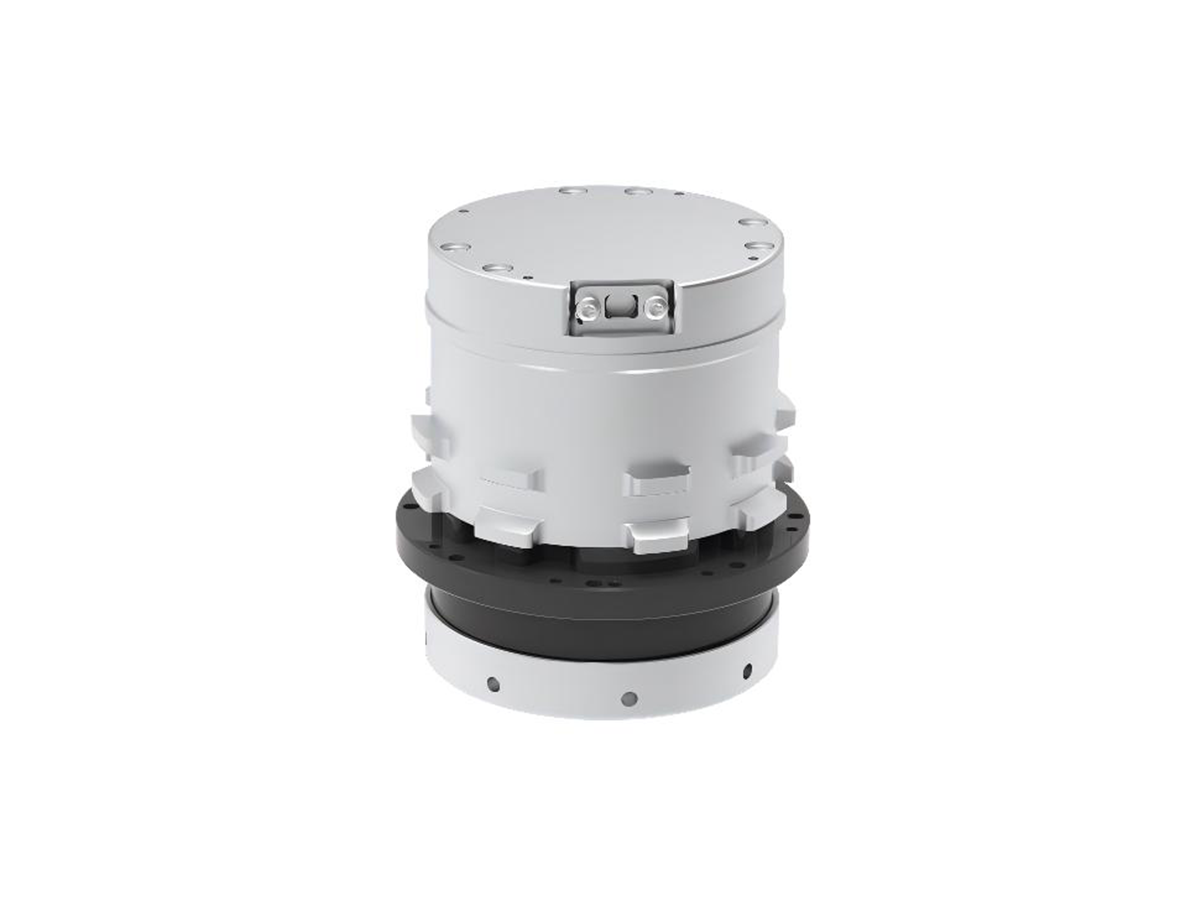
实际情况:快换结构的核心指标是重复连接精度和刚性保持能力。人力换型的工位,快换盘在反复插拔后如果定位锥面出现磨损,同型号的抓手重新装上后TCP会有偏移。气动快换和机械式快换在这个特性上差别很大,需要按换型频率和精度等级选配。
常见说法:夹具只起夹紧作用,定位靠机器人示教点补偿。
实际情况:先定位再夹紧才是正确顺序。如果夹具把工件夹歪了,示教点只能在那个歪的位置上强行拟合,一旦工件批次尺寸波动或者换型,所有示教点都可能失效。
落地方法:从评估到验证的可执行步骤
① 需求记录|主要动作:明确工件材质、尺寸公差、重量、进料姿态与来料一致性|关键控制点:记录最差工况下的来料姿态偏差,不要按理想状态设计定位面
② 定位基准选择|主要动作:确定工件的定位面、定位孔或定位棱边,遵循六点定位原理|关键控制点:优先使用工件上已精加工的基准特征,避免使用毛坯面或易变形的薄壁特征
③ 快换方案选型|主要动作:根据是否频繁换型决定用快换盘还是固定法兰连接|关键控制点:对需要离线编程或视觉引导的工位,快换盘重复性应经过至少50次拆装后的标定验证
④ 夹具与末端接口设计|主要动作:设计转接板、销孔配合、定位台阶,保证法兰面贴合无间隙|关键控制点:销孔配合推荐过渡配合或小间隙配合加侧面锁紧,避免完全依赖摩擦力定位
⑤ 安装与验证|主要动作:安装后用百分表或视觉系统在工具端直接测量重复定位结果|关键控制点:测工具端,不测法兰端;在同温条件下连续重复20次以上取分散区间
⑥ 写入工艺文件|主要动作:把夹具拆装后的复位校验步骤纳入日常点检清单|关键控制点:规定复位后的基准块接触检查方式和允许偏差值
不同快换与定位方案的对比表
| 方案类型 | 适用场景 | 重复连接精度 | 注意点 |
| --- | --- | --- | --- |
| 固定法兰直连 | 单一产品、不换型 | 依赖安装精度,无重复连接误差 | 每次拆装需要重新标定TCP |
| 机械式快换盘 | 多品种小批量,手动换型频率中等 | 中等,受锥面磨损影响 | 定期检查定位锥配合状态 |
| 气动快换盘 | 自动化换型、产线节拍要求高 | 中等偏高,选型看重复精度指标 | 需要稳定的气源压力和清洁的对接面 |
| 销孔配合加侧向锁紧 | 搬运、码垛等大负载工位 | 高,锁紧后接近固定连接 | 锁紧螺栓预紧力需一致,避免单侧翘起 |
在DUCO协作机器人常部署的3C电子装配与汽车零部件上下料工位,工艺团队通常会把机械臂本体精度看作一个基础值,然后把夹具定位面加工精度、快换盘连接重复性和基准面清洁度作为三个独立的修正项来管理。任何一个环节失控,最终TCP的实际位置区间就会变宽。
常见问题
问:协作机器人本体重复定位精度±0.02mm,为什么工位实测超过0.1mm?
答:因为本体精度只是在空载、恒温条件下法兰中心点的数据。实际工位上,夹具自重导致的弹性变形、工件与定位面的间隙、机器人安装底座的刚性、地面振动等因素,都会让工具端的综合重复误差放大数倍。评价工位精度时,要测工具末端在负载状态下的位置分布区间,不能只看本体指标。
问:快换装置更换抓手后需要重新标定吗?
答:要看快换盘的重复精度指标和工艺允许偏差。高质量快换盘在数十次拆装内可以保持工具坐标系偏移控制在一个较小范围内,对搬运类应用影响有限。但对精密装配、力控装配这类工位,更换抓手后仍需校验TCP,并把校验步骤写入作业指导书。
问:夹具定位面用什么材料耐磨一些?
答:常用做法是在定位面或定位销位置使用淬火钢、硬质合金镶块或耐磨涂层来抵抗反复接触带来的磨损。工件如果是铝件或铜件,夹具定位面上可考虑略高硬度的材料配对以避免咬合。具体选材还要结合工件材料、冷却液环境和清洁方式来确定。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备