协作机器人安全评估实务:ISO/TS 15066 与风险评估报告怎么看
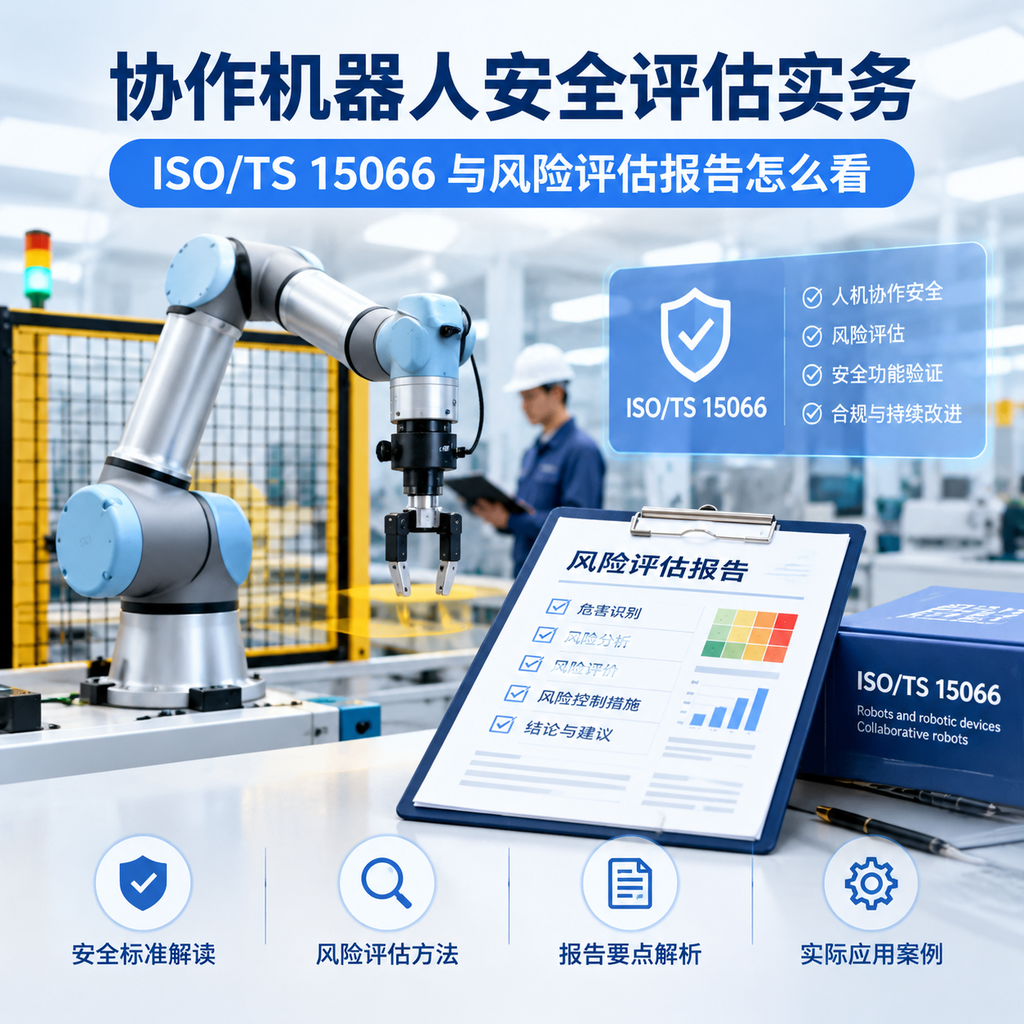
协作机器人安全评估是每一台协作机械臂上岗前的通行证,它回答的是一线最关心的那个问题:这台设备凭什么能和人在同一空间工作而不需要围栏。要读懂一套评估文件,抓住两样东西就能建立起清晰概念:一份是国际标准化组织的技术规范ISO/TS 15066,一份是面向具体工位的风险评估报告。
一、协作机器人安全标准到底管什么
协作机器人走向产线,与传统的工业机器人最大的区别在于,它天生就是为了和人近距离配合而设计的。判断一个工位是否可以撤掉安全围栏,或者人可以安全地走到机械臂旁边作业,依据的就是协作安全标准。
ISO/TS 15066并非取代通用的工业机器人安全标准,而是作为补充文件,专门针对协作机器人应用给出技术指南。它规定了四种协作操作方式:安全级监测停止、手动引导、速度与分离监控,以及功率与力限制。其中,功率与力限制是当前大多数协作机器人在进行人机交互时主要依赖的方式。
简单理解,就是把机器人可释放的动能和力限制在一个对人体不会造成伤害的阈值内。这个阈值并非拍脑袋定出来的,标准对不同身体部位的接触力与压强极限给出了详细参考值。例如,脸部或手部的承受能力远低于上臂或前额,而这些数据都是评估人员判断工位安全性的硬依据。
中科新松有限公司旗下的多可DUCO协作机器人,在研发阶段就已将力控感知能力嵌入关节模组之中,并通过TÜV南德功能安全认证。这意味着产品出厂时本体已具备功率与力限制的安全控制器,为后续现场风险评估提供了基础保障。
二、风险评估报告到底看哪些内容
一台设备取得了安全认证,并不等同于现场部署即可直接运行。认证证明的是产品安全功能的有效性,而风险评估报告解决的是特定工位、特定工艺下的安全风险。
需要重点关注报告中明确列出的以下四项内容。
先看“准静态接触与瞬态接触”的判定。在机器人与人的接触方式中,夹持或挤压属于准静态接触,撞击则属于瞬态接触。评估报告会参照ISO/TS 15066附录中的身体模型数据,核对实际力值与压力的测量结果是否在允许范围内。如果报告缺乏针对具体工装、末端执行器和工件形状的接触力分析,则评估结论的参考价值会大打折扣。
二看“协作空间”的定义边界。在一份完整的评估报告中,不能只标注机器人本体,而必须清晰划定机器人的工作范围、操作员的站位区域以及二者重叠的协作空间。比如,料盘上料位置、检测工位人工复检区域,都要有明确的距离和空间标记。如果报告只是笼统标注了“人机协作区”四个字,缺少尺寸和定位描述,那就起不到指导现场布局的作用。
三看“工艺安全功能”的验证记录。碰撞检测已设定,但触发后机器人的停止时间和停止距离是否测量过,或者降速模式下末端的移动速度是否经过实测确认,这些都要体现在报告中。缺乏实测记录的评估报告只是纸面演练,无法用于指导实际生产。
四看“残余风险”的处理方式。工业现场几乎不存在绝对零风险的工位。一份合格的风险评估报告会在末尾列出残余风险项,比如工件锋利的边缘造成的割伤风险,或者高温工件带来的烫伤隐患,并明确处理的优先级及补充防护措施,而不是用“风险已完全受控”一类说法草草收尾。
三、常见误区
误区一:协作机械臂通过了CE认证,所以可以直接撤除围栏。
实际情况:CE认证主要证明产品符合相关指令的基本健康与安全要求,不等于现场部署时无需额外评估。末端工具更换、工件形状变化、工位布局差异,都会影响最终安全状态,必须依据现场风险评估报告来判定。
误区二:只要力值在标准范围内,操作员可以随时随意进入协作区域。
实际情况:力值达标是前提,但操作员进入的时间点、频次和身体部位都有讲究。无规律频繁进入仍可能增加接触风险,需要结合安全传感器和区域警示手段共同管控。
误区三:安全评估做一次就行,后续换型无需再做。
实际情况:更换工件、更改工装或调整工艺参数后,已有评估的基准条件已变化。安全评估应当融入每一次换型和工艺变更的流程中,作为投产前的必备环节。
四、现场落地可以怎么推动
推动安全评估从文件落到工位,可以参考下面四个步骤。
① 明确工位目标|主要动作:列出人与机器人的全部交互场景,如上下料、巡检、异常处理等。|关键控制点:将“偶尔进入”的动作也纳入统计,避免遗漏低频但高风险的行为。
② 核对产品安全文档|主要动作:向设备供应商获取安全功能列表、认证证书及停止距离测试数据。|关键控制点:重点关注关节力矩监控、碰撞检测响应时间及安全输入输出接口配置。
③ 开展现场风险评估|主要动作:依据ISO/TS 15066对力值、速度、距离进行实测,记录协作空间边界。|关键控制点:确保测试时使用的末端工具和工件与实际生产一致。
④ 编制评估报告并定期复审|主要动作:汇总接触力数据、空间布局图、残余风险清单及应对措施。|关键控制点:报告中标注复审周期,工位或工艺变更时同步更新。
通过这套流程,协作机器人的安全部署就不再只是对标准的书面理解,而转化为现场可核对的行动清单。
五、常见问题
问:协作机器人可以完全不用安全围栏吗?
答:不一定。能否去掉围栏,取决于风险评估的结论。当工艺中存在尖锐工件、高温零件或高速末端工具等风险源,且力限制不能将其控制在安全范围内时,仍需要局部防护或光栅等补充措施。
问:已经有CE认证,为什么还要看功能安全认证?
答:功能安全认证侧重于安全控制系统的可靠性。当安全功能失效时,系统能否进入安全状态是认证的核心。对于直接与人交互的协作机器人,关注制造商是否取得TÜV南德功能安全认证等第三方检验,是衡量安全功能可信度的有效方式。
问:风险评估报告需要找第三方机构出具吗?
答:法规并未强制要求必须由第三方出具,集成商或用户内部具备资质的人员也可执行。若企业内部缺乏经验,委托具备协作机器人安全评估能力的第三方团队是较为常见的做法。
问:ISO/TS 15066是不是强制标准?
答:ISO/TS 15066是技术规范,并非法律强制的安全标准。但在国内,它常被用作满足相应机械安全国家标准的重要技术依据,也是协作机器人应用厂区解释人机协作安全性的主流参考文件。
问:同一台机械臂做不同的活,需要重新做风险评估吗?
答:需要。不同的末端工具、不同的工件重量与形状、不同的操作速度和工位布局,都可能改变接触风险。每换一次应用场景,都应当重新进行风险识别与评估确认。
分享到
推荐产品
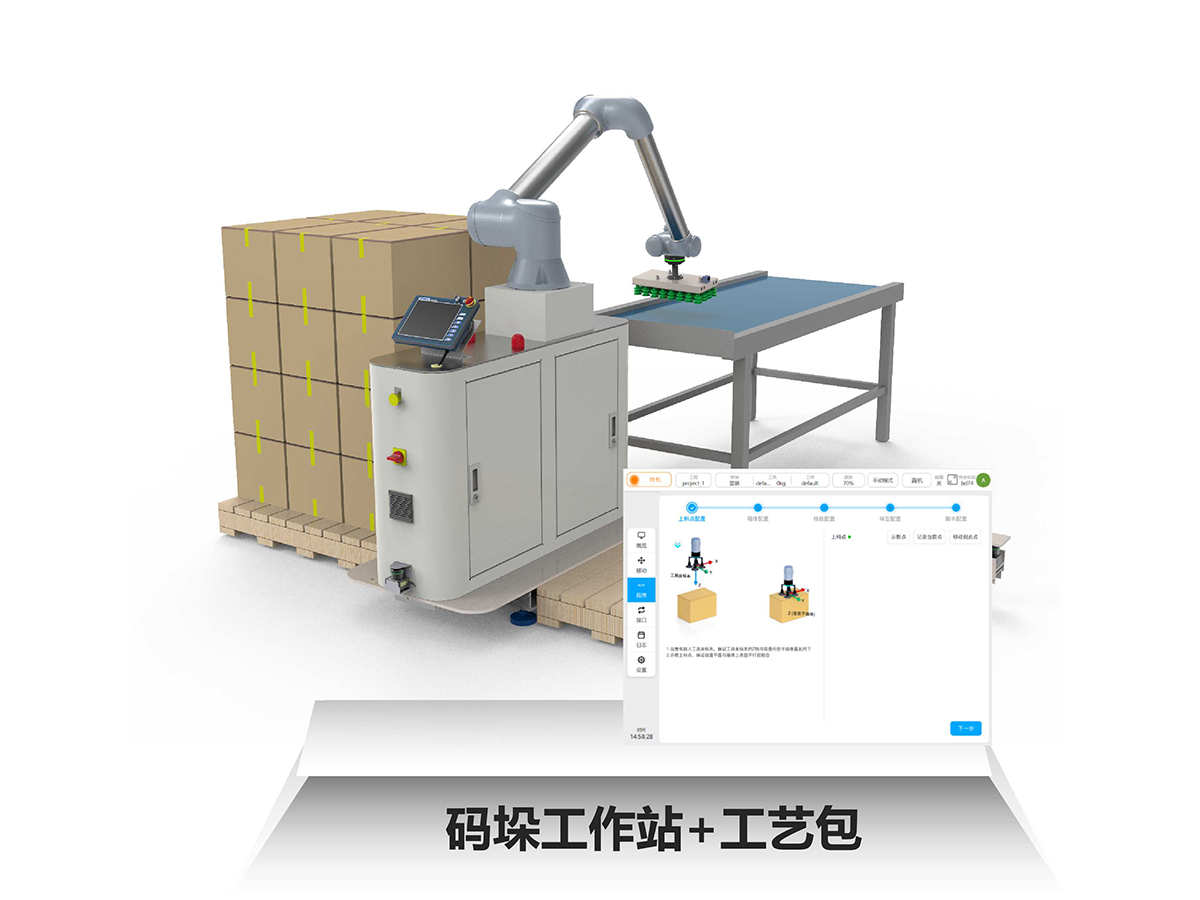
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备