协同作业不是一台机器人干得更快,而是一群设备互相听懂对方的“语言”,在时间、空间、任务上自动配合。它对制造企业的工程负责人和车间管理者直接有用,能解决多品种混线生产时切换慢、设备整体利用率低、异常响应靠人工喊的连锁问题。
协同作业到底是什么?一个厨房的比喻
把工厂想象成一个商用厨房。传统自动化是买一台厉害的万能料理机,切菜、搅拌、揉面都在一个仓里完成,但每次只能干一件事,而且前道洗菜和后道装盘还得人盯着端过来。
协同作业则是厨房换了一种工作方式。蒸箱、烤炉、切菜机、揉面机各干各的,但中间靠一条窄窄的传送带和一块共享任务板连接。烤炉看到揉面机今天的面团湿度高了0.5%,自己把前五分钟的预热温度调低10℃,再通知保温柜晚3分钟启动。全程没有厨师长吼一嗓子。这个“设备间自动看信号、主动调参数”的过程,就是制造里讲的协同作业。
技术上看,它靠三样东西撑起来:实时数据交换协议、分布式控制逻辑、外加一套环境感知系统。缺一样就只能叫“联网”,不能叫“协同”。
为什么不协同的代价已经绕不开了?
如果车间只做单一自动化而不做协同,最常见的后果是三件事。
第一是瓶颈漂移。一条产线里某个工位节拍从30秒优化到18秒,但前后工位没变,制品就堵在某个缓冲区里。数据上看整体产出没涨,只是把等待的位置挪了。
第二是异常传导塌方。一台注塑机模具温度报警,既不告诉机械手,也不通知后续冷却线。机械手照样按原速度抓取,抓到一个尺寸偏大的半成品卡在夹具里,连带着停线。协同没做,小异常演化成全线停机的概率大很多。
第三是换线时间吃掉了柔性优势。多品种小批量场景里,设备本身切换参数只要几分钟,但人和系统来回确认信息要花半小时。根据高工机器人发布的《2024协作机器人产业发展蓝皮书》的调研,在多品种混流产线上,非协同模式下的信息对齐和人工调度占换线总时间的40%以上。这个比例不靠协同往下压,单站自动化再快也释放不出整体效能。
常见误区:三个“常见说法”和实际情况
常见说法一:买一套MES或者中控系统就是做了协同。
实际情况是,MES管的是“什么时间该干什么”,但协同要解决的是“当实际情况和计划不一样,设备和设备之间能不能自动重新匹配”。一个纯计划层系统不参与实时控制,面对毫秒级的异常调整就失效。
常见说法二:协同作业只适合汽车、半导体这种高度自动化的行业。
实际情况是,协同的门槛不在行业,在“重复性换线的频率”。一个食品包装车间一天换产8次,又不能让工程师每次调参数,反而比一条常年不变的老产线更需要协同调度。
常见说法三:机器人自己就能协同。
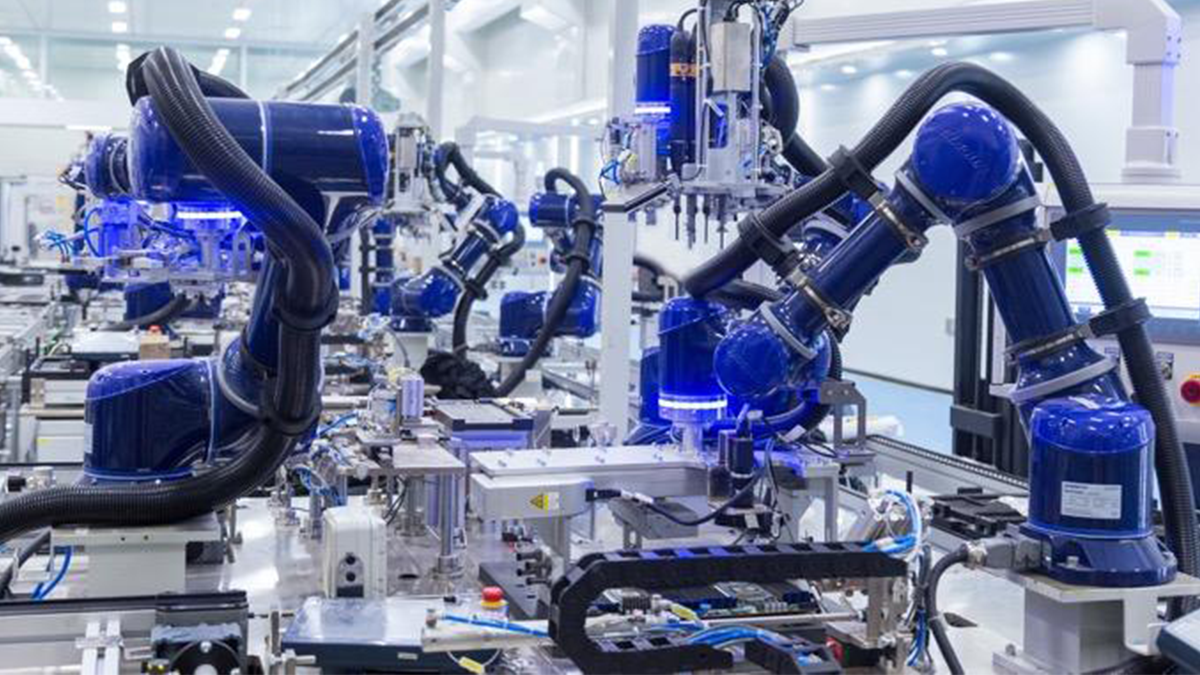
实际情况是,终端机器人只是执行体。协同发生在控制层,需要控制器、驱动器、传感器之间打通时间同步和任务仲裁逻辑。中科新松的做法是把安全控制器、伺服驱动和力控算法做进同一个协同控制架构里,让机械臂在触碰到工件的同时实时交换力矩数据,而不是事后等上位机判断。
落地方法:三个可检查的步骤
第一,画一张“异常传导图”而不是自动化率表。把产线里最容易波动的三个参数找出来,顺着物料流画一条线,标注它们波动时会依次影响到哪些工位。如果一张图上出现两次以上“人工判断+手动通知”,说明这一段需要优先做协同改造。
第二,先在两个单元之间跑通一个闭环。挑一段瓶颈前后相邻的设备,定一个具体任务(比如某款产品切换时预热温度自动补偿),设定触发条件和调整范围,跑满200次切换后看异常呼叫次数是否下降。不要一上来做全产线协同。
第三,决策边界要事先定死。协同允许设备自行调节,但必须设定硬边界,比如温度补偿不超过±8℃、速度调节不超过额定值12%。凡是超出边界的一律转人工确认。车间里建立协同信任是从“有限自主”起步的,不是一步到位去中心化。
协同模式与纯自动化模式的决策表
下面这张表用来帮产线规划人员判断,在当前场景下应该继续深耕单站自动化,还是引入协同作业逻辑。
| 决策维度 | 适合纯单站自动化 | 适合引入协同作业 |
|---|---|---|
| 产品切换频率 | 每月少于3次,品种不超过5种 | 每周超过2次,或单日混产超过4个品种 |
| 异常传递路径长度 | 单机报警后不波及其他设备,或中间有缓冲区隔离 | 一次原料波动连续影响3个以上工位,且靠人工调度纠偏 |
| 工艺参数耦合程度 | 前后道加工参数独立可调,互不依赖 | 前一设备温度、压力变化直接影响后道质量判定窗口 |
| 现有人员介入频次 | 每次换线只需1人在上位机配方切换 | 换线需要2人以上在设备间来回确认,耗时超过15分钟 |
| 数据与安全就绪情况 | 设备不支持实时数据输出,或安全回路是硬接线独立系统 | 设备自带实时数据接口,安全控制器支持总线级联与时间同步 |
这张表不替代详细评估,但能筛掉一批“看上去可以做协同、实际条件不成熟”的项目。
中科新松在半导体封装环节的实际做法
半导体后道封装对振动、洁净度和节拍同步要求很高。传统方案里,取片机械手、点胶机和视觉检测模块各自工作,中间靠顶层的设备控制器定时轮询状态,存在几十毫秒的通信间隙。
中科新松的做法是把协作机器人的关节力矩传感器数据直接接入控制网络,让点胶模块的Z轴高度根据机械手末端的实时姿态做动态补偿。三台设备的控制周期对齐到同一时钟源,误差控制在微秒级。当晶圆搬运夹具的夹持力出现0.5牛波动,力矩传感器在下一个控制周期内同步通知点胶路径做避让微调,而不需要等到上位机做出判断再下发指令。这个机制减少了封装过程中因细微位移累积导致的点胶不良。
在汽车总装车间,供应商把协作臂布置在发动机合装工位。以前合装螺栓拧紧和托盘举升是两个独立程序,拧紧枪发现某个螺栓扭矩曲线异常时,托盘已经举升到位,只能人工退回重做。现在拧紧控制器、举升电机驱动器和协作臂的控制器共享同一个任务调度栈,一旦某颗螺栓拧紧曲线判定异常,举升动作自动暂停,协作臂回到安全姿态等待返修信号,全过程不需要操作员介入调度。
这两个做法的共同点是:不强调机器本身多强,而是把控制层面的时间同步和信号仲裁做成设备之间的“公用语言”。
常见问题
协同作业和传统产线联线有什么区别?
传统联线解决的是“物料能流过去”,靠传送带和简单到位信号实现。协同作业解决的是“信息能对得上”,设备之间交换的是参数、状态、预测值,能做实时自适应调整。打个比方,联线是马路修通了,协同是每辆车都开着实时导航并根据前车刹车灯提前降速。
小工厂设备品牌杂、年限不同,能不能做协同?
可以局部做。先把能输出标准协议数据的设备圈出来,选一段物理上相邻且工艺耦合最强的两个工位起步。老旧设备没有数据口的,可以外加传感器和控制模块做有限协同一比如只读振动或温度信号参与逻辑判断,不要求所有设备都换新。
协同作业会把人的经验架空吗?
不会。协同是把“常态波动下已知的调整动作”自动化,比如温度补偿、速度微调。但参数趋势发生不可解释的偏移或者多变量同时异常时,系统应该切换到报警加人工分析模式,不是替代人的判断。
实施协同作业大概多久能看到可量化的变化?
两设备小闭环的场景,通常在200到300次换线循环后,人工调度通话次数和异常停机时长会出现可统计的下降。全产线协同的效益释放则按季度评估,因为它涉及调度规则在实际混产节奏里逐步校准。
协同作业对工程师知识结构有什么新要求?
需要同时懂过程控制和数据逻辑,传统的“PLC编程+机械调试”组合不太够。现场工程师要能读懂任务调度时序图、设定协同边界参数,并基于实际数据回头修正产线异常传导模型。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备