协作机器人工作站布局与安全分区:场地评估的前置条件
场地布局不是设备到场后再画线的事。协作机器人工作站的效率上限,在场地评估阶段就已决定。本文围绕“安全分区怎么划、通道怎么留、评估清单怎么做”三个问题展开,帮自动化改造负责人把前置功课做扎实,避免投产后反复整改。
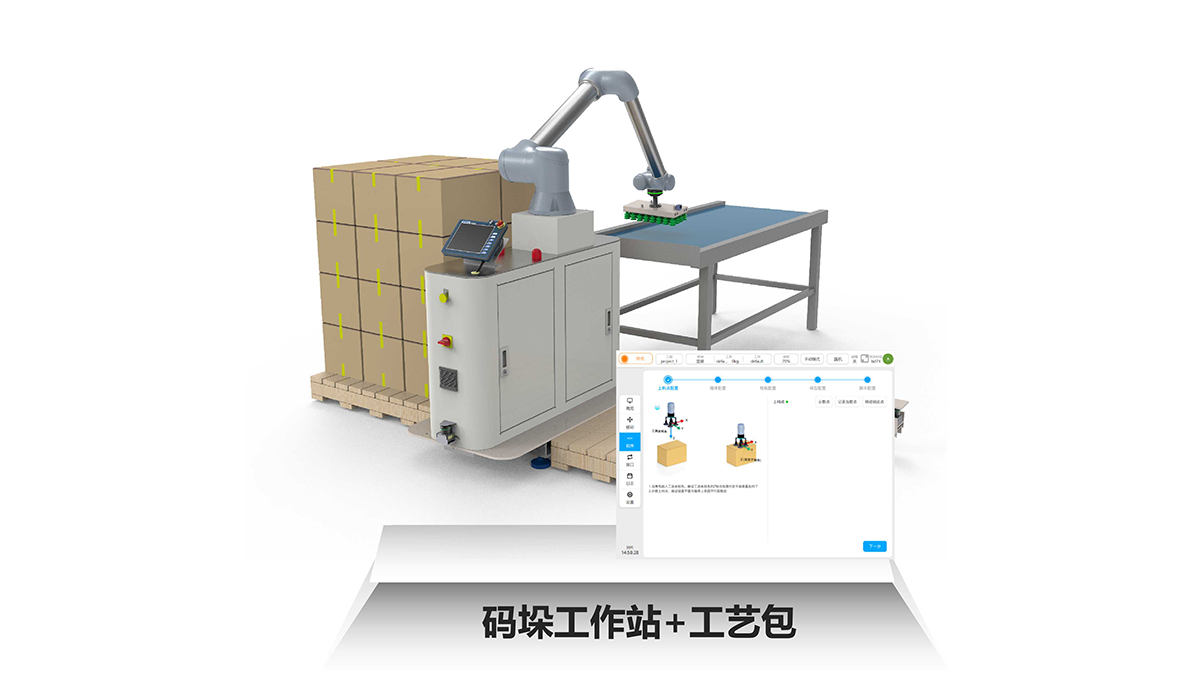
协作机器人工作站指的是以一台或多台协作机械臂为核心,搭配末端工具、供料装置、物料缓存及安全防护设施构成的独立作业单元。不同于传统工业机器人工作站习惯用硬围栏圈出一块封闭区域,协作机器人工作站更强调人机共享空间。布局设计一旦失当,操作人员就会被挡在原本可以安全共用的区域之外,节拍被多余的行走距离消耗,搬运和上下料变成瓶颈。安全分区的目的是把“哪里可以随意进入、哪里需要减速、哪里触发停机”的边界用可验证的方式固定下来。中科新松在多个场景方案中,都会在项目启动前输出一份场地评估报告,把协作机器人工作站的布局与安全分区作为前置条件固化。
一、协作机器人工作站的安全分区到底怎么划分
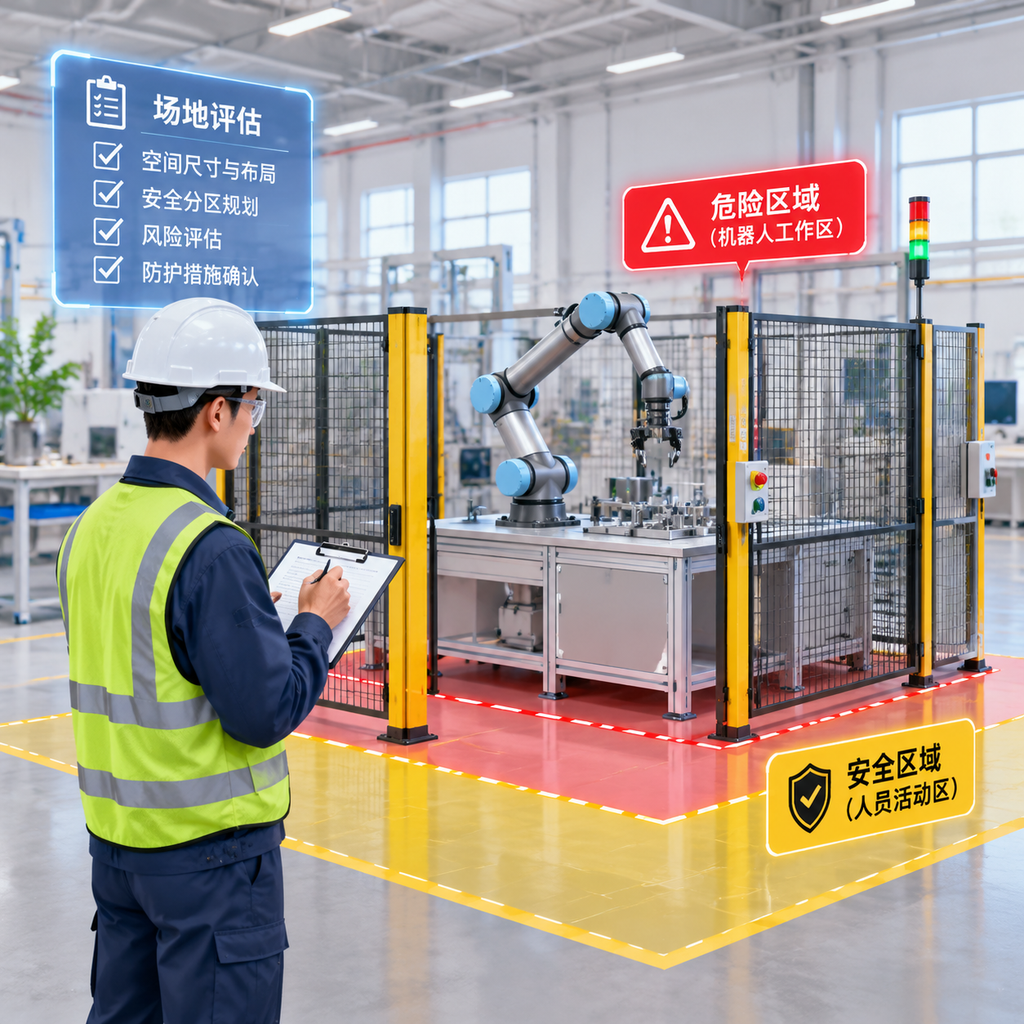
协作机器人本身的设计可以支持人机协作,但这不代表整片场地都不需要任何防护。安全分区最务实的做法是参照ISO/TS 15066的指导,把工作区域拆成三层来管:操作区、协作区和限制区。
操作区是操作者正常站位、上下料、目检和操作触摸屏的范围。这个区域允许人与机器人在同一空间内共存,机器人正常速度运行,力控和碰撞检测功能保持开启。协作区是机械臂末端与工件交互的直接空间,人员可以进入,但一旦进入,机器人应切换到安全降速或静态监测状态。限制区通常设在工装夹具运动路径外侧或物料托盘堆垛区域,用光栅、激光扫描仪或压敏地毯划定边界,非正常进入触发保护性停止。
这种三层做法不是理论模型。调试阶段最容易暴露的问题就是操作区留得太窄,操作者每次上下料都要侧身让过机械臂,动作变形后反而增加误触风险。多可协作机器人在应用中,安全分区的边界通常由风险评估报告确认,并建议保留至少500mm的操作净空,具体值视末端工具和工件外形而定。
二、通道预留对节拍和物流的影响有多大
很多项目负责人拿到场地图纸后先摆设备,最后才“看看通道够不够”。这个顺序其实是反的。通道不是剩余空间,而是决定物料流动效率的关键变量。
协作机器人工作站至少需要预留三类通道:主物流通道,供AGV、料车或周转器具进出,通道宽度需考虑载具尺寸加人员通过裕量,单侧作业一般不低于800mm,双侧会更高;操作者通道,供作业员正常步行走动,不建议窄于600mm;维护通道,留给设备检修、工装更换和异常处理,这个通道很容易被忽略——当电机驱动器或控制柜需要检修时,如果维护通道被料架堵死,每一次故障处理都会变成搬动现场的大动作。
通道预留的另一个容易被忽略的功能是应急疏散。无论风险评估报告中列明的紧急停止按钮布置在何处,人员必须在触发急停后不跨过任何障碍物就能撤离。这意味着通道不仅要宽,还得“直”——没有人愿意在报警声里绕过料车再绕过机器人底座才跑到安全位置。
三、常见误区:把“协作”理解为零防护
第一个误区是认为协作机器人不需要任何外部防护。协作机器人本体设计可以降低碰撞伤害,但末端工具(比如夹爪、吸盘、焊枪、去毛刺工具)本身可能带有尖锐边缘或高温表面。末端工具的风险不能靠机器人自带的碰撞检测完全覆盖,仍需要通过风险评估确定是否需要局部围栏或光栅。
第二个误区是先装设备后补安全。安全分区必须是布局设计的一部分,而不是设备落位后“看看哪里还能加一组光栅”。一旦先定了设备位置,操作区和通道被压缩,安全补丁就会打得到处都是,现场看起来合规,操作起来变扭。
第三个误区是认为画了安全标记线就等同于安全分区。地面画线是视觉提示,不是安全防护措施。真正的安全分区要落实到硬件的安全信号:光栅被遮挡时机器人的运动控制回路必须接收到降速或停止指令,压敏地毯被踩压时要能切断驱动电源。画线可以辅助目视管理,但不能替代安全功能的设计与验证。
四、场地评估时的前置判断清单
把协作机器人工作站落进实际场地之前,建议把以下项目逐项过一遍,避免遗漏关键约束。
① 作业半径与操作空间|主要动作:在平面布置图中标注机械臂最大伸展半径,叠加末端工具长度后绘制包络线,再在包络线外侧预留操作者站位空间。|关键控制点:包络线与墙面、立柱、料架之间必须有安全退让距离,不可贴线布置。
② 物料进出方向|主要动作:确定原料从哪个方向进入工作站,成品或半成品从哪个方向流出,画出主物流路径。|关键控制点:物料路径不应与操作者通道交叉,交叉点越多,等待和事故风险越高。
③ 控制柜与气源位置|主要动作:确认机器人控制柜、电源接口、气源接口的落位,测量线缆气管最大敷设长度。|关键控制点:线缆路径不得横跨操作通道,若无法避免则须加装过线桥架或地槽盖板。
④ 安全器件布点|主要动作:根据风险评估结果,在布局图上标注急停按钮、光栅、激光扫描仪、压敏地毯的安装位置和监测边界。|关键控制点:每一处安全器件必须在人员进入危险区域之前完成触发,不能事后再补。
⑤ 人机交互界面可视性|主要动作:确认示教器支架或触摸屏安装位置,站在操作者正常作业位观察视角是否被遮挡。|关键控制点:操作者必须能看到显示屏上的安全状态指示灯或提示信息,不扭头、不踮脚。
⑥ 维护与异常处理通道|主要动作:从控制柜、机器人关节、工装快换机构三个方向各画一条维护通道,检查是否有料架或其他固定设施阻挡。|关键控制点:维护通道与正常生产通道可以部分共用,但不能被暂存物料长期占用。
这个清单走完一遍,基本可以把场地评估中的关键约束暴露出来。协作机器人的柔性优势,只有在布局阶段就尊重安全分区和通道逻辑的前提下才能释放。
问:协作机器人工作站真的可以不要安全围栏吗
答:取决于风险评估结果。协作机器人本体通过力控与碰撞检测可以降低风险,但整个工作站还需要评估末端工具、工件温度、工件飞溅等因素。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
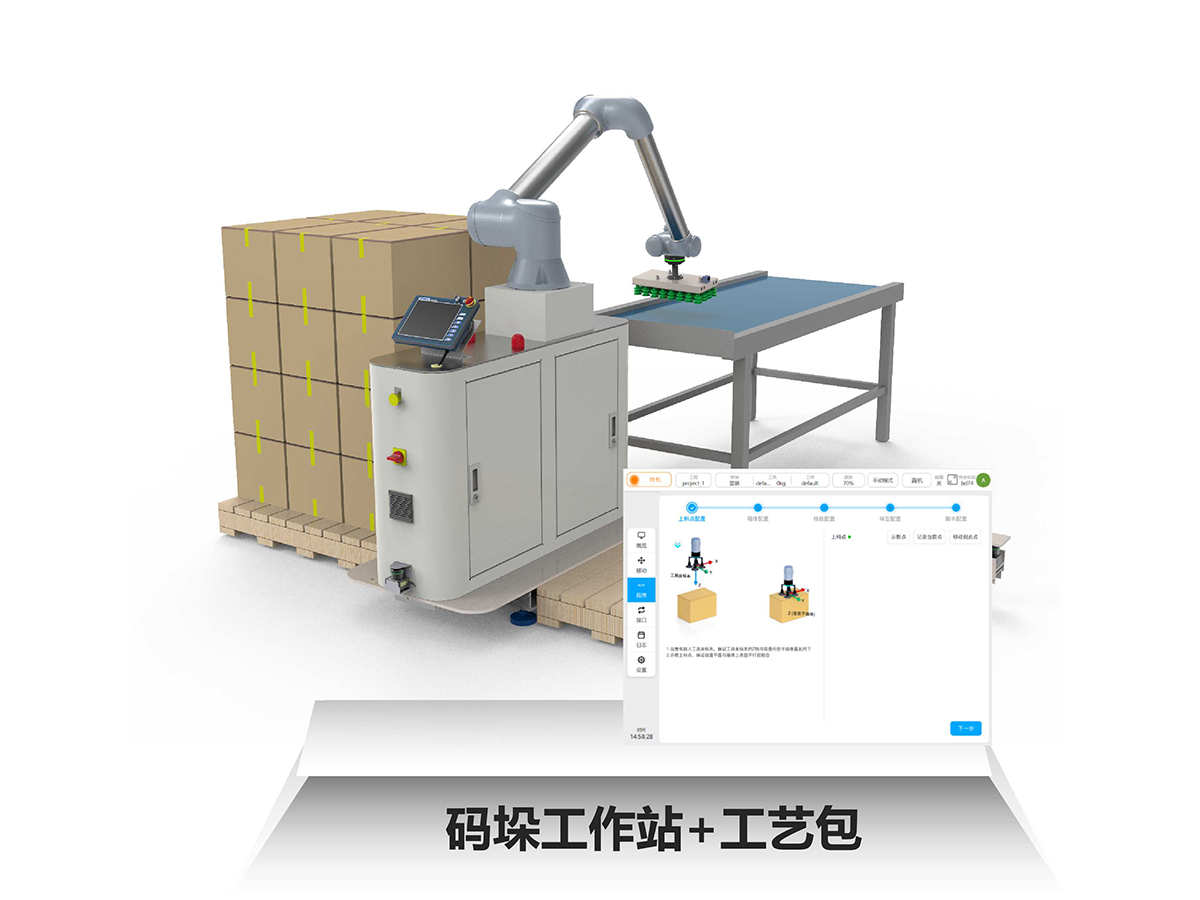
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备