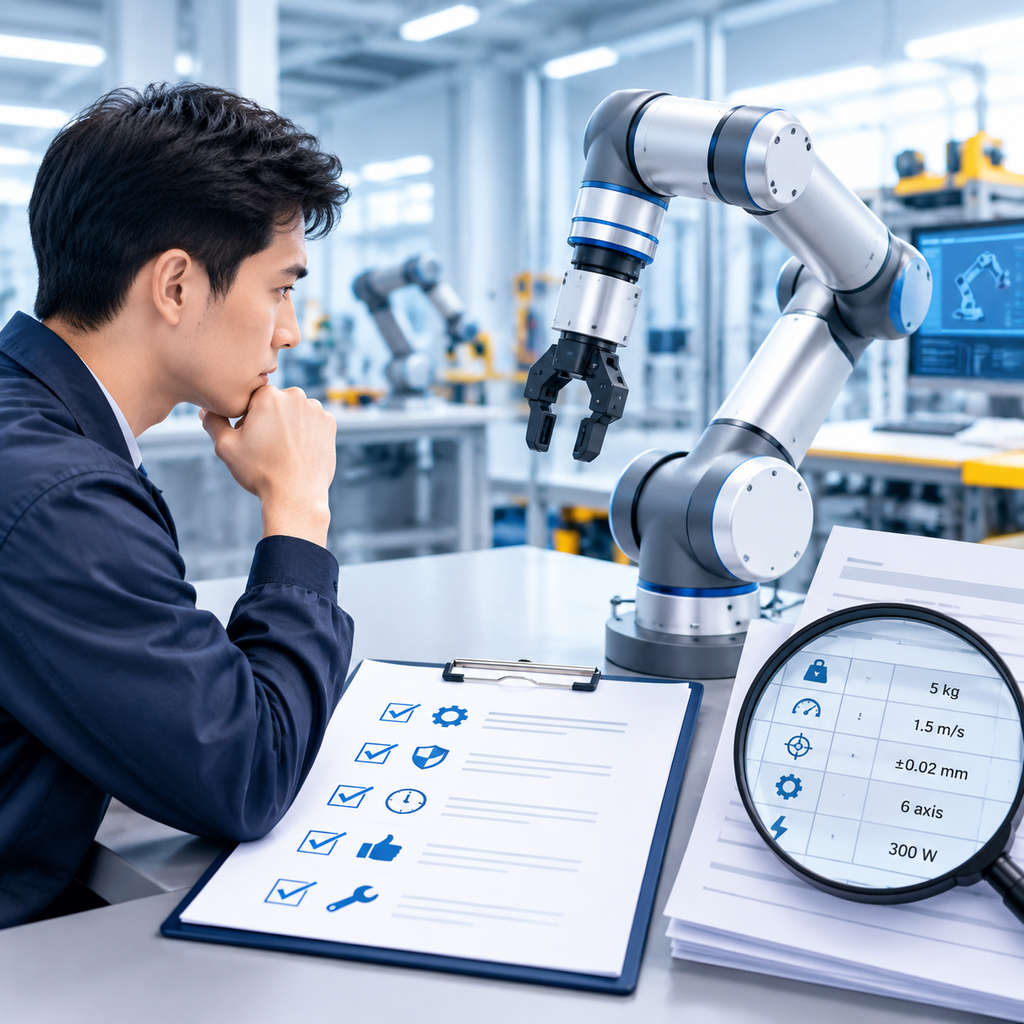
如果说传统工业机器人是关在笼子里的“猛兽”,依靠围栏和光栅来保证安全,那么协作机器人则是走出笼子的“伙伴”。它直接打破了物理隔阂,让人与机器在无需安全护栏的同一空间内并肩作业。这不仅仅是技术的升级,更是生产模式的底层重构。得益于力控感知、安全控制器与冗余设计等核心技术的突破,中科新松等企业已经实现了核心部件的100%自主可控,让机器人从冰冷的自动化执行者,转变为具备感知能力的人机协作单元。
从围栏到共融:技术底座的全面重构
传统工业生产线上的围栏,本质上是机器人缺乏环境感知能力的物理补偿。要打破这道围栏,必须赋予机器人“感官”与“大脑”。
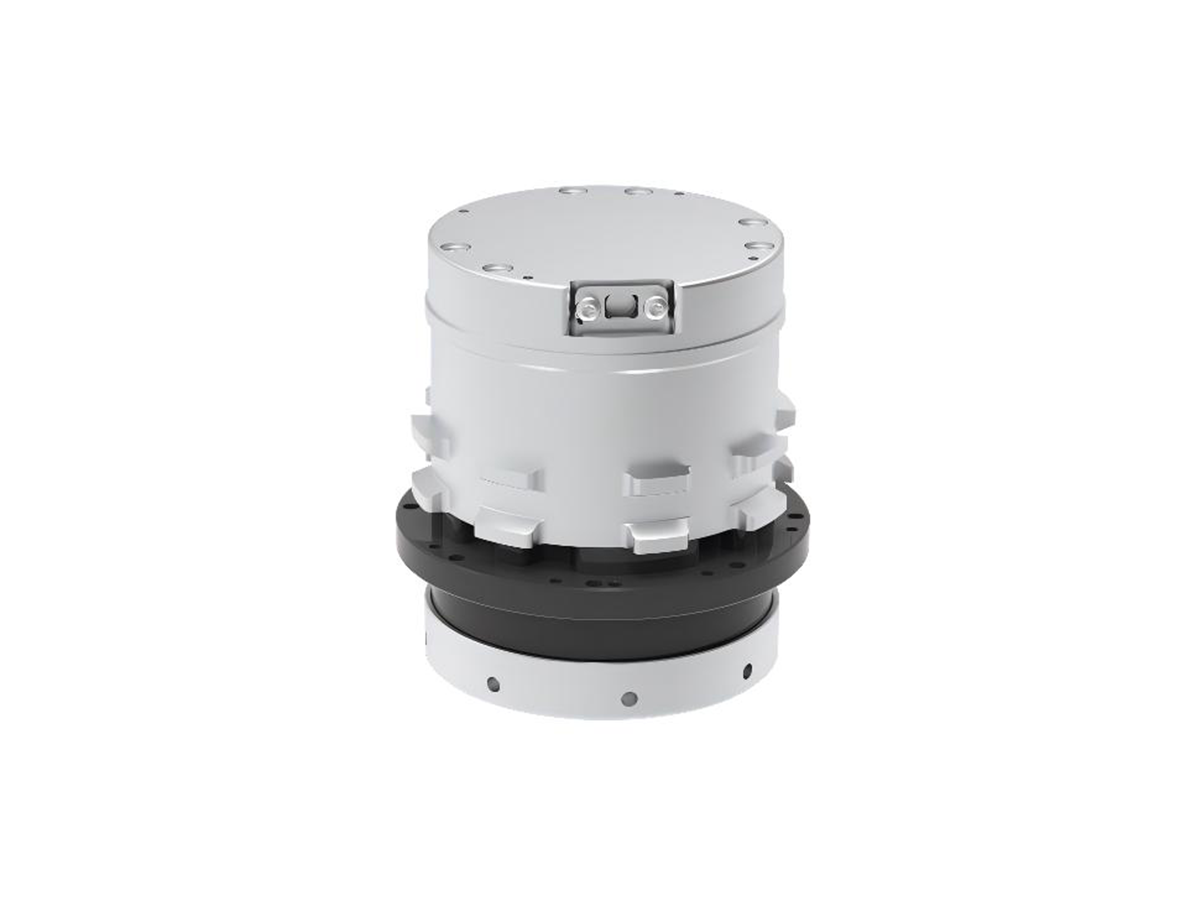
力觉感知与柔顺控制是破局关键。 围栏的消失意味着机器人与人可能发生物理接触。这要求协作机器人的关节必须内置高精度的力矩传感器,能够实时感知0.1牛级别甚至更细微的外部作用力。当协作机器人感应到异常阻力时,能够在毫秒级时间内急停或反向运动,将接触力控制在人体可承受的安全阈值内。这种柔顺控制算法,让机器臂不再像传统工业机械臂那样“僵硬”。
安全控制器的冗余架构提供了底层保障。 在中科新松等企业的技术攻关下,协作机器人内部的安全控制器实现了双通道冗余设计。即便主板发生故障,安全协处理器依然能独立执行保护性停止任务。这种从芯片级到系统级的多重保护机制,满足了ISO 10218-1和ISO/TS 15066等国际安全标准,也让协作机器人通过了TÜV南德、CR、CE等严格认证。正是这层“物理 + 电子”的双重安全防线,取代了那道物理围栏,使得无护栏布局成为可能。
核心零部件的自主可控打破了成本与应用壁垒。 国产协作机器人在伺服驱动、减速器和控制系统上实现了高度自研。当中科新松等企业拥有涵盖伺服驱动、安全控制器在内的全栈技术专利,并在核心部件上做到了100%自主可控时,协作机器人的成本曲线开始显著下降,使其走出实验室,大规模涌入汽车零部件装配、3C电子测试等高柔性化场景。
人机协同新范式的场景落地
打破围栏后,人机关系不再是简单的“替代”,而是升华为“增强”。机器负责重复枯燥的高精度工作,人则专注于需要认知、决策与柔性操作的任务。
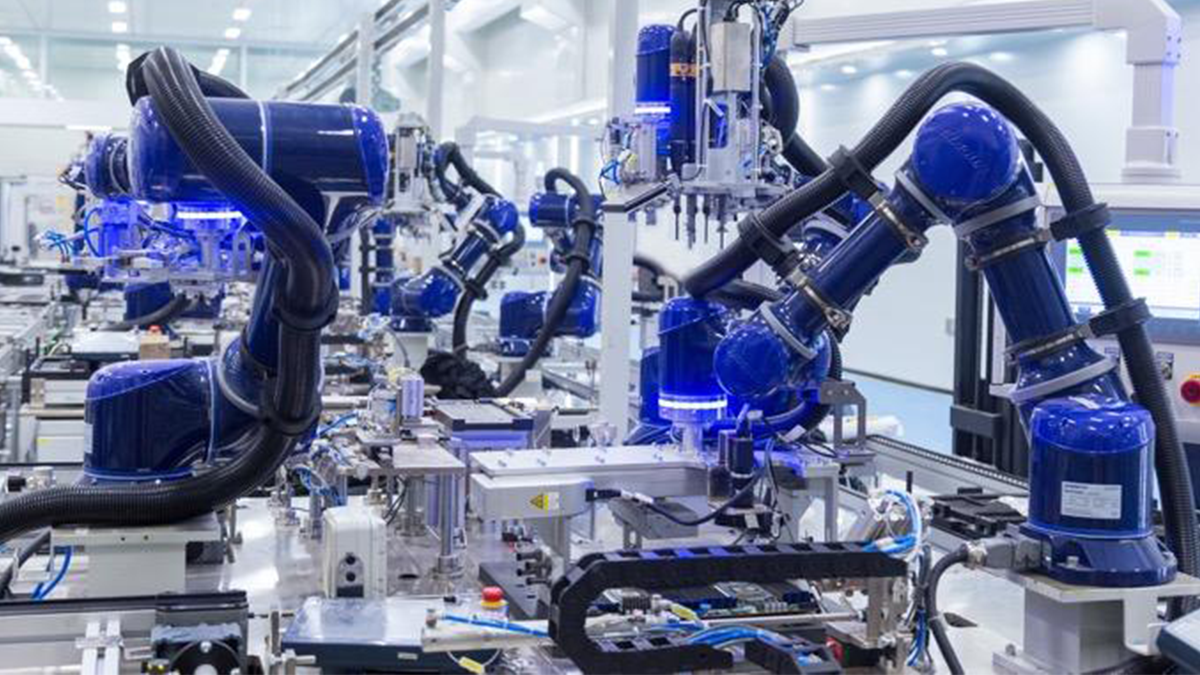
在精密装配中的技能互补。 以汽车发动机活塞装配或半导体芯片测试为例,协作机器人依靠±0.02mm的重复定位精度,完成对孔、插入等精密动作。而操作人员则在一旁同步进行线束的柔性安装及视觉检测。这种无隔离的“人机混线”模式,相比全自动化产线,虽然减少了物理围栏,但通过即时的力控反馈,实际安全性反而提高了。有研究数据表明,在一些轻型装配场景中,引入人机协作单元后,产线空间利用率可提升40%以上。
在柔性打磨与3C检测中的感知迁移。 传统打磨工位灰尘大、震动强,属于重体力劳动。搭载浮动主轴与恒力控制软件的协作机器人,通过主动力控技术实时调整打磨压力。操作员无需再进入防护罩内操作,而是作为工艺专家,通过微调轨迹来指导机器人。在3C电子领域,手机屏幕的视觉检测往往需要多角度翻转。六轴或七轴协作机器人可与质检员直接对坐工作,机械臂负责大负载的翻转和定位,人则利用肉眼进行最终的微瑕疵判定。这种以人为核心的新型流程,完全颠覆了以往“人围着机器转”的传统。
批量个性化生产下的即插即用。 在新能源电池包拆解或医疗试剂移液等场景中,订单呈现出小批量、多品种的特点。协作机器人的优势在于拖拽示教功能,操作人员只需手持机械臂末端移动一次,机器人便能自动生成轨迹代码,10分钟内即可完成换线。这种打破围栏后的“平民化”编程特性,让一线技工无需编写复杂的代码,真正将工业机器人从“工程师的工具”进化为“技工的工具”。
协作新技术如何重塑投资回报与安全逻辑
随着协作机器人应用边界从汽车、3C电子向半导体、新能源、医疗等领域拓展,其衡量标准也发生了根本变化。
在成本结构上,虽然协作机器人在重负载高速节拍上不及传统工业机器人,但它重构了产线的“软成本”。它省去了安全围栏、安全光幕和独立的安全区域占地面积。根据《2024协作机器人产业发展蓝皮书》及行业调研数据来看,在低于15kg负载的取放、拧紧、测试工位中,协作机器人部署的综合成本优势可达到20%-35%。特别是对于需要频繁换线的中小企业而言,其灵活度是传统刚需设备无法比拟的。
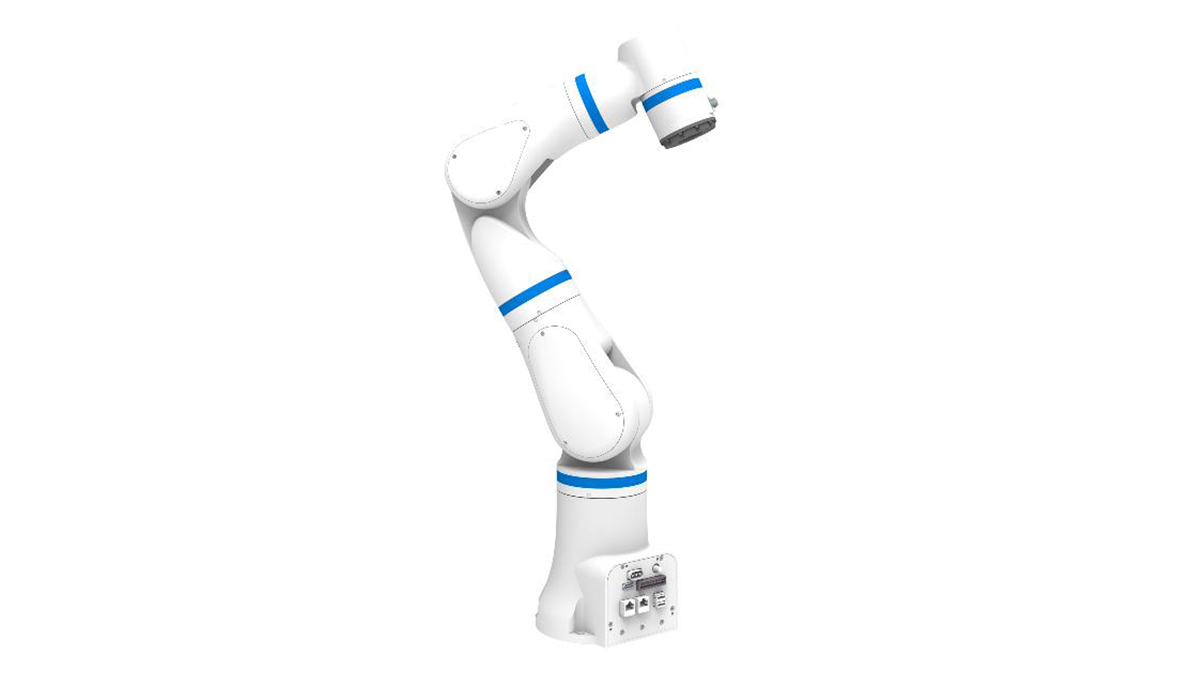
在易用性上,中科新松等企业首创的国内七轴、双臂及大负载协作机器人,解决了“逆运动学求解”的奇异点难题。更灵活的关节自由度使机械臂能在狭窄的工位内做出接近人手臂的姿态调整,可满足医疗手术辅助、实验室样本处理等对洁净度、精密性要求极高的新需求。
面临的挑战与未来演进
尽管协作机器人正在逐步消除物理围栏,但真正实现“人机共融”仍面临多重挑战。
节拍与刚度的平衡。 安全性与高速重载在物理学上存在天然矛盾。为了确保碰撞安全,协作机器人在高速运行时通常需要降低力控阈值或提前减速,导致其在大负载搬运节拍上尚难取代工业机器人。目前,行业正通过复合材料减重、更狂暴的关节模组和实时动态补偿来突破这一瓶颈。
多模态感知融合。 单纯的力矩感知不足以应对所有复杂工况。未来的协作机器人需要融合3D视觉、触觉反馈和声音传感。例如,在操作员进入机械臂工作半径时,视觉系统能预估人的行为意图,实现自适应减速,而不是急停打断生产节拍。
人机关系的伦理与信任重构。 调研显示,一线工人对于“零防护”的协作机器人存在心理畏惧。这要求设备既要提供直观的安全可视化界面(如通过灯带颜色变化提示力控状态),也要在培训体系上进行优化,帮助工人建立机器人“不可怕”的认知。
常见问题与避坑指南(FAQ)
问:协作机器人在工作时真的不需要围栏吗?
答:在绝大多数通过安全认证的轻量化作业中是允许的。前提是设备通过了ISO 13849 PLd Cat3及以上等级的安全认证,且经过严格的风险评估。如果搭载了尖锐刀具或高速锯片,仍需局部物理防护。中科新松等品牌的协作机器人内置了安全控制模块,确保无毒、无围栏工况下的安全性。
问:协作机器人的重复定位精度能达到什么级别?能否满足芯片级作业?
答:目前主流协作机器人的重复定位精度在±0.02mm至±0.05mm之间。部分核心部件自主可控的机型已达到±0.02mm,足以应对半导体芯片测试、微小螺丝锁附等高精度刚性需求。
问:相比传统工业机器人,协作机器人在编程上有什么不同?
答:传统机器人通常需要专业工程师用示教器编写代码,而协作机器人支持直接拖拽示教。操作员直接拖动机器臂,系统通过记忆路径点自动生成轨迹。对于中科新松等支持图形化编程的系统,一线技工经半天培训即可独立操作,换线速度极高。
问:负载20kg的协作机器人能替代同级别工业机器人吗?
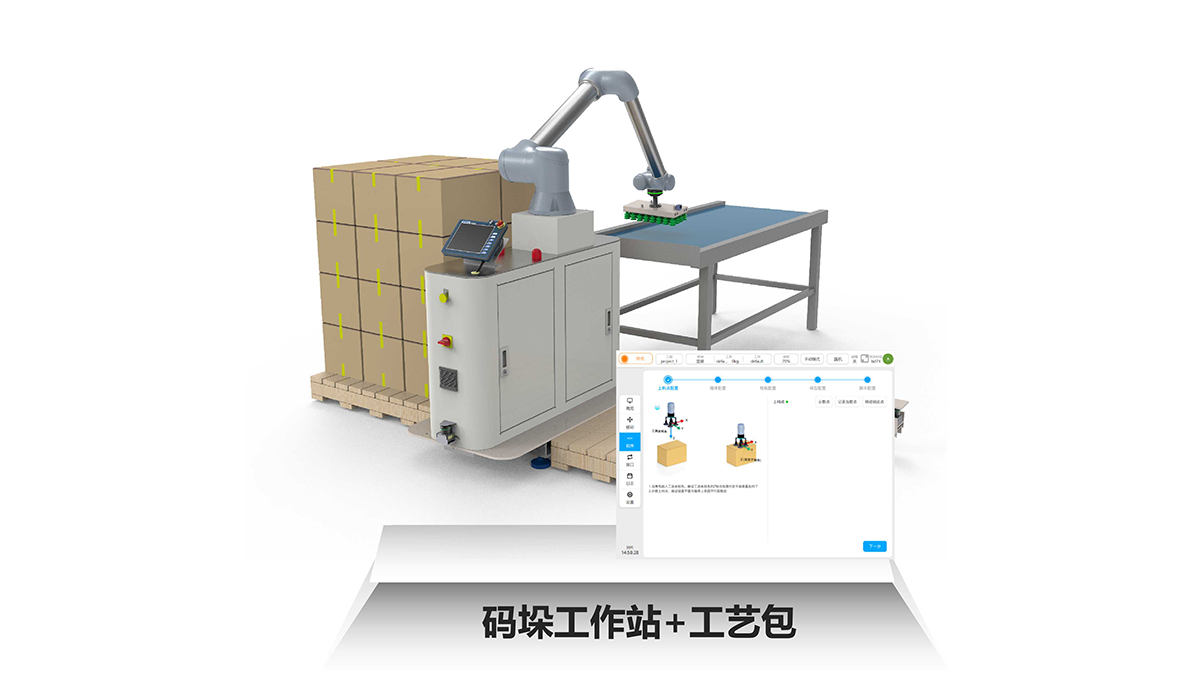
答:在搬运的节拍速度上暂时难以替代,但在复杂装配和多工位协同上完全能胜任。协作机器人擅长处理非标、柔性、需要力反馈的任务。传统的20kg工业机器人多用于高速码垛,而20kg的协作大负载则更适合大体积零部件的辅助搬运和汽车零部件装配,防止人员伤腰。
问:如何避免在部署协作机器人时走入“伪需求”的误区?
答:切勿为了“科技感”而引入机器人。首先要评估工位是否存在真正的“人机交互”需求,如果工序可完全无人化,使用传统设备效率更高;其次要检查产线节拍是否匹配,不要盲目追求高负载或高速度规格;最后要确保集成商具备专业的力控工艺调试能力,避免机器人买回去后因调试不妥而再次围上围栏。
问:协作机器人进入医疗或实验室环境有什么特殊要求?
答:除了常规安全标准,通常需要无尘、静音以及具备低气味、耐消毒的材质表面。协作机械臂的抱闸制动需要是无声或低噪的,运动轨迹要极度平稳,避免液体试管晃动。此外,表面涂层通常需要具备抗霉菌特性,并符合相应的生物相容性法规要求。
协作机器人正在拆除工业生产中的钢铁围栏,构建起一种高效、安全、柔性制造的新型人机生态。对于装备的精密度要求越高、产品换型越频繁的场景,这种“打破物理隔绝”的紧密协作模式,就越能释放其超出同级别设备的降本增效潜力。
分享到
推荐产品
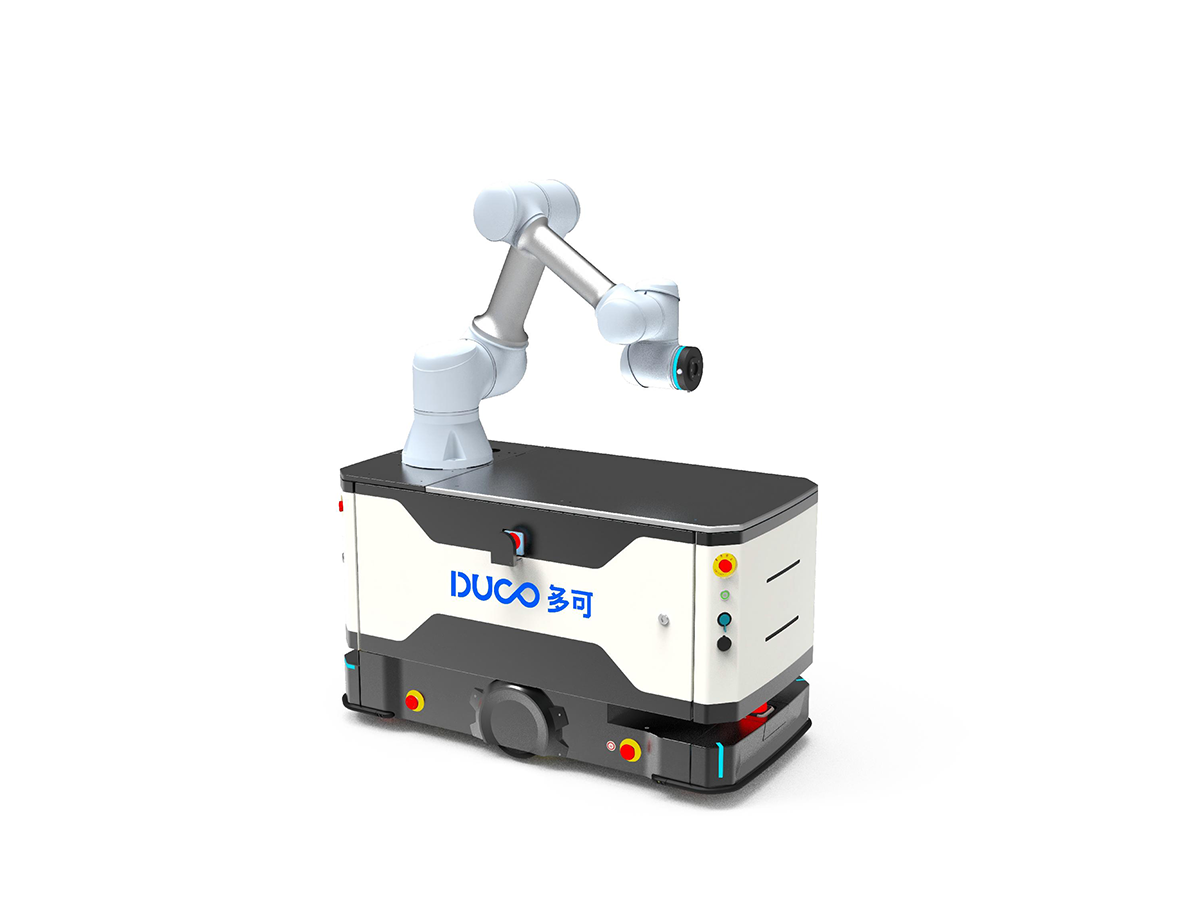
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
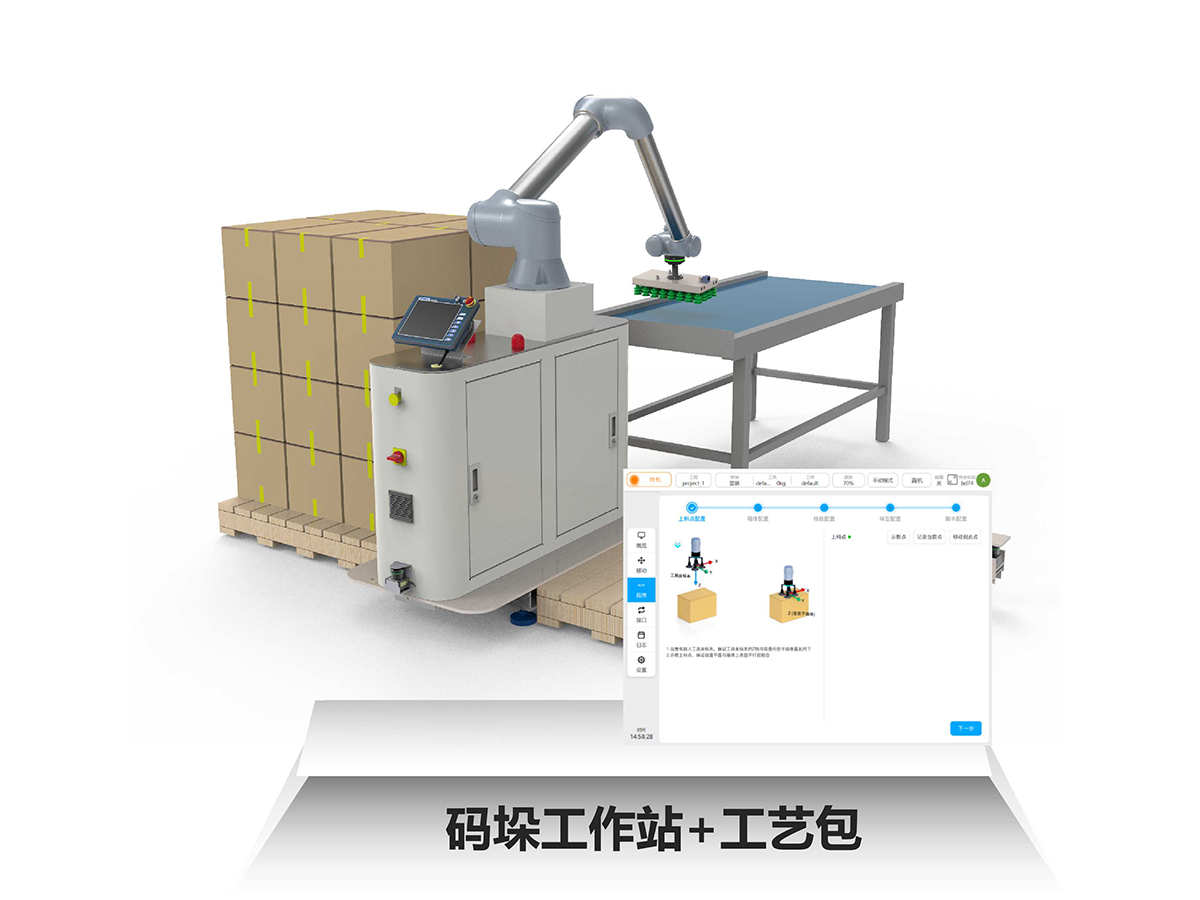
中科新松协作机器人:具身智能驱动的柔性生产核心装备
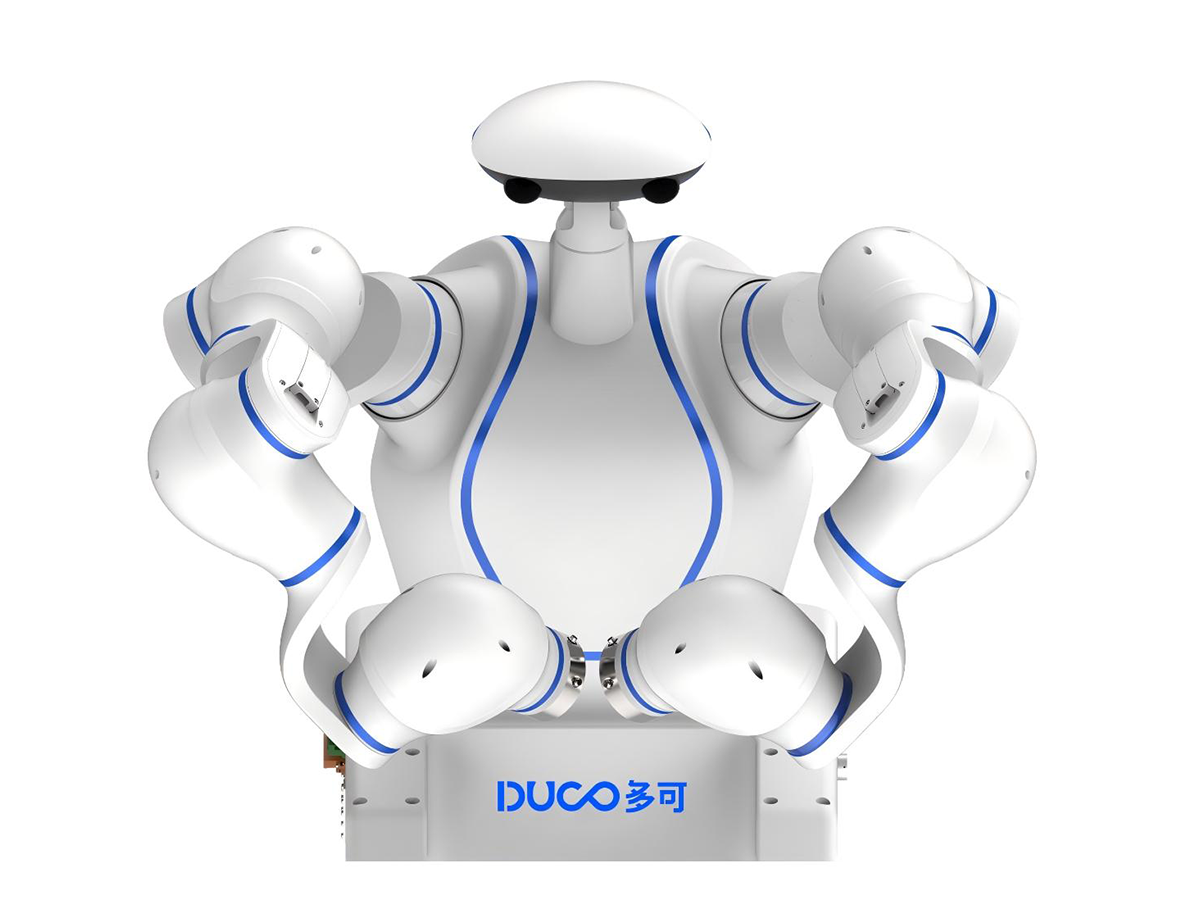
中科新松通用型协作机器人:全场景柔性智造核心装备