协作机器人工作站布局与安全分区:场地评估的前置条件
协作机器人工作站不是简单地把机械臂放进车间。真正影响节拍、安全和改造成本的,往往在设备到场之前就已经决定了——那就是按安全分区和物流通道两条线,把场地条件逐项核准清楚。本文给出一份可执行的评估框架,帮助自动化改造项目负责人在方案设计阶段就把布局约束锁死,避免后期反复移位、加装护栏或重新布线。
一、先做物料与动线梳理
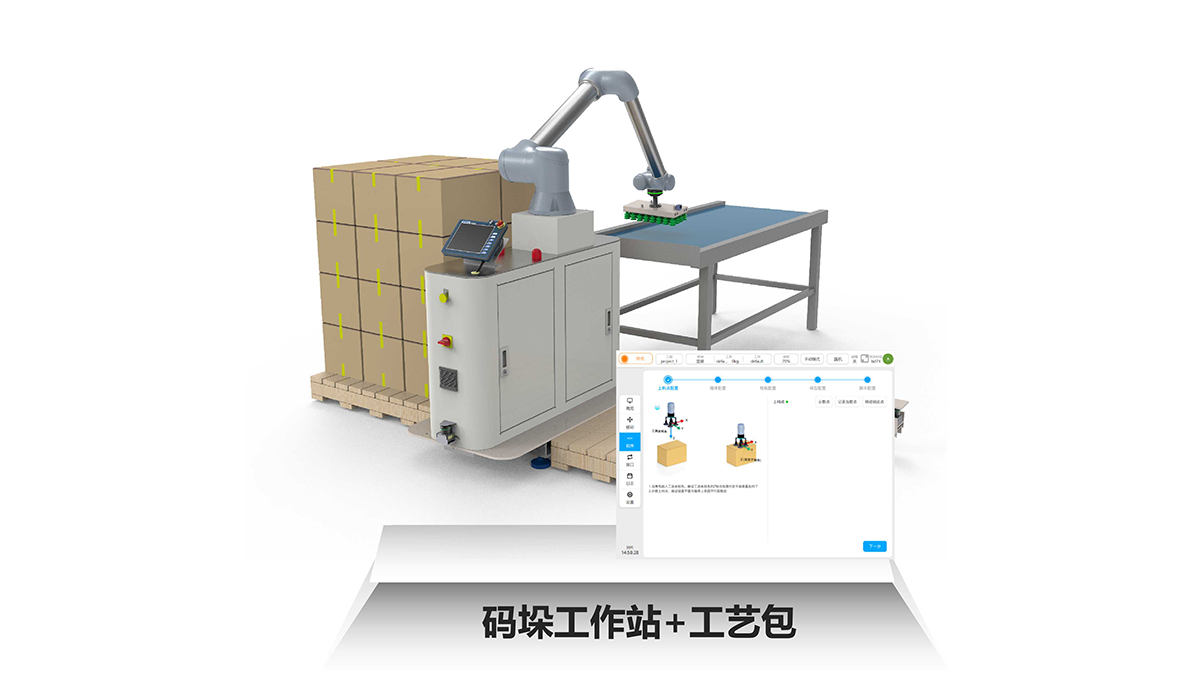
在画任何布局图之前,先把三件事摸清楚:物料怎么进来、半成品或成品怎么出去、操作员站在哪里。协作机器人的优势之一是可以与人共用部分空间,但共用不等于没有边界。如果来料方向正对着操作员站立位,意味着每次上下料都要穿过机械臂运动范围,这是一种需要重新规划的布局。
建议用一张简单的工位平面图标出以下四项:
- 来料口位置(传送带、料盘车或周转箱的固定点位);
- 出料口或下一工位的接驳位置;
- 操作员的常规站立点和巡检走道;
- 设备维护所需的开门空间和电柜散热间隙。
完成这一步之后,再进入安全分区和通道预留的细化设计。如果连料从哪里来、人从哪里走都还没定,布局方案随时会推翻重来。
二、按交互频率划分安全分区
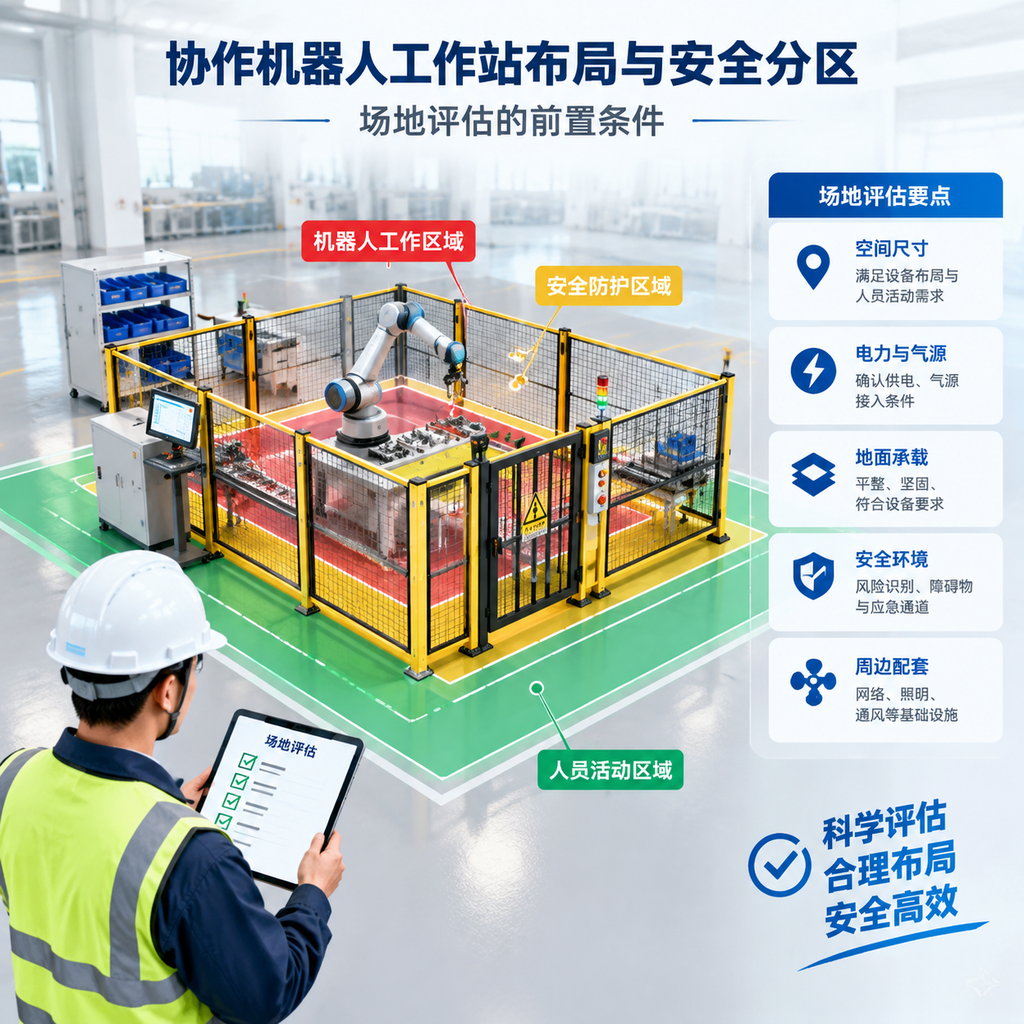
协作机器人不需要传统工业机器人的全封闭围栏,但安全分区仍然是必做功课。ISO/TS 15066 标准明确了协作空间的边界定义,实际工程中通常把工位拆成三个区:
- 操作区:机械臂运动范围与末端执行器直接作业的空间。除了末端工具和工件,任何身体部位不应在自动循环中进入此区。
- 协作区:操作员进行上下料、抽检或手动换型时短暂进入的空间。这个区域必须配置安全传感器或力控感知功能,让人机接触的风险可控。
- 通道区:供人员通行、物料流转、叉车或AGV行驶的空间。通道区与操作区、协作区之间应有明确的地面标识或物理分隔,如光栅、防护立柱或地面标线。
常见的错误是把通道区直接划在机械臂的回转半径内,导致每次有人通过都要停机,这等于把协作特性浪费了。正确的做法是:机械臂的基座位置应偏向工位内侧,让最大工作半径的外切点尽可能远离主通道。
三、通道预留的最小约束条件
通道宽度不是一味放宽就好,而是要跟物流工具和作业频次匹配。以人工作业为主的巡检通道,建议宽度不低于800mm,保证一人侧身操作、一人通过的错身空间。如果需要手推车或移动料架进出,通道宽度宜在1200mm 以上。
对于复合机器人或AGV共用通道的场景,除了宽度,还要考虑转弯半径和地面平整度。协作机器人基座底部往往有电缆出线或安装底板,这些凸起不应伸入轮式设备的行进路径。通道转弯处如果视野受阻,可以加装广角镜或传感器警示灯。
另外,电控柜开门方向和散热面方向不能侵占通道。常见的情况是柜门完全打开后刚好挡住半个走道,或者热风直接吹向操作员站位。这些问题在平面图上画一个开门弧线就能提前发现。
四、布局设计中的易忽略点
很多工位在调试时才暴露的问题,实际上在布局阶段就可以避免。下面把几项更容易被跳过的检查点列出来:
第一个是高度方向。协作机械臂安装在实验台或工作台上时,基座抬升会改变整体的运动包络。如果上方有横梁、吸尘管路或照明灯具,需要实测定出最低干涉高度,并在布局图上标注净空要求。
第二个是末端工具干涉。夹爪、吸盘、拧紧枪在等待位或换向时,横向尺寸可能远远超出图纸上的腕部轮廓。布局时必须用末端工具的最大外形尺寸来校核相邻设备的间隙。
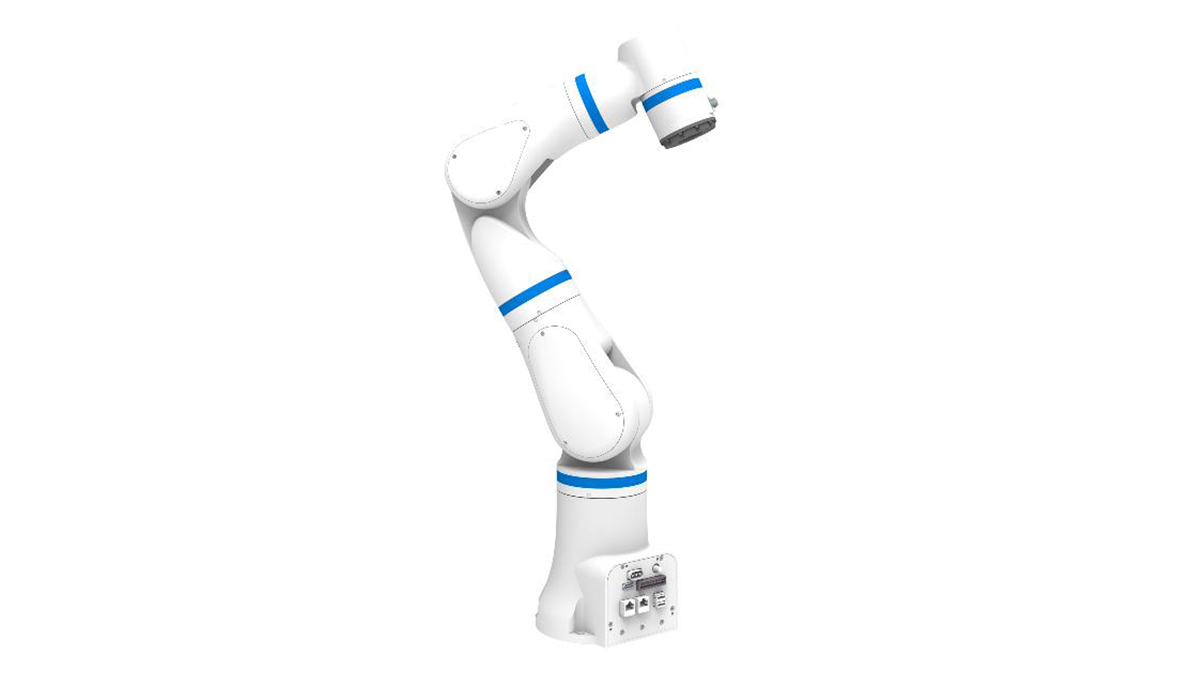
第三个是多机间距。当两台协作机械臂面对面或成直角布置,它们的协同工作半径可能在空间上交叉。没有实测底座间距和关节极限角就画布局图,容易出现互相等待甚至碰撞的情况。多可协作臂产品的工作半径和关节限位在部署前需要纳入仿真或手动作图校核,这样才能确定安全的底座间距。
五、常见误区
误区一:协作机械臂完全不需要安全围栏,任何空间都可以直接部署。
实际情况是,是否加围栏取决于末端工具的风险等级和周边人员密度。如果机器人使用锐利刀具、焊接枪头或搬运高温工件,即使机械臂本身有碰撞检测,也需要局部防护或隔离措施。安全分区不等于没有物理屏障,而是把屏障放在真正必要的地方。
误区二:先把设备装上,通道和人流后面再调整就行。
大部分产线改造的停工时间,不是因为设备故障,而是因为物流走不通、物料架没位置、操作工反复绕路。通道预留必须和设备布局同步确定,现场画线调整的代价比图纸阶段大得多。一旦涉及地脚螺栓、气路管路或者地坪开槽,后期改动的费用和时间都会明显上升。
误区三:只要留出操作空间,维护空间可以借用通道。
设备后盖打开、电机拆卸或线缆更换所需的空间,不能临时占用主通道。维护操作常常在设备断电状态下进行,如果拆卸路径挡在逃生路线或物流主干道上,会直接触发安全管理流程的冲突。工位布局至少要为单侧维护留出独立空间,并且不得依赖移动其他设备来腾出位置。
问:现有的协作机器人工作站怎么判断安全分区是否合理?
答:先看操作员上下料时身体任何部位是否进入机械臂全速运动范围,再看通道人员与机械臂最近的可达点是否有足够间隙。如果必须进入,就需要确认机器人是否具备碰撞停止或力限制功能,并在工位加装视觉或区域扫描传感器来降低风险。使用符合ISO/TS 15066 标准的力控感知参数来设定接触阈值是当前的普遍做法。
问:通道宽度只考虑静态通行够不够?
答:不够。还要看运输工具的动态状态,例如手推车满载转弯、料车停靠装卸时的侧向占用。设计通行宽度时建议在基础尺寸上再加200mm到300mm的裕度。人车混行的通道则要考虑警示标识、限速措施和照明条件,不能只按最小宽度划线。
问:布局方案做完才发现干涉该怎么处理?
答:第一步是检查能否通过调整机械臂基座安装方向、限位角度或将等待位移到非干涉位置来解决。如果硬件的调整空间有限,可以改用末端工具快换装置来减少占用宽度,同时对程序设定工作包络限制,在软件层面划定虚拟安全边界。降低末端工具在非作业姿态下的轮廓尺寸也是常用方法。
问:多可协作臂的工作半径在布局阶段怎么参考?
答:可以将选型机型在平面图上按最大水平伸展范围画出一个圆形包络,然后用末端执行器最大外形再做一次外拓。这个包络与操作位、通道和相邻设备如果有交叠,就要对布局进行调整或增加防护逻辑。多可系列协作机械臂具有拖拽示教和力控感知功能,在调试阶段可以实测实际运动范围,作为微调依据。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备