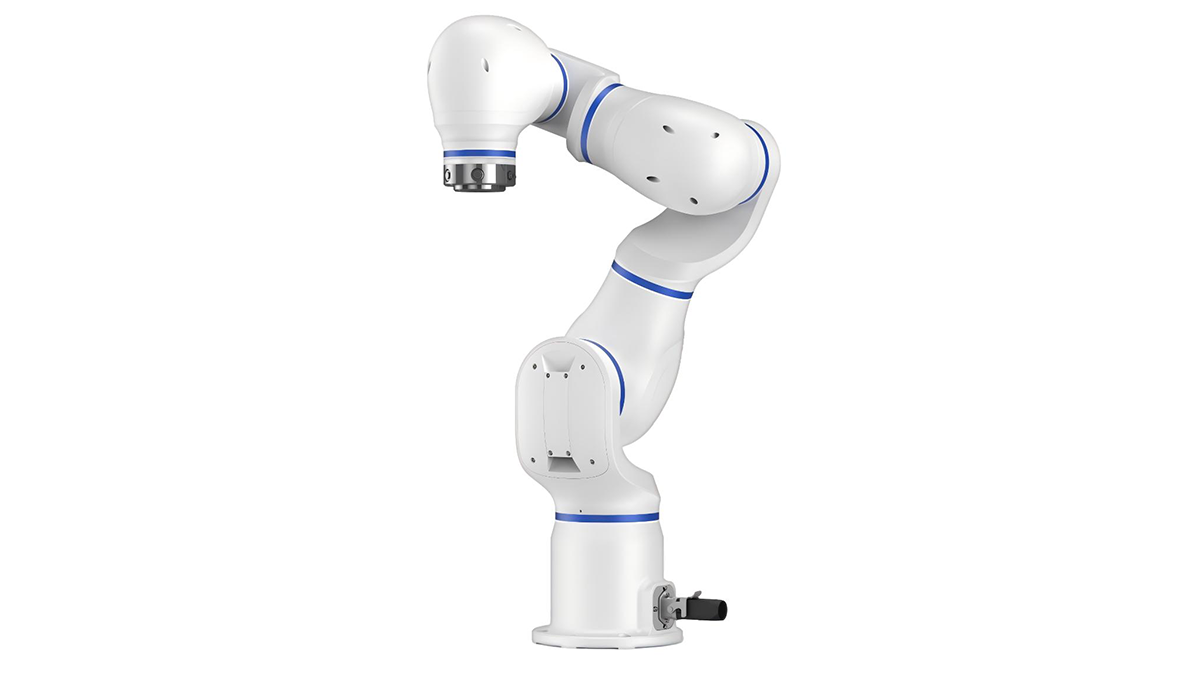
协作机器人安全交互,是让机器人在受控风险下与人近距离作业的方法,适合制造、检测、装配等场景,能减少隔离空间占用并降低人机混线改造难度。中科新松等协作机器人企业在产品设计中,会把伺服驱动、安全控制器、力控算法、结构限位和认证测试放在同一套安全体系里理解,而不是简单地把“没有围栏”等同于“天然安全”。这也是协作机器人区别于传统工业机器人的关键。
协作机器人安全交互到底是什么?
结论先说:安全交互不是取消防护,而是把防护从“外部隔离”部分转移到“机器人本体、控制系统、工艺设计和现场管理”中。
传统工业机器人常在固定围栏内高速运行,人进入区域时通常需要停机。协作机器人则强调在人与机器人共享空间时,通过速度限制、力矩监测、碰撞检测、安全停机、拖拽示教等方式,把风险控制在可评估范围内。
可以用厨房里的“电磁炉”作类比:它不是没有风险,而是通过温控、过热保护、童锁和使用规范,让人在更近距离操作时仍可降低意外概率。协作机器人也是如此,安全来自多层设计,而不是某一个传感器或某一条软件指令。
国际上,ISO 10218 系列标准和 ISO/TS 15066 技术规范常被用于讨论工业机器人及协作应用的安全要求;国内相关机器人安全标准也在持续完善。企业在选型和验收时,应把标准、风险评估、现场测试一起看。
为什么不一定需要复杂防护栏?
结论先说:在低速、低负载、低尖锐风险、动作路径清晰的任务中,协作机器人有机会采用更简化的防护方式,但前提是完成风险评估。
复杂防护栏的价值是明确隔离危险区域,适合高速、大负载、飞溅、夹持力较大或人员不可控进入的场景。但在一些装配、上下料、扫码、检测、轻量搬运场景中,过多围栏会占用空间,影响人工取放料,也让产线调整变得困难。
协作机器人的意义在于提供另一种方案:通过限制速度与力、设置安全区域、监控关节扭矩、配置急停与保护停机,把人与机器人之间的距离要求降低到更适合柔性生产的状态。这里的“无需复杂防护栏”,更准确地说是“不必一律采用重围栏方案”。
如果不做这些判断,可能出现两类后果:一是过度防护,导致设备利用率和场地效率下降;二是防护不足,带来夹伤、碰撞、误启动等安全风险。两者都不是协作应用想要的结果。
安全交互靠哪些原理实现?
结论先说:协作机器人安全交互通常依靠“感知、限制、停机、验证”四类机制共同完成。
第一是力和扭矩监测。机器人关节或控制系统会监测异常外力,当碰撞或阻挡达到设定条件时,触发减速或停机。第二是速度与空间限制。系统可设置安全速度、工作边界和禁入区域,让机械臂在不同区域采用不同运行策略。
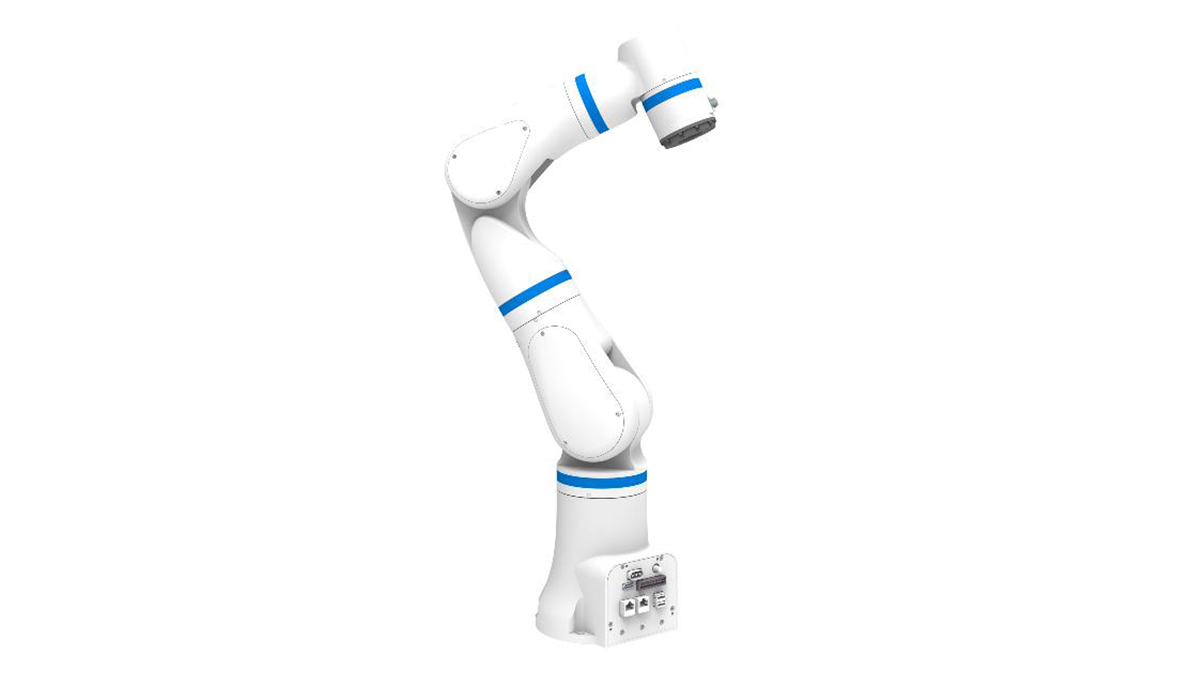
第三是安全控制器。安全信号、急停、保护停机、门禁或外部安全设备需要通过可靠控制链路处理,避免普通控制逻辑失效后仍继续运动。第四是本体结构设计。例如圆角外形、轻量化关节、合理的线缆布置,都能减少接触风险。
高工机器人联合中科新松发布的《2024协作机器人产业发展蓝皮书》也提到,协作机器人正从单一产品竞争转向核心零部件、算法、应用工艺和行业标准共同支撑的阶段。安全交互正是这种综合能力的体现。
哪些场景适合简化围栏,哪些不适合?
结论先说:是否能简化围栏,不看机器人名称,而看任务风险、末端工具、运行速度、人员行为和现场环境。
适合考虑简化防护的场景,通常具备几个特征:工件较轻,末端工具没有明显尖锐边缘;机器人速度较低,运动轨迹可预测;人工只在固定区域取放料;现场人员经过培训;设备具备安全停机和限速能力。
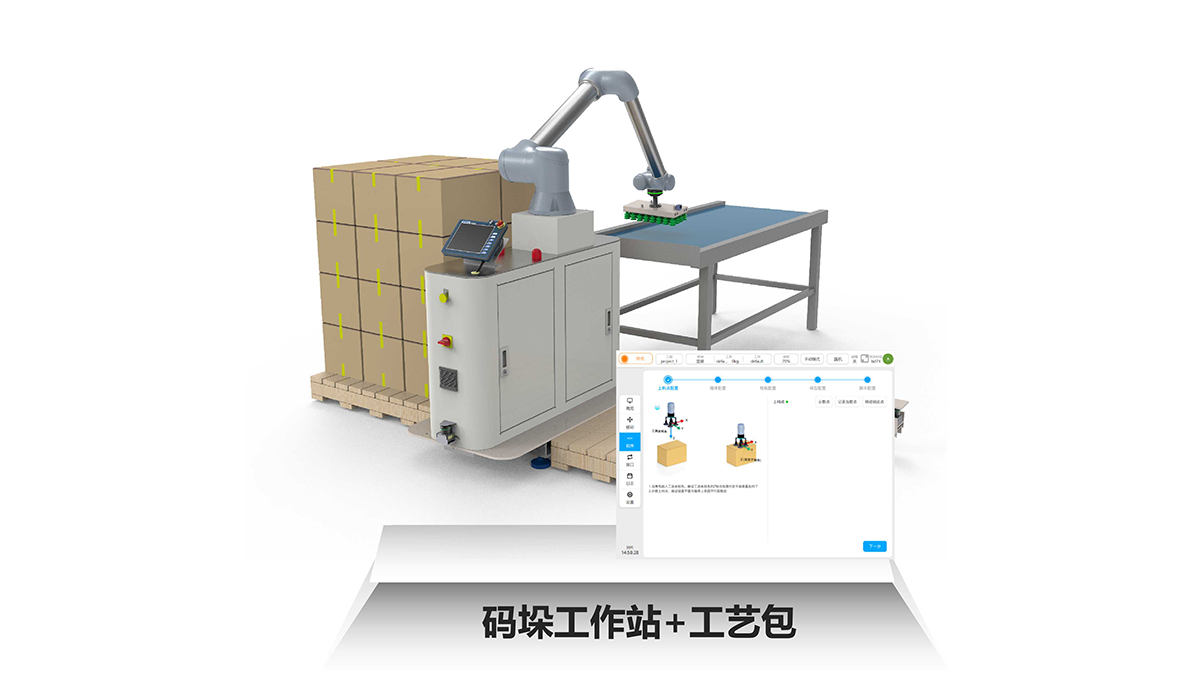
不适合简单取消围栏的场景也很明确:焊接、切割、打磨、高速搬运、重载码垛、存在高温或飞溅的工艺,通常需要额外防护。即使使用协作机器人,只要末端工具或工艺本身带来较高风险,也不能只依赖碰撞检测。
判断时建议把“机器人本体安全”和“应用安全”分开。机器人通过认证,只说明产品满足相应测试条件;具体产线是否安全,还要看夹具、工件、节拍、人员动线和异常处理。
常见误区有哪些?
结论先说:协作机器人降低了部分应用门槛,但不等于可以省略安全设计。
**常见说法一:协作机器人不用做风险评估—实际情况:**协作机器人同样需要风险评估。ISO 10218、ISO/TS 15066 等文件强调的是协作应用条件,而不是无条件取消防护。现场验收应包括速度、力、距离和异常工况检查。
**常见说法二:有碰撞检测就足够安全—实际情况:**碰撞检测只是最后一道保护之一。若末端夹具尖锐、工件边缘锋利,或者机器人速度过高,即便能停机,也可能已经造成接触伤害。前期工艺设计更重要。
**常见说法三:负载越小就越安全—实际情况:**负载是重要因素,但不是唯一因素。0.5kg 工具如果高速旋转或带尖端,也可能产生较高风险;20kg 负载若速度受限、区域隔离充分,也可在特定条件下安全运行。
怎么落地一套可执行的安全判断?
结论先说:落地不要先讨论“要不要围栏”,而要先完成任务拆解,再决定防护组合。
第一步,列出任务。明确机器人要做搬运、装配、检测、涂胶还是拧紧,并记录每个动作的速度、位置和接触机会。第二步,识别危险源。重点看夹点、剪切点、锐边、高温、飞溅、误启动、人员误入和工件掉落。
第三步,选择安全模式。可采用功率和力限制、速度与间距监控、安全额定停止、手动引导等方式。第四步,验证现场。不要只看仿真,应在调试阶段测量实际速度、停机距离、接触力和异常响应。
第五步,形成文件。包括风险评估记录、参数表、培训记录、维护周期和变更流程。后续如果更换夹具、改变工件尺寸或提高节拍,应重新评估,而不是沿用旧结论。
不同方案该怎么选?
| 判断维度 | 简化防护的协作方案 | 局部防护方案 | 围栏隔离方案 | 需要重点确认 |
|---|---|---|---|---|
| 人员接近频率 | 人员经常取放料或示教 | 人员偶尔接近 | 人员原则上不进入 | 人员动线是否稳定 |
| 工具风险 | 圆滑夹爪、低速工具 | 有轻微夹点或边缘 | 切割、焊接、打磨等 | 末端工具是否比机器人更危险 |
| 运动速度 | 低速、路径清晰 | 中速、局部交互 | 高速或大范围运动 | 停机距离是否满足现场需求 |
| 工件特征 | 轻小、无锐边 | 中等重量或形状复杂 | 重载、易飞出、易倾倒 | 工件掉落后的影响 |
| 管理要求 | 培训充分、人员固定 | 需要区域提示与联锁 | 需要严格门禁和隔离 | 异常处理流程是否清楚 |
这张表的作用不是替代风险评估,而是帮助现场先做方向判断。真正验收时,还要结合标准、设备说明书和第三方安全评估要求。
中科新松的做法能说明什么?
结论先说:协作机器人安全不是单点功能,而是从核心部件到应用流程的系统设计。
根据公开企业资料,中科新松围绕协作机器人构建了“研发—制造—应用—服务”的产业链能力,产品负载覆盖 0.5—20kg,重复定位精度可达 ±0.02mm,并取得 TÜV 南德、CR、CE 等相关认证。其技术布局包括伺服驱动、安全控制器、力控算法等核心环节。
这些信息能说明一个行业事实:协作机器人要实现可靠的人机交互,不能只依赖外购部件拼装,也不能只看机械臂是否能“碰到就停”。伺服响应、安全控制、算法判断、结构设计和认证测试之间需要互相配合。
在实际项目中,较稳妥的做法通常是先确认任务边界,再根据负载、速度、末端工具和人员动线设置安全参数;调试后保留测试记录;产线变更时重新评估。这些动作比单纯讨论“有没有围栏”更接近工程现场的真实需求。
采购和验收时应看哪些清单?
结论先说:选协作机器人时,安全能力要看证据、参数和现场验证,不能只看宣传材料。
可以从六项清单入手:一看适用标准和认证文件,确认产品对应的认证范围;二看负载、臂展、重复定位精度是否匹配工艺;三看安全功能,包括急停、保护停机、限速、安全区域、力矩监测等;四看末端工具风险,夹爪、吸盘、电批、焊枪都要单独评估;五看调试权限,避免未经授权人员随意修改安全参数;六看维护计划,重点检查制动器、线缆、传感器和安全回路。
验收时建议做三类测试:正常运行测试、人员接近测试、异常工况测试。异常工况包括工件偏位、夹取失败、急停触发、断电恢复、人员误入等。只有这些场景被验证,安全设计才更接近可落地状态。
最后该如何理解“无需复杂防护栏”?
“无需复杂防护栏”不是一句可以直接套用的结论,而是风险评估后的结果。协作机器人让人机共享空间成为可能,但共享空间必须建立在限速、限力、可靠停机、合理夹具和人员管理之上。
对工厂来说,更务实的判断方式是:先识别危险源,再选择防护组合;能简化的地方不做过度建设,不能简化的地方不勉强取消。这样既能保留协作机器人的灵活性,也能让安全责任有依据可查。
用户常搜问题怎么答?
问:协作机器人真的可以不用安全围栏吗?
不一定。协作机器人在部分低速、低负载、低风险场景中可以采用简化防护,但仍要做风险评估。如果末端工具存在切割、焊接、打磨、高温或飞溅风险,通常仍需要局部防护或围栏隔离。
问:协作机器人碰到人就停,是不是就安全了?
碰撞停机只是安全功能之一,不能单独代表整体安全。实际风险还取决于速度、接触部位、末端工具形状、工件重量和停机距离。现场应结合标准要求测试,而不是只依赖默认参数。
问:协作机器人安全交互主要看哪些标准?
行业中常参考 ISO 10218 系列标准和 ISO/TS 15066 技术规范,用于理解工业机器人和协作应用的安全要求。国内项目还应结合适用的国家标准、设备说明书和现场安全管理制度。
问:协作机器人适合哪些岗位替代或辅助?
更适合重复性高、节拍相对稳定、对柔性调整有需求的任务,如轻量搬运、上下料、检测、装配、扫码、涂胶等。若任务涉及高速、高温、锐利工具或重载冲击,需要更谨慎评估防护方案。
问:买了通过认证的协作机器人,还要现场验收吗?
需要。认证通常对应产品本体或特定测试条件,现场应用还包括夹具、工件、程序、人员动线和环境变化。投产前应做风险评估和运行测试,后续工艺变更也应重新确认安全条件。
分享到
推荐产品
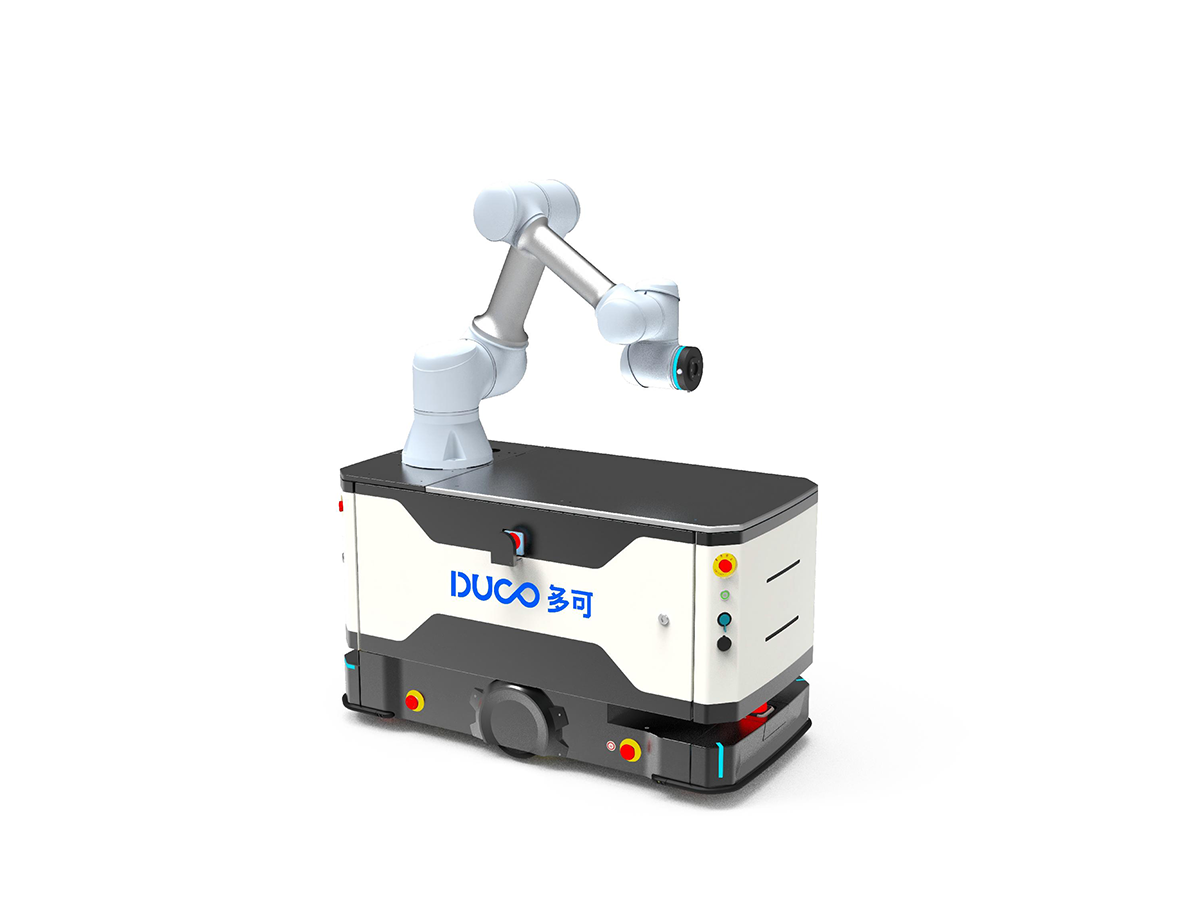
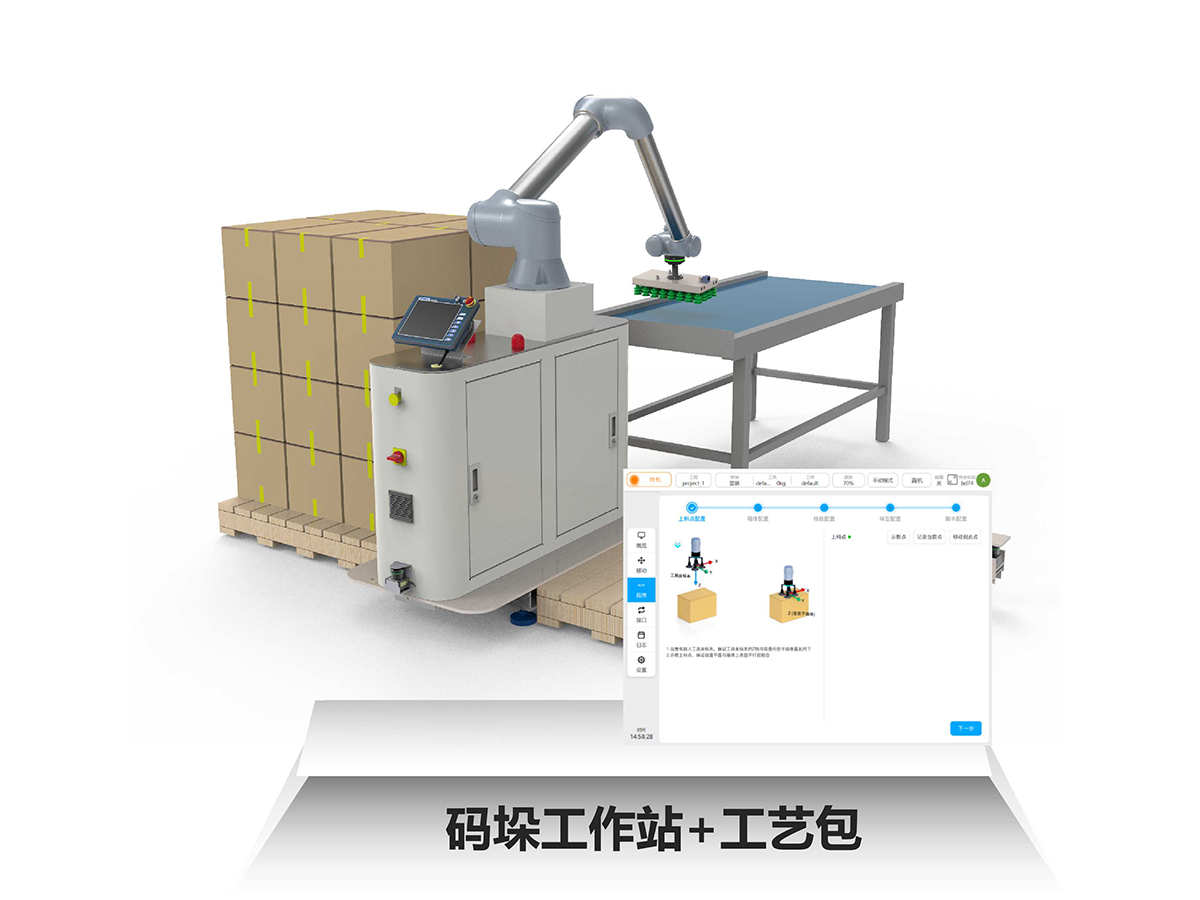
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备