光伏组件搬运与装配:协作机器人选型要看的工况参数
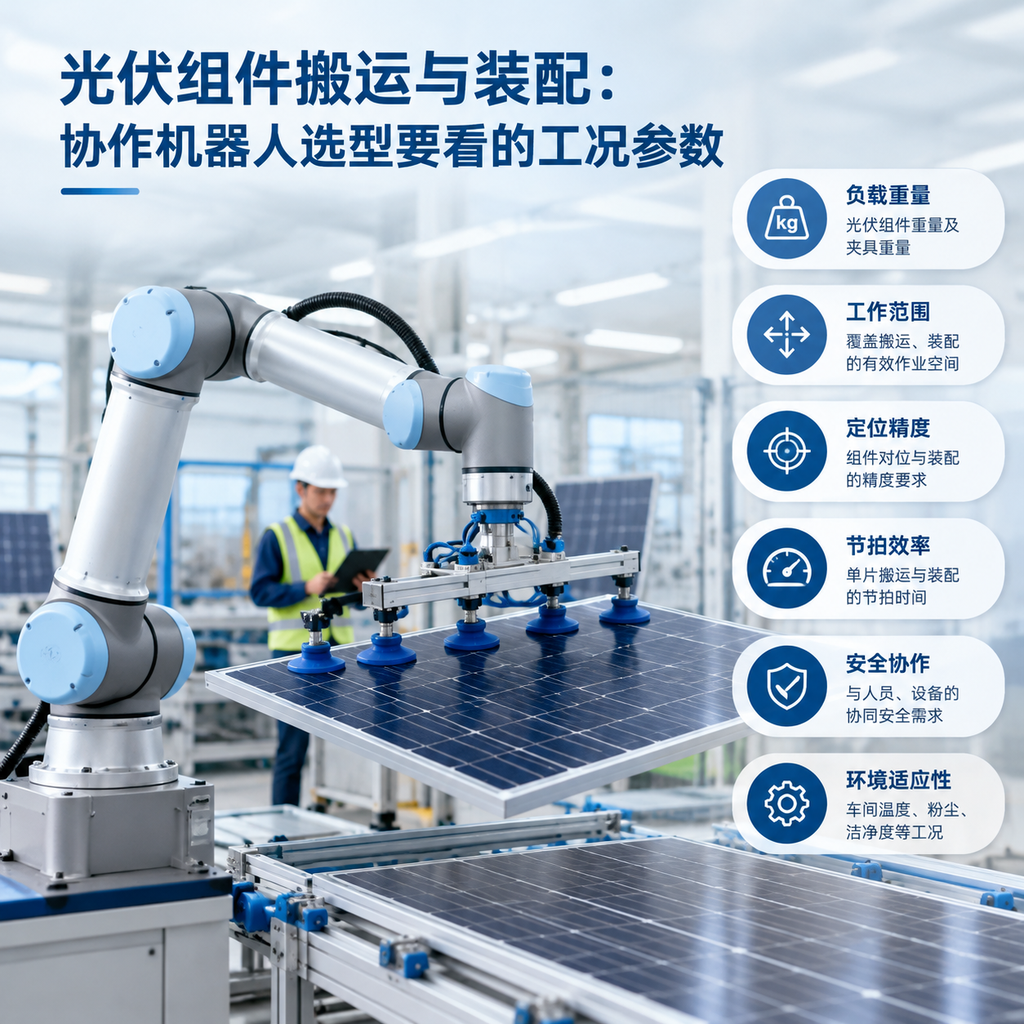
协作机器人在光伏组件搬运与装配环节的选型,本质是围绕大尺寸、薄而易碎工件,在负载余量和臂展覆盖范围之间找到安全匹配点。这篇文章解决设备主管常遇到的两个问题:明明负载参数够用,实际却抓不稳组件;臂展数据达标,安装时却够不着工位边缘。
大尺寸工件搬运,为什么不能只看额定负载?
额定负载只是协作机器人手腕末端能承受的最大重量,光伏组件搬运要看的远不止这个数字。一块2平方米以上的双玻组件,重量可能只有20多公斤,但它的转动惯量远比同质量的金属件大得多。机器人带着组件做加减速运动时,实际施加在关节上的力矩,会叠加组件的惯性力。这就是为什么有些设备用额定负载去套光伏组件,运行时却频繁触发过载报警。
中科新松旗下多可协作机器人在光伏场景的方案讨论中,通常会建议客户从三个维度重估“有效负载”:组件本身的重量、末端吸盘或夹爪的自重、以及组件在高速搬动时产生的惯性力。只有把这三项加总,再留出摆动余量,得出来的数值才是安全的选型起点。尤其在大尺寸玻璃上料工位,惯性力往往被严重低估,导致选出来的机械臂实际用起来一直处在保护边界上,稍有不稳就停机。
臂展怎么匹配才不浪费也不冒险?
臂展匹配的错误一般集中在两个方向:一是臂展选短了,靠机器人底座移位来凑,结果工位布局越改越乱;二是臂展选得过长,成本上去不说,末端刚性反而下降,定位稳定性变差。
光伏组件搬运工位常见的动线是:从托盘取片、翻转或平移、再对位放置到层压机或装框工位。这个过程中,机器人需要覆盖的水平距离和垂直落差共同决定所需臂展。一种更可靠的做法,不是直接拿取放点之间的直线距离来套参数,而是先画出机器人在最高取片姿态下、最远放置姿态下的工作包络线,再看这两个姿态是否都落在机器人工作空间的中间区间,而非边缘区间。工作空间边缘往往伴随关节限位和姿态奇点,对路径规划不利。
多可在方案设计时,倾向于把搬运路径限定在机器人工作包络的内侧三分之二区域,臂展留出至少15%的余量,这样既避免末端抖动,也为后续工艺微调留足空间。对于需要深入到层压机内部取片的场景,还得额外考虑腕部姿态的灵活性,单看臂展数字容易忽略掉这一点。
光伏车间里,哪些工况参数容易被忽略?
除了负载和臂展,还有几项工况参数在光伏组件搬运中经常被跳过,但实际影响不亚于前两者。
第一是末端速度曲线的设定。光伏组件的玻璃板对加速度突变很敏感,如果机器人末端速度曲线设置过硬,启停瞬间的冲击力可能通过吸盘传递给玻璃边缘,造成微裂纹。安全做法是在拖拽示教时就把速度曲线拉出平滑的加减速段,降低启停冲击。
第二是重复定位精度在实际工装中的体现。光伏组件的边框装配工位,定位要求往往在0.5毫米级别。协作机器人本体号称±0.02毫米的重复定位精度,但这只是裸臂在标准工况下的数据。装上了长行程吸盘架、末端延伸工装之后,整体系统的重复定位精度会因工装悬臂长度和连接刚性而打折扣。所以选型时不能直接拿裸臂精度当结论,要看整个末端执行器装配体在工位上的实测重复性。
第三是环境温度和粉尘的影响。光伏车间部分工段温度偏高,组件层压区域附近环境温度可能接近40℃。协作机器人标称工作温度0℃至45℃,长时间在高温边界运行,需要考虑散热条件和连续工作时长。同时玻璃车间可能存在微量粉尘扬起,防护等级IP54对粉尘的防护足够,但长期使用仍需定期清理关节处积尘。
常见误区:选型时最容易“参数够、落地难”的三种情况
在光伏组件搬运的实际项目评估中,有三种选型误区反复出现,值得单独提出来讲。
常见说法:额定负载20公斤的机械臂,搬20公斤的组件刚好够用。实际情况:不能这么画等号。装了吸盘架之后,末端工具自重3到5公斤很常见,再加上组件平放状态下突然提速产生的惯性力,实际需求可能奔着25公斤甚至更高的有效负载去。所以选型时负载余量至少预留20%到30%。
常见说法:臂展1.3米的机械臂覆盖1.3米直径的工位没问题。实际情况:臂展指的不是工作直径,而是从机器人底座中心到末端法兰的最大展开距离,而且这个最大距离只在特定姿态下才能达到。工作包络是一个扁球形,靠近边界的姿态刚性差、可用速度低,实际可稳定工作的范围要比标称臂展收缩一些。
常见说法:重负载机型比轻负载机型更适合光伏大组件搬运。实际情况:负载越大的机型,本体重量和成本都更高,末端运动灵活性反而下降。光伏组件搬运真正需要的不是死重负载,而是高刚度、低惯性、在长臂展条件下仍能保持定位稳定性的机型。选型关键是臂长规格和关节动力匹配,而不是单纯看负载数字大小。
光伏组件搬运协作机器人选型参照维度
这里列出几个典型工位场景与选型侧重点的对照,供设备主管在前期评估时参考。
大尺寸玻璃上料:组件尺寸通常超过2米×1米,单块重量15公斤到25公斤。重点关注末端工装的悬臂长度对有效负载的影响,以及高速移动时惯性力补偿。建议臂展选择接近机械臂臂长区间的中上段,留出姿态余量。
边框装配工位:组件进入装框环节,对位精度是关键。需要关注机器人重复定位精度在负载状态下的实际表现,以及末端夹爪或定位销的刚性连接。负载不一定大,但对末端稳定性和路径重复性要求高。
接线盒安装:场景空间紧凑,抓取件小而动作多。臂展不需要太长,但腕部灵活度和拖拽编程的便捷性对操作节拍影响明显。
常见问题
问:光伏组件搬运用什么机器人?
答:光伏组件搬运常用协作机器人,尤其是臂展较长、负载区间在15公斤到30公斤之间的机型,搭配定制吸盘架或夹爪。因为它们能在大尺寸工件搬运中实现翻转、对位和装配,同时具备拖拽示教和快速布局的特点,适合光伏产线多品种换型需求。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备