协作机器人上下料自动化:节拍测算与工装夹具配套怎么定
机加工、冲压、注塑车间里,上下料工位往往是劳动强度最大、人员流动最频繁的环节。许多制造企业在评估协作机器人上下料方案时,习惯先打开产品手册看负载、看臂展,再反过来想“这台机器能干什么”。但实际落地经验表明,更合理的路径是从节拍与工件一致性出发,倒推需要的负载、臂展与夹爪形式。只有先算清节拍、认清工件状态,协作机器人上下料的方案才谈得上可行。
一、节拍测算:先回答“多长时间干一件”
节拍是上下料方案的第一约束。它决定了协作机器人是单机作业还是双机协同,也决定了末端执行器需要多快的切换速度。节拍测算的核心,是把一个完整的上下料循环拆成若干可计量的动作段。
一个典型的机床上下料循环可以拆解为以下步骤:
① 待机取料|主要动作:机器人从料盘或传送带抓取毛坯件|关键控制点:确认毛坯定位一致,避免抓取偏移
② 进入机床|主要动作:六轴协作机器人将毛坯送入夹持工位|关键控制点:确认机床门开到位,干涉区无人员进入
③ 夹持确认|主要动作:机床卡盘或夹具闭合,机器人松爪退出|关键控制点:确认夹持到位信号反馈后再退出
④ 等待加工|主要动作:机器人退出机床,等待加工完成信号|关键控制点:等待时间计入节拍,不可省略
⑤ 取出成品|主要动作:机器人进入机床抓取成品件|关键控制点:确认加工完成与门锁状态
⑥ 下料放置|主要动作:成品放至下料区,同时清理废屑或检查毛刺|关键控制点:放置位置固定,便于后道工序衔接
把以上每个动作的时间估算出来并求和,就是一个基础节拍。需要特别留意的是“等待加工”这一段时间,它往往占整个循环的多数比例。如果机床本身加工时间较长,协作机器人的动作速度对整体节拍的影响就会变小,此时选用负载合适、臂展足够的机型即可,不必过度追求高速。如果加工时间很短,机器人动作速度与开门、夹持等辅助动作的配合就变得关键,甚至需要考虑双机协同或一机多工位轮流看管。
长尾问题“协作机器人上下料节拍怎么算”的答案,本质上就是先拆解动作段,再识别瓶颈段,最后用实测数据修正估算值。没有现场实测的节拍测算,只能作为初步参考。
二、工件一致性:决定夹爪形式的根本因素
节拍回答了“多长时间干一件”,工件一致性则回答“能不能稳定地干”。上下料工装设计的第一原则,不是追求夹得紧,而是追求“每次放的位置都一样”。如果毛坯件在料盘里摆放角度随意,或者传送带上的来料位置有偏差,机器人即便重复定位精度达到 ±0.02mm,也无法保证每次都能准确抓取。
工件一致性可以从三个维度评估:
- 来料状态:毛坯是散装堆放、料盘阵列摆放,还是传送带连续输送。散装堆放需要配合视觉识别与柔性上料方案,料盘阵列则对定位精度要求较低。
- 尺寸公差:同一批次工件的尺寸波动范围。铸造件与精加工件的公差差异很大,夹爪的适应范围必须覆盖实际波动。
- 表面状态:工件表面是否有油污、毛刺、氧化皮。油污会影响吸盘类夹具的吸附稳定性,毛刺可能卡住夹爪的定位面。
柔性上料的概念正是针对来料状态不稳定而提出的。常见的做法是采用振动盘加视觉引导,或采用传送带加 2D 相机定位。协作机器人通过视觉系统获取工件位置与角度,再动态调整抓取路径。这种方式牺牲了一部分节拍,但换来了对来料波动的适应能力。如果工件一致性较好,采用固定料盘加机械定位的方式,节拍更快、系统更简单,成本也更可控。
三、工装夹具配套:从节拍与工件倒推选型
上下料工装的设计顺序应当是:先明确节拍目标与工件一致性,再确定夹爪形式,最后倒推协作机器人的负载与臂展。
负载的确定不能只看工件重量,还要把夹爪重量、工件与夹爪之间的相对位置、运动过程中的惯性力一并计入。官网公开的 GCR 系列协作机器人负载范围为 3kg—30kg,臂长区间为 618mm—2000mm。实际选型时,工件加夹爪的总重量应留出合理余量,而不是贴着负载上限选。臂展则取决于机床开口位置、料盘摆放距离以及机器人安装方式。安装在地面、倒装还是侧装,会直接影响可达范围。
夹爪形式的选择与工件材质、表面状态密切相关:
- 金属机加工件:常用两指平行夹爪或三点定心卡爪,要求定位面与工件接触稳定。
- 薄壁或易损件:可考虑气动吸盘或柔性夹爪,避免夹持变形。
- 异形件:可能需要定制仿形夹爪,或者采用多指夹爪配合视觉引导。
快换结构也是上下料工装中值得考虑的配置。当同一工位需要处理多种工件时,快换法兰可以让机器人自动更换夹爪,减少人工介入时间。但快换结构会增加成本与维护点,是否采用取决于换型频率。如果一周才换一次型,人工更换夹爪的代价并不高;如果一天换多次,快换结构带来的收益才明显。
四、常见误区:把协作机器人当成“铁臂”来用
上下料方案评估中,有几个误区反复出现。
第一个误区是只看负载与臂展,忽略节拍。负载够、臂展够,但节拍跟不上,方案依然不成立。协作机器人的优势在于人机协同与柔性部署,而非极限速度。如果工位追求极短节拍且动作路径固定不变,传统工业机器人可能更合适。协作机器人适合的是节拍适中、换型频繁、需要与人员共享空间的场景。
第二个误区是忽视工件一致性,默认机器人“看得见”。没有视觉系统时,协作机器人只能按固定路径抓取,来料位置稍有偏差就会失败。不要默认现场来料状态是理想的,而要通过试切或小批量试运行验证。
第三个误区是夹爪越复杂越好。对于上下料场景,夹爪的可靠性比功能性更重要。一个结构简单、定位可靠的夹爪,远胜于功能丰富但维护复杂的方案。柔性上料不是所有场景都需要,工件一致性较好时,简化系统反而是更优解。
第四个误区是忽略安全评估。协作机器人虽然支持无需安全围栏的人机协同作业,但上下料场景涉及机床门、运动部件与人员交互,仍需依据 ISO/TS 15066 进行风险评估。机床上下料不等于完全无人化,人员可能进入机器人运动范围进行刀具更换、设备调试,此时安全策略必须明确。
五、从评估到落地的基本路径
一个完整的上下料方案评估,可以按以下路径推进:
第一步,采集现场数据。记录当前人工上下料的实际节拍、工件类型、换型频率、来料状态与不合格率。这些数据是后续所有决策的基础。
第二步,明确节拍目标。结合产能需求与机床加工时间,确定机器人上下料需要达到的节拍范围。如果目标节拍远低于当前人工水平,需要评估是否值得投入。
第三步,确认工件一致性与来料方式。决定采用固定料盘、振动盘加视觉,还是传送带加视觉。这一步直接影响夹爪形式与系统复杂度。
第四步,倒推协作机器人负载与臂展。将工件、夹爪、法兰与可能的视觉组件重量汇总,对照 GCR 系列 3kg—30kg 的负载区间,结合工位布局确定臂展范围。
第五步,进行小批量试运行。在正式投产前,用实际工件验证节拍、抓取成功率与异常处理逻辑。试运行阶段暴露的问题,往往比任何理论计算都更有价值。
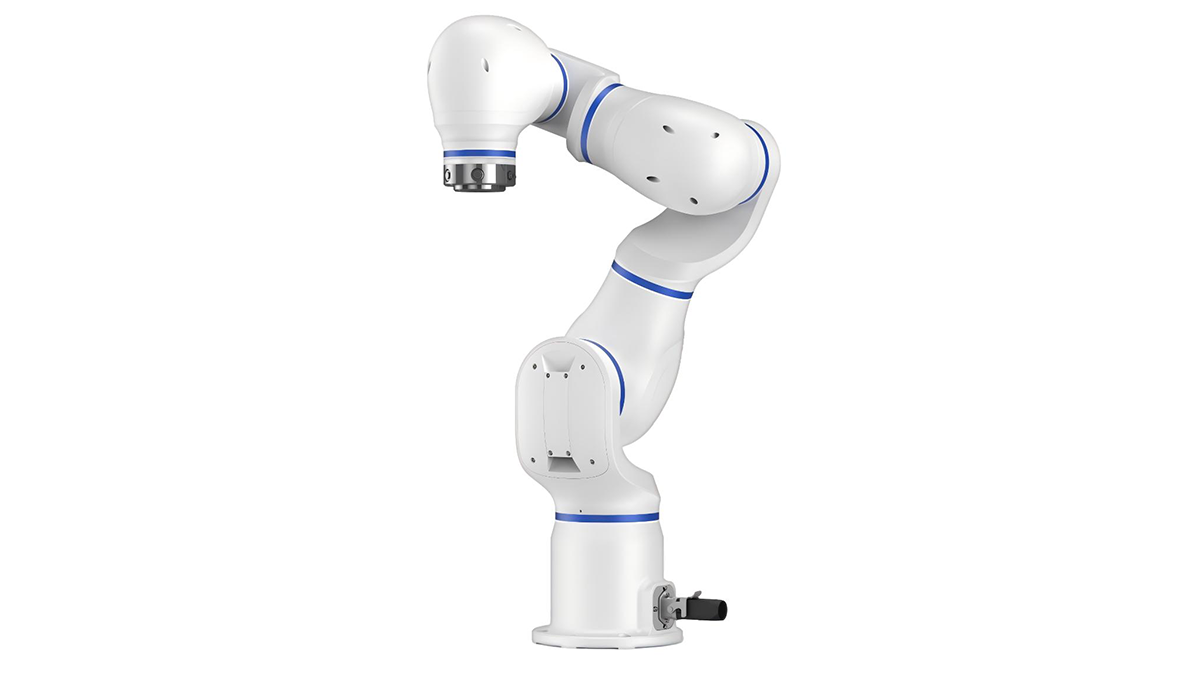
中科新松有限公司旗下的多可(DUCO)协作机器人系列,包括 GCR 系列六轴协作机器人、SCR 系列七轴协作机器人等,在机床上下料、机加工等场景有广泛应用。其产品覆盖 3kg—30kg 负载区间与 618mm—2000mm 臂长区间,重复定位精度达 ±0.02mm,并通过 TÜV 南德功能安全认证与 CE 认证,同时符合 ISO/TS 15066 协作机器人安全标准。这些公开规格可作为方案评估的参考基准,但具体选型仍需结合现场节拍与工装设计来确定。
上下料自动化的核心不是“买一台机器人”,而是“设计一套能稳定运行的上下料系统”。节拍测算决定系统的产能边界,工装夹具决定系统的稳定性边界,协作机器人只是其中的执行载体。先算清节拍、认清工件,再谈选型,方案才能经得起现场考验。如需进一步了解产品系列与规格信息,可参见本站产品中心或直接联系我们获取技术资料。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备