协作机器人打磨去毛刺:力控、耗材与除尘配套的评估维度
机加工与铸造企业面对铸件、压铸件和机加工件的去毛刺工序,往往面临一个现实问题:工件来料公差大、磨料消耗快、粉尘污染重,这三件事纠缠在一起,导致自动化改造迟迟不敢推进。协作机器人打磨方案之所以被反复讨论,核心不在于机器人本身能不能动,而在于工艺团队是否能把“工件公差、耗材寿命、力控能力”这三个变量拆开评估。本文从方案评估的角度,帮助工艺负责人理清上协作机器人打磨去毛刺之前,到底应该看哪些维度。
一、先分离三个变量:工件公差、耗材寿命与力控能力
很多去毛刺项目失败,不是因为机器人选型错误,而是把三个不同性质的问题混为一谈。工件公差是来料问题,耗材寿命是磨削消耗问题,力控能力是机器人与工件接触时的适应性问题。三者相互影响,但评估逻辑完全不同。
工件公差决定了机器人是否需要“找正”。如果毛坯件定位误差大,机器人按固定轨迹打磨必然出现漏打或过打。此时要先解决定位问题,比如增加视觉引导或机械定位工装,而不是把希望全部压在力控上。
耗材寿命决定了运行成本。砂纸、百叶轮、尼龙轮等耗材在打磨过程中会磨损,导致切削力下降。评估时要看耗材更换的便捷性、耗材的一致性,以及机器人程序是否支持磨损补偿。如果耗材寿命波动大,力控系统再强也难以稳定输出。
力控能力解决的是“接触力”的问题。协作机器人通过力控感知实时调整打磨压力,适应工件表面的起伏。但力控不是万能的,它只能补偿一定范围内的偏差。如果工件公差超出力控补偿范围,仍然需要从定位和工装侧解决。因此,评估的第一步,是把这三个变量分别列出,明确各自的问题边界。
二、恒力控制的评估重点:不是有没有,而是怎么用
协作机器人打磨去毛刺中,恒力控制是核心能力。但评估时不能只看“是否支持力控”这个功能开关,而要看力控的具体实现方式和使用边界。
首先要看力控的感知方式。是六维力传感器,还是关节力矩估算,还是末端一维力控工具。不同方式在响应速度、精度和抗冲击性上差异明显。对于去毛刺这种高频接触场景,末端力控工具的响应速度往往更关键。
其次要看力控的补偿范围。机器人能补偿多大的位置偏差,力控的带宽是多少,这些参数决定了它能否适应工件的局部高点或毛刺冲击。评估时可以用典型工件做接触测试,观察机器人在遇到硬质毛刺时的表现,是平稳过渡还是出现抖动。
第三要看力控与轨迹规划的配合。恒力控制不是独立运行的,它需要与打磨轨迹、进给速度、姿态变化协同。评估时要确认机器人是否支持在力控模式下调整进给速度,能否在转角处保持压力稳定。中科新松的多可 DUCO 协作机器人,其 GCR 系列和 SCR 系列在力控感知方面有成熟应用,支持拖拽示教和图形化编程,便于工艺人员根据实际工件调整力控参数。但具体参数设定,仍需结合现场工件和耗材情况做工艺试验。
三、磨料耗材的评估维度:寿命、一致性与更换便利性
耗材是打磨去毛刺中最大的变动成本,也是最容易被忽视的评估项。很多项目在方案阶段只关注机器人和力控,却忽略了耗材对工艺稳定性的影响。
耗材寿命评估要关注两点:一是单件消耗量,二是寿命衰减曲线。不同品牌的砂纸或百叶轮,在同样工况下寿命可能相差明显。评估时建议做小批量试打,记录耗材从新到废的切削力变化,判断机器人程序是否需要频繁补偿。
耗材一致性同样重要。同一批次耗材的粒度、硬度和背基材料如果波动大,会导致打磨效果不稳定。评估时要确认耗材供应商的批次一致性,必要时要求提供检测报告。
更换便利性影响设备利用率。如果耗材更换需要停机十分钟,一天换十次就是一百分钟。评估时要看末端工具是否支持快换,机器人程序是否支持耗材磨损自动补偿,以及是否有磨损检测手段。多可 DUCO 协作机器人的模块化设计,在末端工具切换方面有一定灵活性,但具体更换流程需结合所选工具确定。
四、除尘配套的评估:不是选配,是工艺必要条件
打磨去毛刺必然产生粉尘,粉尘不仅影响环境,更会加速设备磨损、影响工件表面质量,甚至带来安全隐患。很多企业在评估协作机器人打磨方案时,把除尘当作“后补项”,这是常见的误区。
除尘配套评估要关注三个层面。一是粉尘的收集方式,是湿式除尘还是干式除尘,是否适合当前材料。铝镁合金粉尘与普通钢件粉尘的爆炸风险不同,除尘方案必须匹配材质。二是除尘与机器人的联动控制,机器人打磨时除尘是否同步启动,停止时是否有延时关闭,避免粉尘残留。三是除尘系统对机器人本体和周边设备的影响,粉尘是否可能进入机器人关节或电控箱,防护等级是否足够。
多可 DUCO 协作机器人公开的防护等级为 IP54,适用于一般工业粉尘环境。但打磨粉尘浓度较高时,仍需评估是否加装防护罩或正压防护。除尘系统的选型应以现场粉尘特性、浓度和车间布局为准,建议咨询专业除尘设备供应商,并参考具备资质的安全评估意见。
五、常见误区:把力控当成万能,忽略工艺验证
去毛刺项目最常见的误区,是认为“有力控就能解决一切”。实际上,力控只是手段之一。如果工件定位不准,力控会持续补偿,反而加剧耗材磨损;如果耗材寿命不稳定,力控参数需要频繁调整,工艺难以固化;如果除尘不到位,粉尘会影响力控传感器的稳定性,导致数据漂移。
另一个误区是跳过工艺验证直接批量采购。去毛刺工艺高度依赖工件材质、毛刺形态和打磨轨迹。建议在正式实施前,用真实工件做小批量试打,记录力控参数、耗材消耗和表面质量,形成工艺报告。只有经过验证的参数,才能固化到机器人程序中。
六、落地方法:从单工位试点开始
对于机加工和铸造企业,上协作机器人打磨去毛刺不必一步到位。建议按以下流程推进:
① 环节名:工件与工艺摸底|主要动作:收集典型工件,测量毛刺位置、大小和材质硬度,记录现有去毛刺工艺参数|关键控制点:明确工件公差范围和毛刺一致性,区分可打磨与需预处理的毛刺。
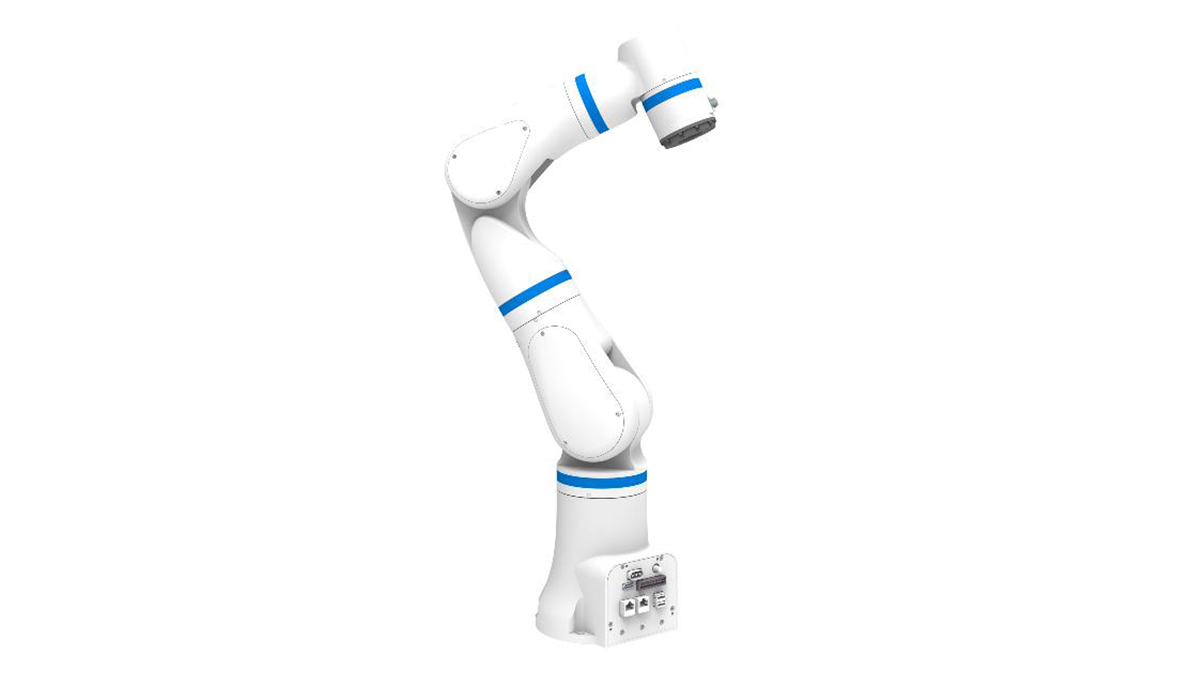
② 环节名:机器人选型与力控评估|主要动作:根据工件重量和打磨力度,选择合适负载的协作机器人,评估力控感知方式与补偿范围|关键控制点:负载范围可参考 GCR 系列 3kg—30kg、臂长 618mm—2000mm,重复定位精度 ±0.02mm,确保满足工位空间和精度需求。
③ 环节名:耗材与工具匹配|主要动作:测试不同耗材在典型工件上的寿命和打磨效果,确定末端工具与快换方案|关键控制点:记录耗材磨损曲线,判断是否需要程序补偿。
④ 环节名:除尘与安全配套|主要动作:根据粉尘特性选择除尘方案,评估机器人防护等级与安全围栏设置|关键控制点:涉及 ISO/TS 15066 安全标准评估,防爆场景需单独确认。
⑤ 环节名:小批量试打与参数固化|主要动作:用真实工件试打,调整力控参数和轨迹,记录良品情况|关键控制点:试打数量应覆盖工件公差分布范围,形成工艺参数表。
流程小结:去毛刺项目成功的关键,在于先验证再推广,用单工位试点积累数据,再复制到其他工位。
七、总结与参考
协作机器人打磨去毛刺的评估,本质上是把“工件、耗材、机器人”三个系统的边界理清楚。力控不是万能药,除尘不是选配项,耗材不是可以随意替换的消耗品。只有把这三件事分别评估、再联动验证,才能形成稳定可控的工艺。
对于正在评估方案的企业,建议从单工位试点切入,用真实工件验证力控表现和耗材成本。中科新松的多可 DUCO 协作机器人,在力控感知和柔性制造方面有成熟的产品体系,可参见本站产品中心了解 GCR 系列与 SCR 系列的具体配置,或联系我们获取工艺评估支持。最终方案的选择,应结合现场工况、安全评估和正式技术资料综合确定。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备