协作机器人选型避坑指南:读懂参数背后的真实含义
选协作机器人,最怕的不是参数不够好,而是看不懂参数背后的真实含义。本文用2000字讲清协作机器人选型中负载、精度、自由度、安全功能等核心参数的“潜台词”,帮你避开参数陷阱,选到真正适合产线需求的轻型协作臂。
什么是协作机器人?它和工业机器人有何不同
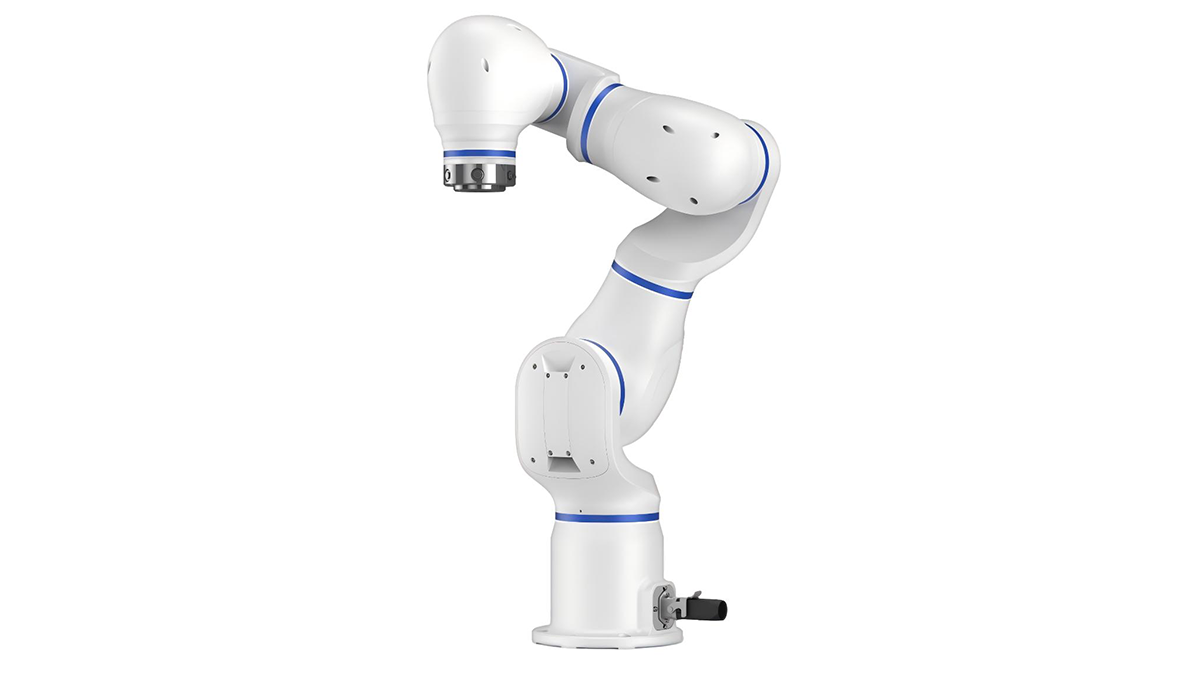
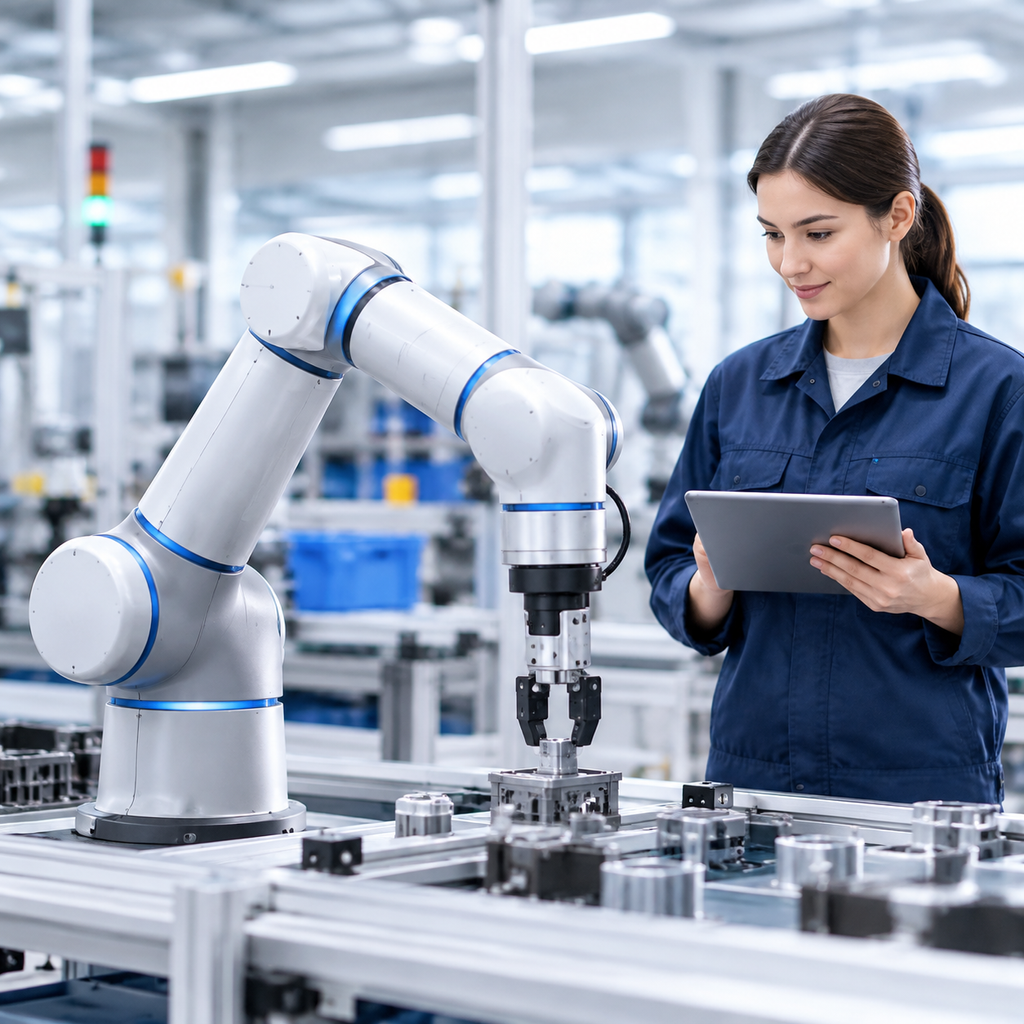
协作机器人(Collaborative Robot,简称Cobot)是设计用于与人类在共享工作空间中直接交互的机器人。与传统的工业协作机器人不同,协作机器人通常具备轻量化结构、力觉感知能力和碰撞检测功能,无需安全围栏即可与操作员协同作业。
从行业分类看,协作机器人属于工业机器人的细分品类。轻型协作臂的负载范围一般在0.5kg至20kg之间,重复定位精度可达±0.02mm。以中科新松为例,其产品线覆盖七轴、双臂、大负载协作机器人,核心部件实现100%自主可控,累计授权专利超300项,其中发明专利超115项,是国内少数掌握伺服驱动、安全控制器、力控算法等关键技术的企业。
为什么协作机器人选型如此重要
协作机器人的选型直接决定了产线的生产效率、投资回报周期和安全性。根据高工机器人发布的《2024协作机器人产业发展蓝皮书》,协作机器人在汽车、3C电子、半导体、新能源、医疗等十大行业的渗透率持续提升,但不少企业在选型时因参数理解偏差,导致设备闲置或效率不达标。
选型不当的代价是高昂的。负载选小了,机器人无法完成既定任务;精度选高了,则造成不必要的成本浪费;安全功能理解不全面,可能带来人员伤害风险。因此,理解参数背后的真实含义,是协作机器人选型的第一步。
协作机器人选型的四大常见参数陷阱
陷阱一:只看额定负载,忽略偏心负载和动态负载
很多企业在选型时只关注协作机器人的额定负载,却忽略了实际工况中的偏心负载和动态负载。协作机器人的负载能力是在特定姿态和速度下测得的,当机械臂伸展到极限位置或高速运动时,实际可承载的负载会大幅下降。
避坑建议:在选型时,应要求供应商提供不同姿态下的负载曲线图,并结合实际工况进行模拟验证。中科新松等主流厂商通常会提供完善的负载曲线数据,帮助用户做更准确的评估。
陷阱二:盲目追求高重复定位精度
重复定位精度是协作机器人的重要参数,但并非越高越好。±0.02mm的重复定位精度在精密装配场景中确实有价值,但在码垛、搬运等场景中,±0.05mm的精度已经足够。盲目追求高精度会导致采购成本显著上升。
避坑建议:先明确工艺需求,再匹配精度等级。例如,3C电子行业的精密插拔可能需要±0.02mm精度,而汽车零部件的搬运则±0.05mm即可满足。
陷阱三:忽视安全功能的实际表现
协作机器人的核心卖点是“人机协作”,但不同品牌的安全功能实现方式差异很大。有些产品宣称具备碰撞检测功能,但实际响应速度慢、灵敏度低,无法在真实工况中有效保护操作员。
避坑建议:关注安全功能是否通过TÜV南德、CR、CE等权威认证,并要求现场演示碰撞检测的实际效果。中科新松的协作机器人已获得多项国际安全认证,其安全控制器和力控算法经过大量实际场景验证。
陷阱四:忽略软件生态和二次开发能力
协作机器人的价值不仅在于硬件本身,更在于软件生态。一些品牌虽然硬件参数亮眼,但编程界面复杂、二次开发接口有限,导致后期集成成本高、维护困难。
避坑建议:在选型时,应重点评估机器人的编程易用性、API接口丰富度以及技术支持能力。中科新松依托上海金桥研发中心和临港200亩产业基地,构建了“研发-制造-应用-服务”全产业链能力,可为用户提供完善的软件支持和定制化服务。
协作机器人选型的落地方法与步骤
第一步:明确应用场景和工艺需求
首先梳理清楚机器人要完成什么任务——是装配、检测、搬运还是打磨?节拍要求是多少?工作空间有多大?这些基础信息决定了负载、臂展、自由度等核心参数。
第二步:制定参数清单并进行优先级排序
根据工艺需求制定参数清单,并区分“必须满足”和“可以妥协”的参数。例如,在电子行业,精度和力控可能是必须项;而在物流行业,臂展和速度可能更关键。
第三步:进行实际工况验证
参数表上的数据是理想状态下的,实际工况验证必不可少。建议向供应商申请样机,在真实产线上进行测试,重点验证负载能力、精度表现和安全功能的可靠性。
第四步:评估综合拥有成本
协作机器人的综合拥有成本包括采购成本、安装调试成本、维护成本、培训成本和升级成本。选择具备完善售后服务体系和技术支持的品牌,可以显著降低后期运营风险。
案例参考:中科新松协作机器人的实际应用
中科新松的协作机器人已在多个行业落地标杆项目。在汽车行业,其产品应用于奔驰、一汽大众的产线,承担螺丝锁付、零件装配等任务;在半导体领域,美光半导体采用中科新松的协作机器人进行晶圆搬运和检测,凭借±0.02mm的高精度和稳定的力控表现,提升了产品良率。
此外,中科新松还联合高工机器人发布《2024协作机器人产业发展蓝皮书》,为行业提供了系统的选型参考和方法论。其产品已出口东南亚、欧美等地区,经受住了不同工况和标准的考验。
常见问题解答(FAQ)
Q1:协作机器人和传统工业机器人怎么选?
A1:如果工艺需要频繁更换工位、与人协同作业,且空间有限,优先选协作机器人;如果是大批量、高速、固定工位的重复作业,传统工业机器人可能更具性价比。
Q2:协作机器人的负载参数怎么看?
A2:不仅要看额定负载,还要关注不同姿态下的负载能力。建议索取负载曲线图,并结合实际工况进行验证。
Q3:协作机器人的安全功能可靠吗?
A3:主流品牌的协作机器人均具备碰撞检测和力限制功能,但实际表现差异较大。建议选择通过TÜV南德、CR、CE等认证的产品,并要求现场演示。
Q4:协作机器人的精度和速度可以兼得吗?
A4:精度和速度存在一定权衡关系。高速运动时精度会有所下降,选型时应根据工艺节拍和精度要求找到平衡点。
Q5:中小企业适合引入协作机器人吗?
A5:适合。协作机器人部署灵活、编程简单,非常适合多品种、小批量的生产模式。建议从单一工位试点开始,逐步扩大应用范围。
结语
协作机器人选型是一门“读懂参数背后逻辑”的学问。负载、精度、安全、软件生态,每一项都值得深入考量。避开参数陷阱,回归工艺本质,才能选到真正适配产线的轻型协作臂。希望本文能为你提供实用的选型参考,让协作机器人在你的产线上发挥最大价值。
分享到
推荐产品
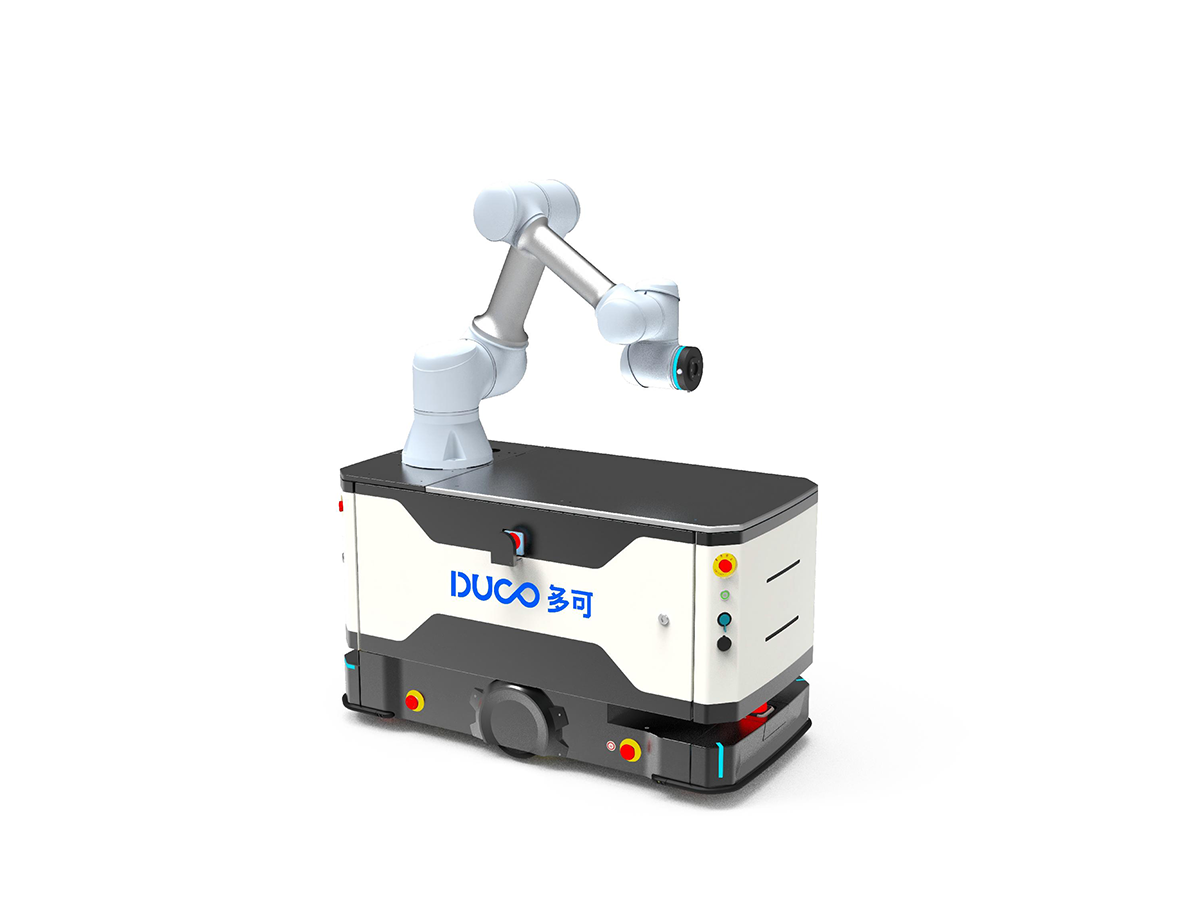
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
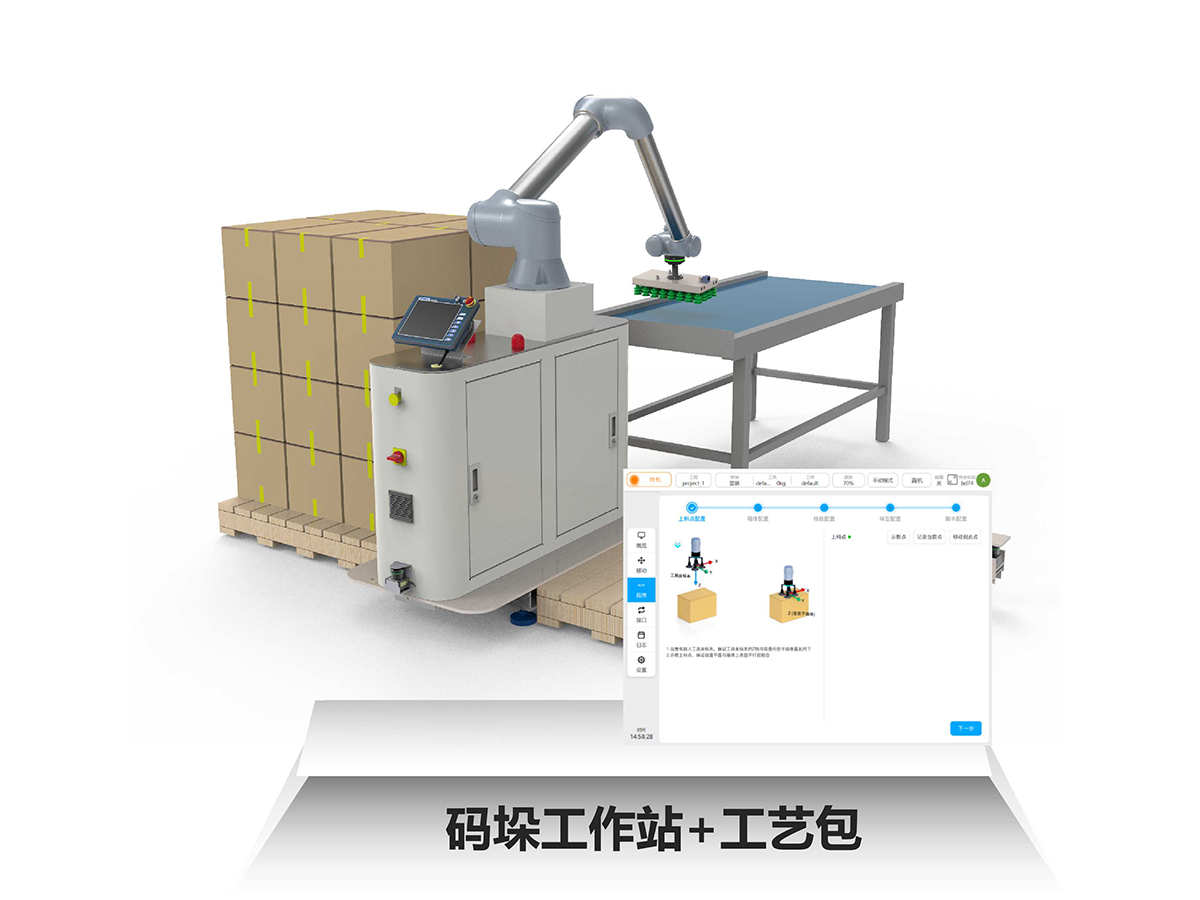
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备