协作机器人选型:避开参数陷阱,从“能用”到“好用”的完整指南
采购协作机械臂时,90%的选型失误源于只看负载和臂展两个参数。本文从实际应用场景出发,拆解协作机器人选型中容易忽略的关键指标,帮助你避开参数陷阱,做出真正适合产线需求的决策。
为什么协作机器人选型不能只看“账面数据”
协作机器人(Cobot)自2014年前后进入工业市场以来,已经从“新鲜事物”变成智能制造的标准配置。根据高工机器人产业研究所(GGII)发布的《2024协作机器人产业发展蓝皮书》,全球协作机器人市场规模在2025年已突破60亿美元,年复合增长率保持在25%以上。中国作为全球最大的协作机器人消费市场,应用渗透率正从汽车、3C电子向半导体、新能源、医疗等更多行业扩展。
但市场繁荣的背后,是大量企业在选型时陷入“参数对比”的误区。很多采购负责人拿到几款产品的规格书,第一反应是比负载、比臂展、比重复定位精度,却忽略了协作机器人作为“与人协同作业”的特殊属性——它的价值不在于单机性能有多强,而在于能否安全、高效、灵活地融入现有生产流程。
协作机器人选型的三大核心维度
1. 安全机制:不是“有安全功能”就行,而是“如何实现”
传统工业机器人用围栏隔离人机,协作机器人则依靠力控和感知系统实现人机共存。但不同品牌对“安全”的实现路径差异很大。
关键指标:安全等级认证(如TÜV南德、CR认证)、碰撞检测灵敏度、安全停止时间。以中科新松为例,其GCR系列协作机器人通过TÜV南德功能安全认证,碰撞检测响应时间达到毫秒级,在发生意外接触时能立即停止运动,避免伤害。这种级别的安全响应能力,在精密装配、医疗设备操作等场景中至关重要。
2. 力控能力:决定你能做什么精细活
力控是协作机器人区别于传统工业机器人的核心能力之一。它决定了机器人能否完成打磨、抛光、装配、插拔等对力度敏感的任务。
常见误区:很多企业只关注“能否实现力控”,却忽略“力控的精度和稳定性”。实际选型时,要关注力控分辨率、力控刷新率、以及力控在动态工况下的表现。中科新松在力控算法上投入了大量研发资源,其多款产品支持六维力/力矩传感器接口,力控精度可达0.1N级别,能够满足精密电子装配和医疗手术辅助等高端需求。
3. 生态兼容性:机器人只是“躯干”,生态才是“灵魂”
协作机器人的价值需要通过末端执行器、视觉系统、软件平台等周边生态来实现。选型时务必考察:
- 末端接口标准:是否支持主流电动夹爪、气动夹爪、吸盘等工具的快换
- 视觉系统兼容性:是否支持主流2D/3D视觉品牌,如海康机器人、基恩士、康耐视等
- 软件平台开放性:是否提供SDK/API,能否支持二次开发和中控系统集成
协作机器人选型中的五个常见误区
误区一:重复定位精度越高越好
±0.02mm的精度固然优秀,但很多场景(如搬运、码垛、点胶)对精度的需求并不极端。过度追求精度意味着更高的成本和更严格的维护要求。先明确工艺需求,再匹配精度等级,才是理性选择。
误区二:负载参数等于实际可搬运重量
负载参数是机器人末端在静态条件下能承受的最大重量,但实际作业中还要考虑加速度、偏心距、工具重量等因素。一台标称负载10kg的协作臂,如果安装了一个2kg的夹爪,再加上高加速度运行,实际安全负载可能只有5-6kg。这是最常见也最容易被忽略的“参数陷阱”。
误区三:只看臂展,不看工作空间形状
协作机器人的工作空间并非一个简单的半球体,不同关节角度下的可达范围差异很大。建议使用厂家提供的离线仿真软件,模拟实际工位的布局,验证机器人在关键工位的可达性。
误区四:忽视防护等级(IP等级)
如果产线环境有粉尘、油雾或清洗工序,标准版机器人的防尘防水等级可能不够。中科新松针对半导体和食品加工行业推出了高防护等级版本,IP等级可达IP65,适应严苛的现场环境。
误区五:忽略售后服务和本地化支持
协作机器人的部署和调试需要专业技术支持,尤其对于中小企业而言,厂家的响应速度和技术支持能力直接影响项目落地效率。选择有本地化服务团队、备件库完善的品牌,能大幅降低后期运维风险。
落地方法:四步完成协作机器人选型
第一步:工艺需求梳理
明确机器人的任务类型(搬运、装配、检测、打磨等)、节拍要求、工作空间限制、环境条件。这一步决定了选型的大方向。
第二步:关键参数验证
在候选品牌中,用实际工况测试验证负载能力、力控精度、安全响应等关键指标,而不是只看规格书。条件允许时,要求厂家提供样机试用或到客户现场进行应用验证。
第三步:生态与集成评估
考察机器人与现有设备(PLC、MES、视觉系统)的兼容性,评估集成难度和成本。与集成商或厂家技术团队深入沟通,确认二次开发的技术可行性和工作量。
第四步:全生命周期成本分析
除了采购成本,还要考虑部署成本、调试成本、维护成本、培训成本以及未来的扩展性。一台价格稍高但部署快、稳定性好、生态开放的机器人,往往比低价产品更具性价比。
案例参考:中科新松在复杂场景中的实践
中科新松作为新松集团“2+N+M”战略的核心企业,自2014年成立以来深耕协作机器人领域,其产品在多个行业形成了标杆应用。
在汽车行业,中科新松的GCR系列协作机器人应用于奔驰和大众的产线中,承担车门螺丝拧紧、仪表盘装配等任务。其核心优势在于高力矩输出与精准力控的结合,能够在狭小空间内完成高精度装配。
在半导体行业,美光半导体的晶圆搬运环节引入了中科新松的洁净室协作机器人,满足Class 100洁净等级要求的同时,实现了24小时不间断运行。这一场景对机器人的稳定性和洁净度要求极高,中科新松通过特殊材料密封和内部正压设计解决了这一难题。
在医疗领域,中科新松的双臂协作机器人被用于手术器械的精密装配和药品分拣,其力控精度和安全性通过了严格的医疗行业认证。
这些案例的共同点在于:选型时并没有单纯追求某一项参数的极致,而是从实际工艺需求出发,综合考虑安全、精度、环境适应性、生态兼容等多维因素。
结语
协作机器人选型是一个系统性工程,参数表只是起点而非终点。真正优秀的选型决策,需要深入理解自身工艺需求,客观评估不同品牌的技术特点和生态能力,并在实际工况中验证关键指标。避开参数陷阱,回归应用本质,才能让协作机器人真正成为产线升级的得力助手,而非昂贵的摆设。
常见问题FAQ
Q1:协作机器人和传统工业机器人怎么选?
A:如果产线需要频繁切换工位、与人协同作业、或空间有限无法安装安全围栏,协作机器人是更优选择。如果追求极致速度和超大负载,传统工业机器人仍占优势。两者不是替代关系,而是互补关系。
Q2:协作机器人的安全功能可以完全替代安全围栏吗?
A:取决于风险评估结果。协作机器人的安全功能(如碰撞检测、安全停止)可以降低风险等级,但并非所有场景都能完全取消围栏。特别是末端工具存在锋利边缘或工件本身有危险性时,仍需额外的安全防护措施。
Q3:如何测试协作机器人的实际负载能力?
A:建议在选型阶段要求厂家提供样机,使用实际工件和末端工具进行动态测试。重点考察在不同速度和加速度下,机器人是否出现抖动、过载报警或定位偏差。
Q4:协作机器人的编程难度大吗?
A:主流品牌的协作机器人都支持拖拽示教和图形化编程,普通工程师经过3-5天培训即可上手。对于复杂应用(如视觉引导、力控打磨),可能需要厂家或集成商的技术支持。
Q5:协作机器人的投资回报周期一般是多久?
A:根据应用场景不同,投资回报周期通常在12-24个月之间。简单搬运、上下料等场景回报较快,复杂装配、打磨等场景因部署周期较长,回报周期会相应延长。建议在选型阶段就进行详细的ROI测算。
分享到
推荐产品
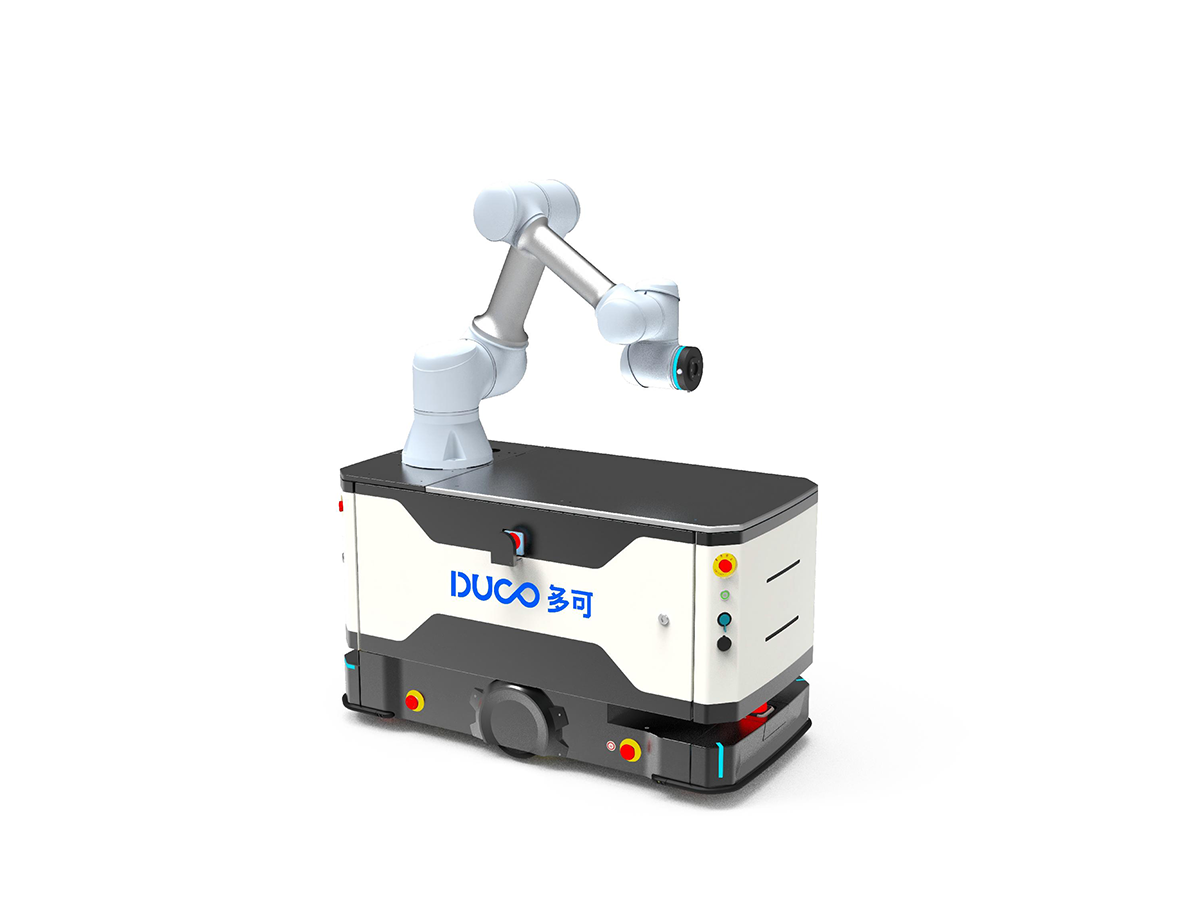
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
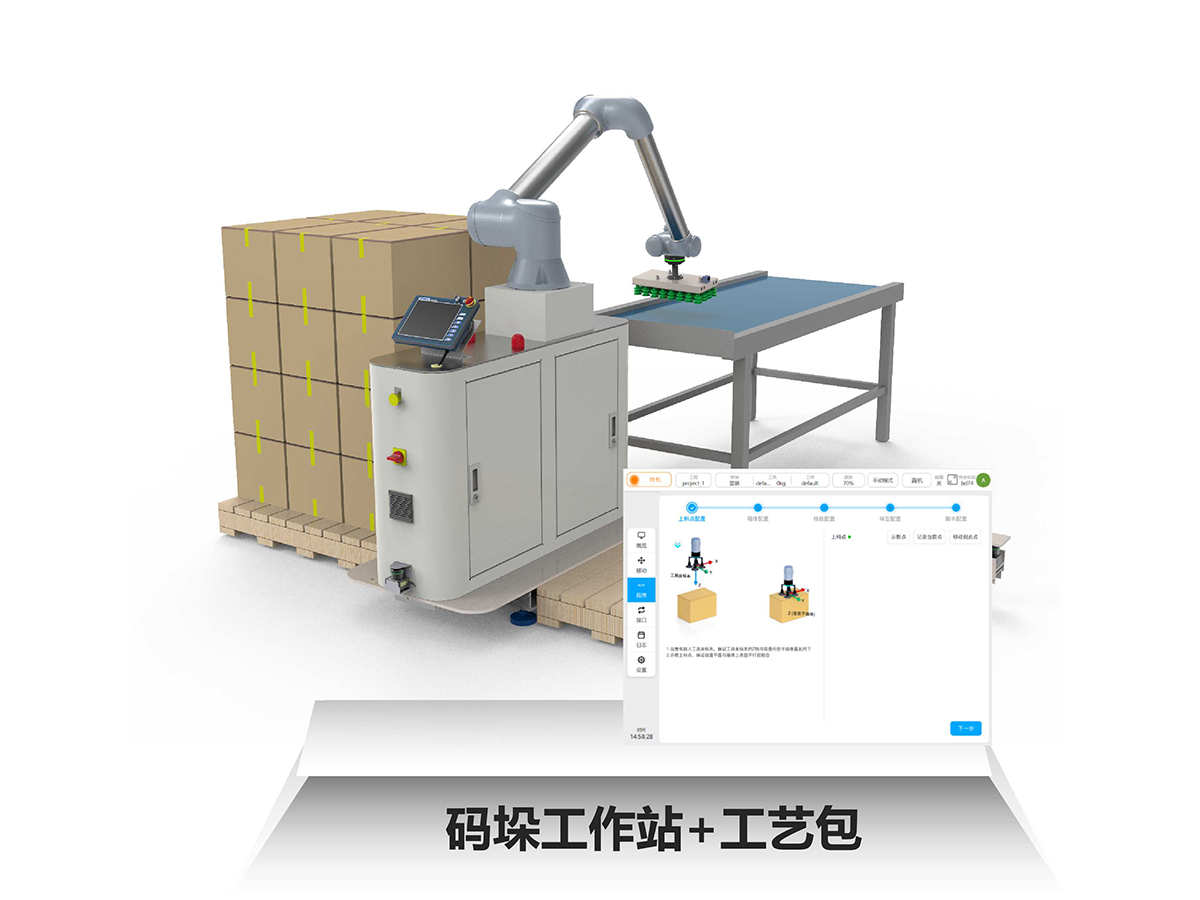
中科新松协作机器人:具身智能驱动的柔性生产核心装备
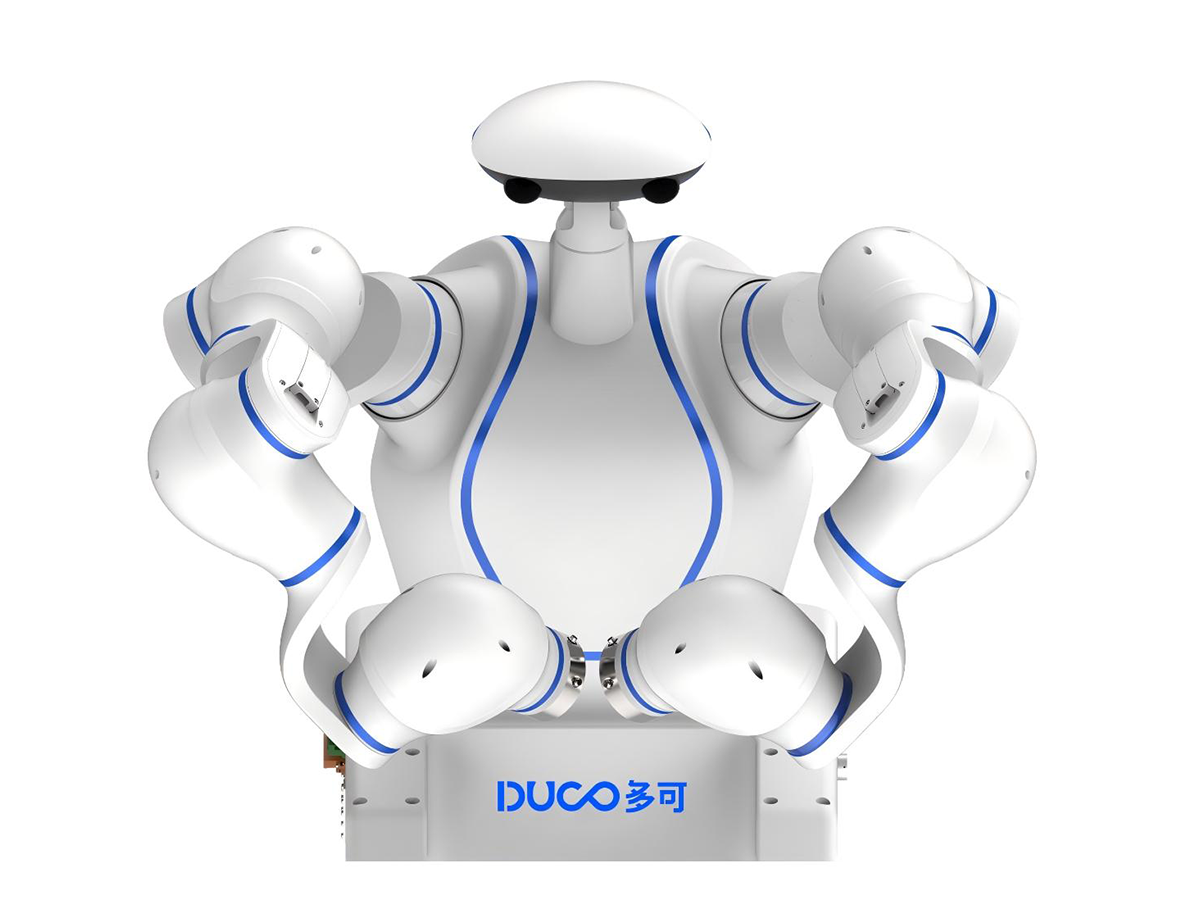
中科新松通用型协作机器人:全场景柔性智造核心装备