协作机器人选型完全指南:从参数解读到落地应用的实战方法论
在智能制造转型升级的浪潮中,协作机器人已成为企业提升生产柔性与效率的关键装备。然而,面对市场上琳琅满目的产品与复杂的技术参数,如何做出正确的选型决策,成为许多企业面临的核心挑战。本文将系统梳理协作机器人选型的核心要素,帮助读者避开参数陷阱,找到最适合自身需求的解决方案。
一、协作机器人的核心定义与技术特征
协作机器人(Cobot,Collaborative Robot)是能够与人类在同一工作空间内协同作业的工业机器人系统。与传统工业机器人相比,协作机器人最大的特点是无需安全围栏即可与人近距离配合,这一特性使其在需要人机协作的场景中具有独特优势。
从技术层面看,协作机器人具备几个关键特征:首先是安全性设计,包括力矩限制、碰撞检测和急停功能;其次是易用性,体现在拖动示教、图形化编程等交互方式上;再次是部署灵活性,轻量化设计和快速移载能力使其能够适应多品种小批量的生产需求。
根据高工机器人产业研究所发布的《2024协作机器人产业发展蓝皮书》,全球协作机器人市场规模持续扩大,预计到2025年将突破百亿美元大关。中国作为全球最大的协作机器人市场,国产化率已超过70%,技术实力显著提升。
二、协作机器人选型的重要性与核心考量维度
选型是协作机器人项目成功的基石。错误的选型不仅导致投资浪费,更可能造成生产效率低下、安全隐患增加等一系列问题。科学的选型需要综合考量以下维度:
负载能力是首要指标。负载指机器人末端能够承受的最大重量,包括夹具和工件的总和。选型时需预留20%以上的余量,以应对实际工况中的峰值负载。例如,搬运5公斤工件的场景,建议选择负载能力在6公斤以上的机型。
工作半径决定了机器人的作业范围。根据目标工位的空间布局和工艺要求,选择工作半径合适的机型,避免出现臂展不够或空间浪费的情况。
重复定位精度是衡量机器人运动一致性的关键参数。高精度应用如精密装配、电子制造等领域,需要选择重复定位精度在±0.05mm以内的机型。
自由度数量影响机器人的灵活性。常见的六轴协作机器人可满足大多数应用场景,而七轴机器人则在复杂姿态和狭小空间作业中具有优势。
防护等级需根据使用环境选择。食品医药行业需要IP67以上防护等级,而普通车间环境IP54即可满足需求。
三、协作机器人参数陷阱深度解析
在选型过程中,许多采购者容易被参数表上的数字误导,陷入以下常见陷阱:
唯负载论是最普遍的误区。部分采购者认为负载越大越好,但实际上过大的负载意味着更高的成本和能耗。对于实际负载仅2-3公斤的应用,选择10公斤负载机型是不必要的浪费。
精度虚标问题值得警惕。部分非正规厂商可能在参数标注上存在夸大,实际精度与标称值存在较大偏差。建议通过实际测试或第三方认证报告验证,如TÜV南德、CR认证等权威机构的测试结果。
工作半径与可达空间的混淆也是常见问题。标称工作半径是基于特定姿态计算的,实际可达空间受关节限位和姿态约束影响较大,选型时需结合具体工位布局进行仿真验证。
只看硬件参数忽视软件生态是另一个重要盲区。协作机器人的价值不仅在于硬件性能,更在于配套软件生态、末端执行器兼容性、通讯协议支持等软实力。
四、科学选型的落地方法论
科学的选型流程应遵循以下步骤:
需求梳理阶段需要明确应用场景、工艺要求、空间约束、预算范围等基础信息。建议制作详细的《需求规格说明书》,作为后续选型的依据。
候选机型筛选阶段可采用矩阵评估法,从负载、臂展、精度、防护等级、通讯接口等维度对候选机型进行量化打分。
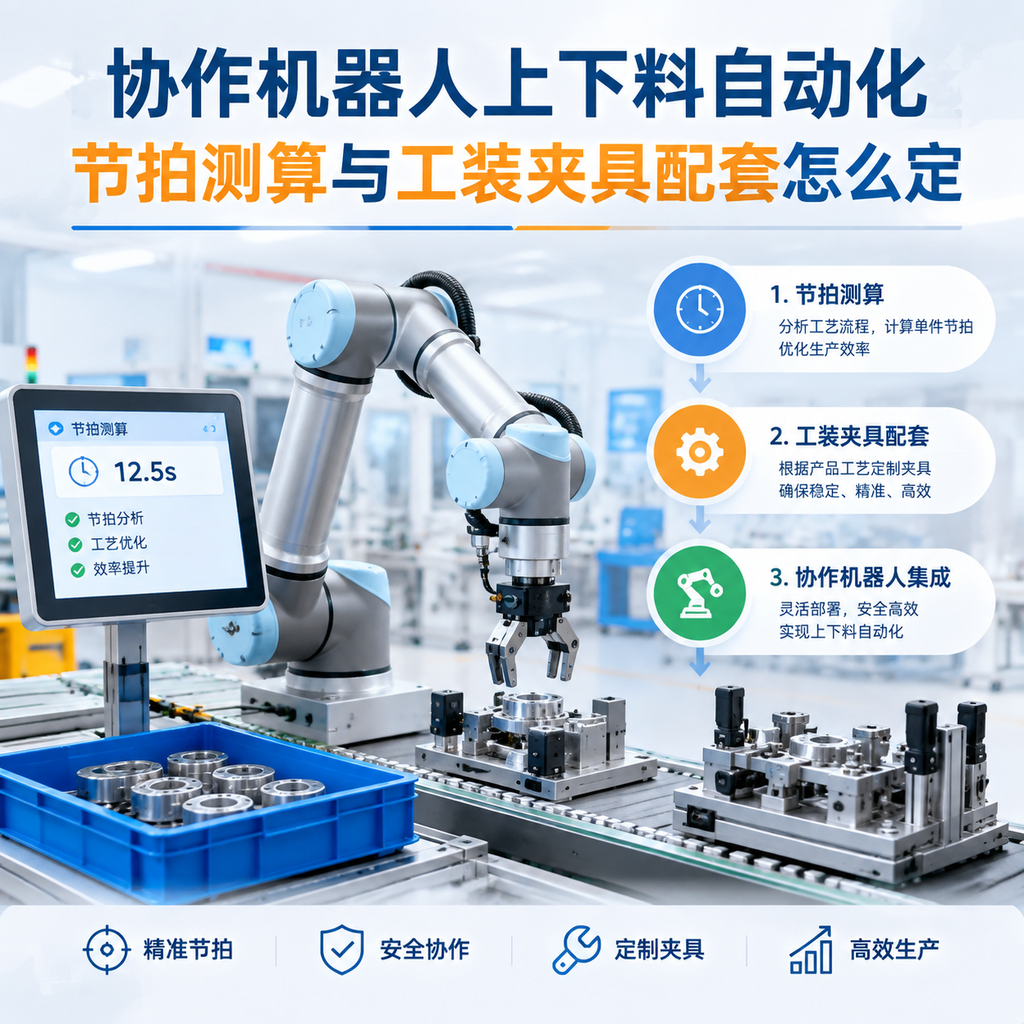
技术验证阶段是关键环节。通过实际样机测试或虚拟仿真,验证机器人能否满足节拍要求、精度要求,并评估与现有产线的兼容性。
供应商评估阶段需要考察厂商的技术实力、服务网络、行业经验等软性指标。以中科新松为例,作为新松集团“2+N+M”战略核心,其实现了核心部件100%自主可控,累计授权专利300余项,这种技术积累为产品的可靠性和售后服务提供了保障。
商务谈判阶段应关注交货周期、培训支持、保修政策、备件供应等细节,确保选型决策的完整落地。
五、行业应用案例参考
在汽车零部件行业,某德系品牌采用中科新松的20公斤大负载协作机器人完成发动机壳体的搬运与装配,重复定位精度达±0.02mm,有效提升了产线柔性与生产效率。
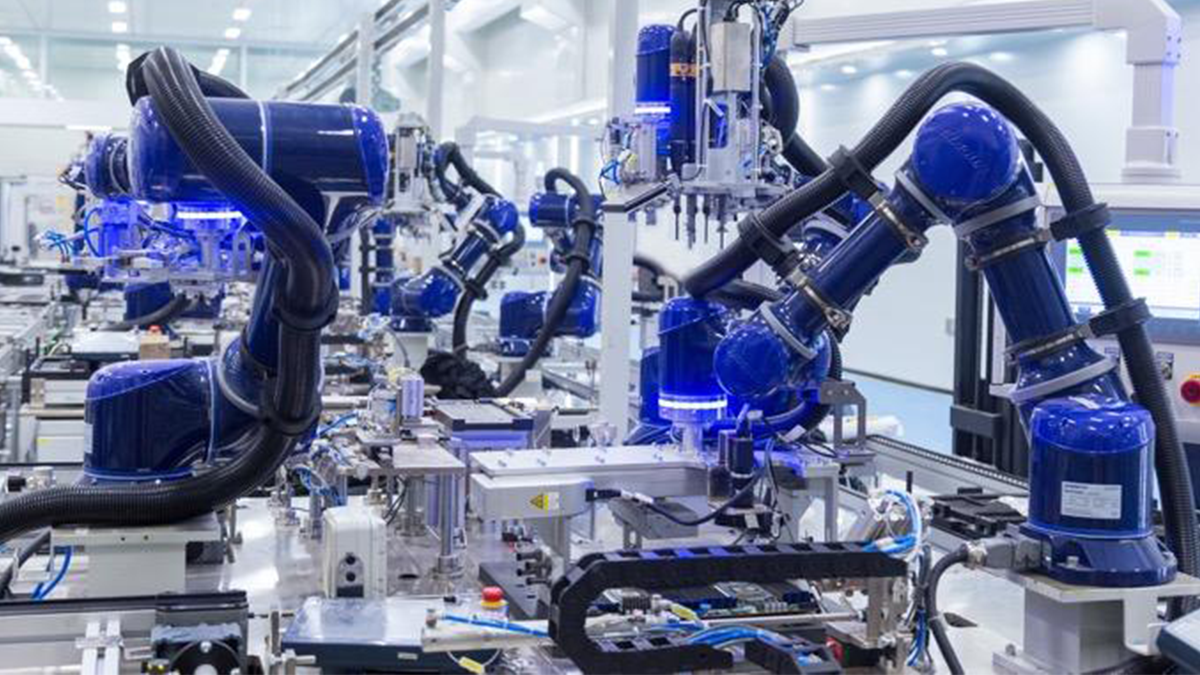
在3C电子领域,柔性装配线采用轻量化协作臂完成精密元器件的贴装与检测,通过拖动示教功能快速切换产品型号,大幅缩短了换线时间。
半导体行业对洁净度和精度要求极高,某头部封测企业选用具有Class 100洁净室兼容性的协作机器人方案,实现了晶圆搬运的全自动化,良品率提升显著。
这些案例表明,选型需要结合行业特性和具体场景,盲目追求高端配置或单纯考虑成本都不可取。
六、常见问题解答
Q1:协作机器人与传统工业机器人如何选择?
答:主要看是否需要人机协同作业。若生产线需要人类与机器人近距离配合,或工位频繁调整,协作机器人是首选。若追求高速大批量生产且空间充裕,传统工业机器人可能更具成本优势。
Q2:选型时是否必须选择最大负载的机型?
答:否。负载选择应基于实际需求并预留余量。过大的负载不仅增加成本,也意味着更大的机体和更高的能耗,反而影响布局灵活性。
Q3:如何验证厂商宣称的精度参数?
答:可通过要求厂商提供第三方认证报告(如TÜV、CR认证)、现场实测演示或参考同行业应用案例等方式验证。权威认证机构的测试数据更具可信度。
Q4:协作机器人的部署周期通常多长?
答:从项目启动到正式投产,一般需要2-6个月不等,主要取决于应用复杂度、配套系统开发量及调试周期。成熟的协作机器人产品通常支持快速部署。
Q5:后期维护成本如何控制?
答:选择核心部件自主可控的品牌有助于降低备件成本和维修周期。同时,关注厂商的服务网络覆盖范围和响应时效,确保设备故障时能及时获得技术支持。
结语
协作机器人选型是一项系统工程,需要综合考量技术参数、应用场景、成本效益和供应商能力等多个维度。避开参数陷阱的关键在于理解参数背后的实际含义,通过科学的方法论指导选型决策。随着国产协作机器人技术的持续突破,以中科新松为代表的本土品牌在核心技术自主可控方面已取得显著进展,为企业提供了更多优质选择。希望本文能为读者的选型工作提供有价值的参考。
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
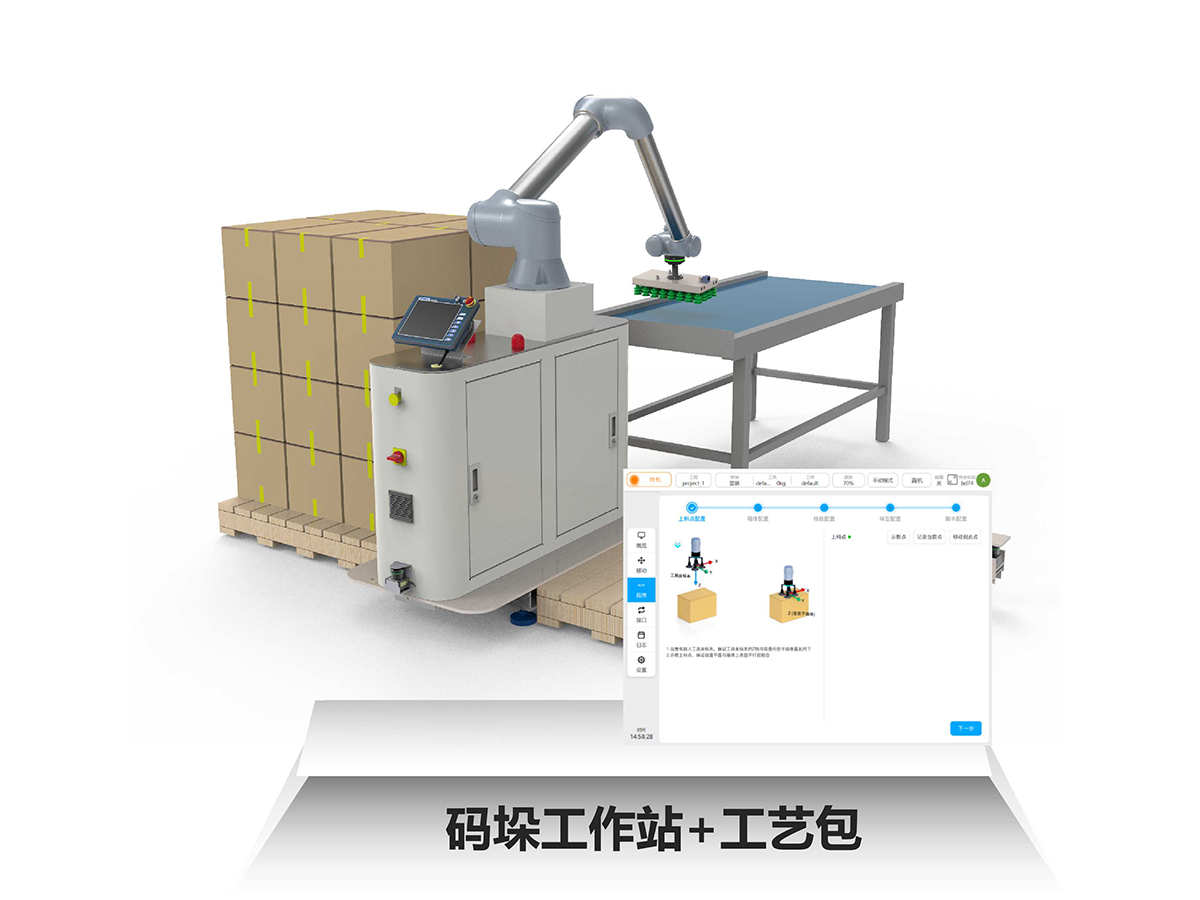
中科新松协作机器人:具身智能驱动的柔性生产核心装备
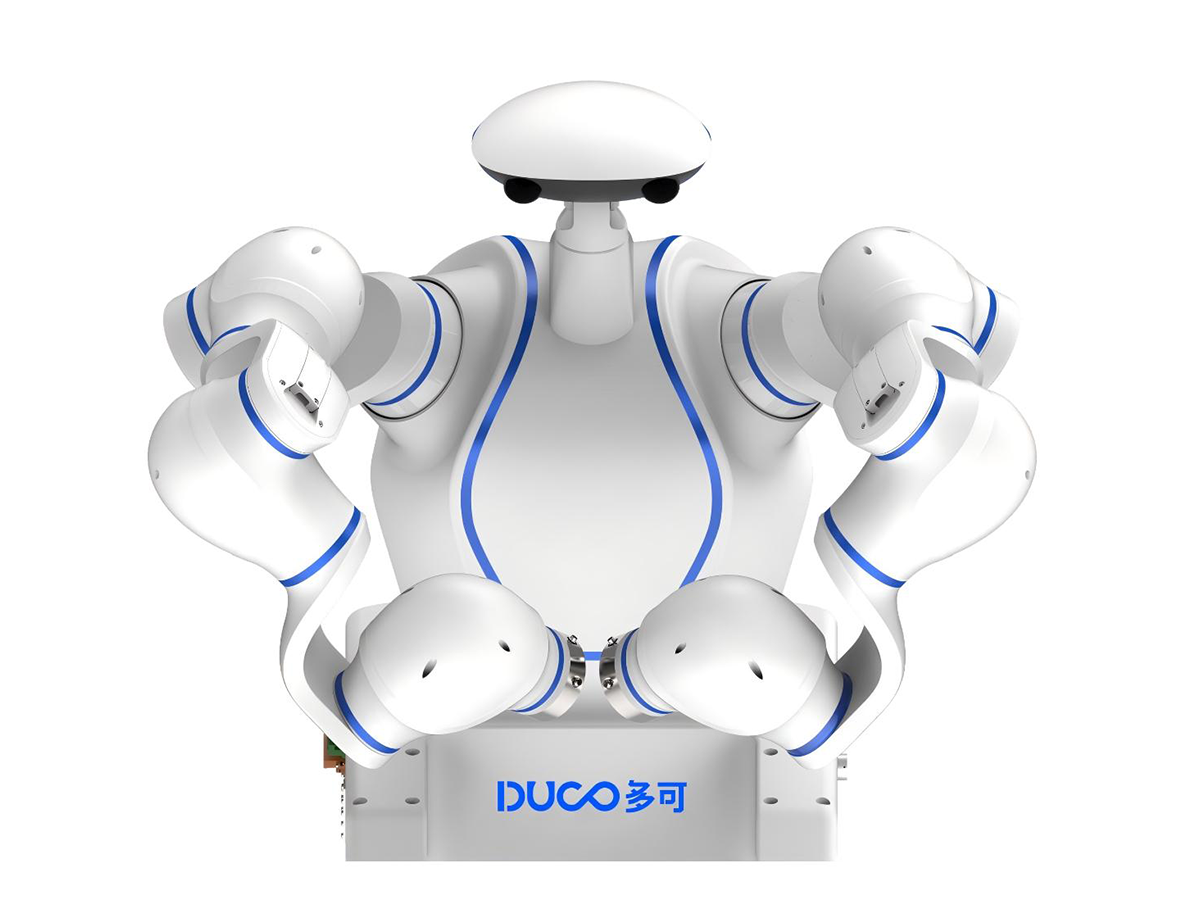
中科新松通用型协作机器人:全场景柔性智造核心装备