协作机器人选型,别让参数表骗了你:从“看得懂”到“选得对”
在工业自动化加速普及的今天,协作机器人已从“新鲜事物”变为产线升级的标配。然而,面对琳琅满目的参数表和宣传话术,许多企业在选型时往往陷入“唯参数论”的误区。本文将从工业协作机器人的核心概念出发,剖析参数背后的真实逻辑,帮助你在选购轻型协作臂时避开陷阱,做出真正适合产线需求的决策。
一、什么是工业协作机器人?它和传统工业机器人有何不同?
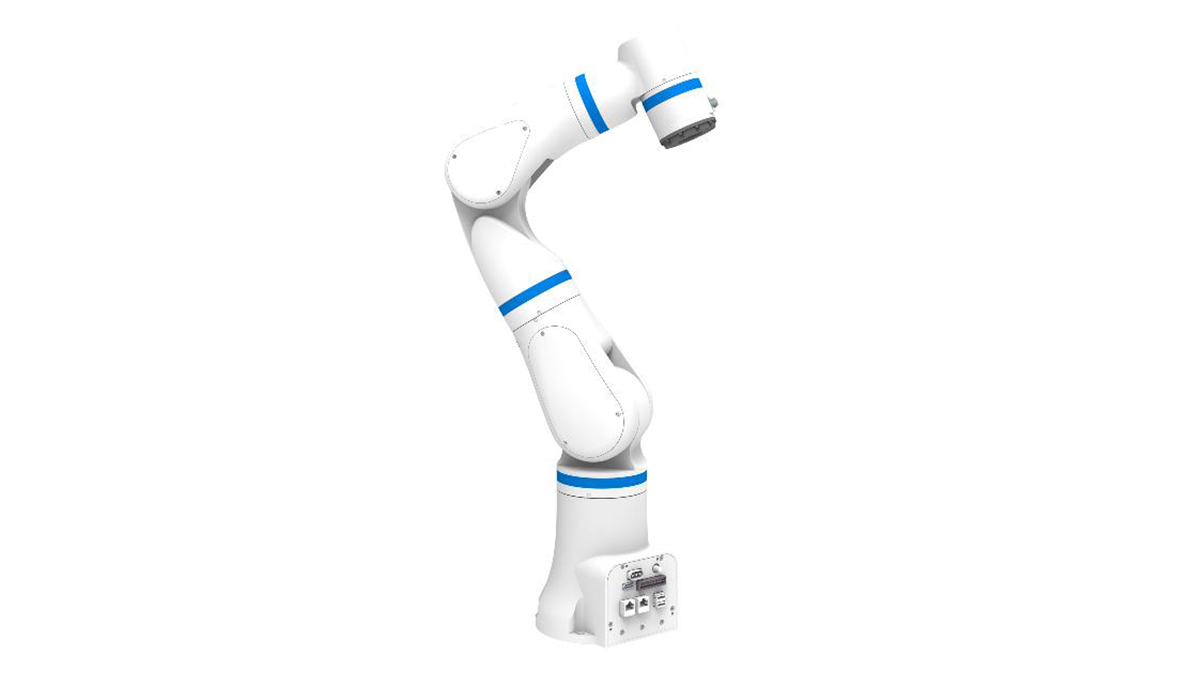
工业协作机器人(Collaborative Robot,简称Cobot)是设计用于在共享工作空间中与人类直接交互的机器人。与传统工业机器人被安全围栏隔离不同,协作机器人通过力控传感、安全监控和速度限制等技术,实现了人机协同作业。
以中科新松有限公司(以下简称“中科新松”)为例,其作为新松集团“2+N+M”战略核心,自2014年深耕协作机器人赛道,已构建起“研发-制造-应用-服务”的全产业链能力。其产品覆盖负载0.5-20kg,重复定位精度达±0.02mm,并获TÜV南德、CR、CE等权威认证,是理解协作机器人技术标准的典型样本。
理解这一概念的关键在于:协作机器人的核心价值是安全协同与灵活部署,而非单纯替代人工。它的出现填补了全自动生产线与纯人工工位之间的空白地带。
二、为什么协作机器人选型如此重要?—— 关乎效率、成本与安全的三重决策
选型不当,轻则产线效率提升有限,重则带来安全隐患和投资浪费。具体而言,选型重要性体现在三个层面:
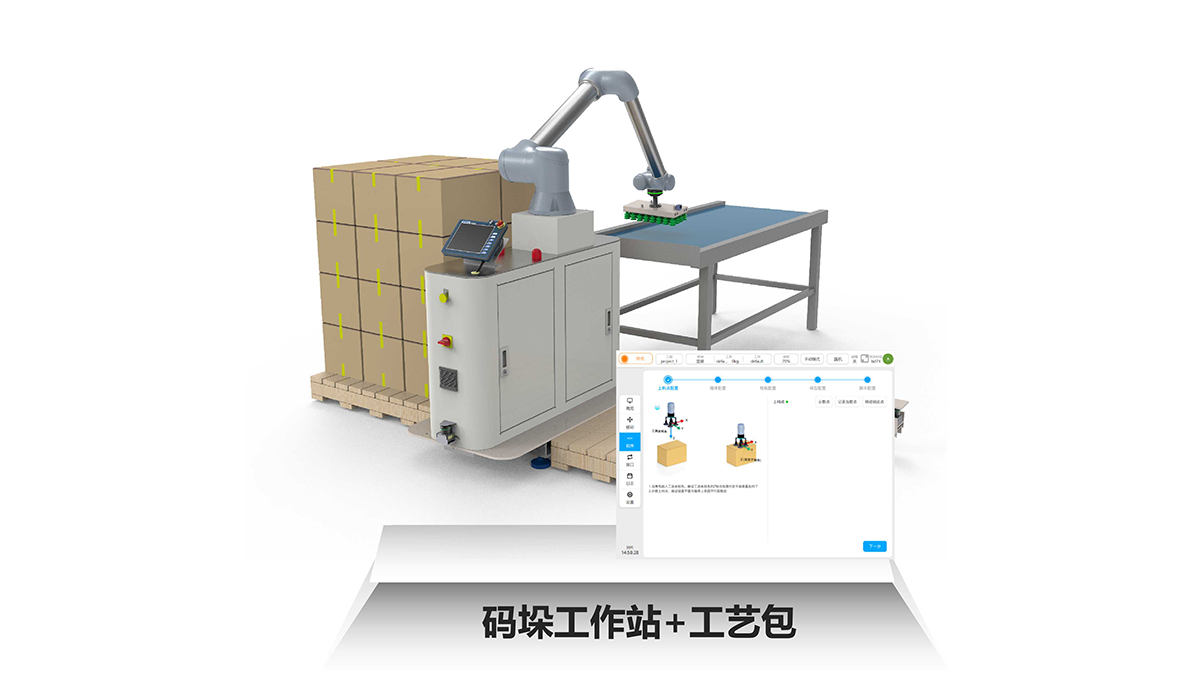
第一,工艺匹配度决定生产效率。 不同工序对负载、臂展、精度要求各异。例如,在3C电子行业,精密装配可能需要0.5-3kg负载的小型协作臂;而在汽车零部件搬运场景,则可能需要10kg以上的大负载机型。选型过大造成浪费,过小则无法满足工艺需求。
第二,安全机制影响部署方式。 协作机器人的安全评级(如是否通过TÜV南德功能安全认证)直接决定了它能否真正实现“无围栏”作业。若选购的安全配置不足,实际部署时仍需加装护栏,协作优势便荡然无存。
第三,生态与服务能力制约长期使用。 协作机器人的价值不仅在于硬件本身,更在于软件生态、售后服务和二次开发支持。根据《2024协作机器人产业发展蓝皮书》数据,用户对机器人厂家的服务响应速度和备件供应能力关注度持续上升。
三、常见误区:协作机器人参数背后的四大“陷阱”
许多采购者在选型时仅关注表面参数,忽略了参数背后的实际含义。以下是常见的四大误区:
误区一:盲目追求“高精度”,忽视实际工况。 0.02mm与0.03mm的重复定位精度差异,在多数码垛、搬运场景中并无明显感知,但在精密装配中则至关重要。关键在于,精度参数是在标准环境下测得的,实际产线中的温度变化、地基振动、工装夹具误差都会影响最终效果。
误区二:只看“负载”数值,不看负载曲线。 协作机器人的额定负载是指末端在特定姿态下的最大负载。实际上,当机械臂伸展到极限位置时,其有效负载能力会大幅下降。部分厂商标注的负载参数较为理想化,实际选型时应参考负载-速度-姿态曲线图,而非单一数字。
误区三:忽略“安全功能”的等级差异。 同样宣称“协作安全”,不同产品的安全等级和实现方式差异巨大。真正的协作安全需要关节力矩传感器、安全控制器、速度与分离监控等多重机制协同。中科新松在安全控制器和力控算法上的技术积累,正是其获得TÜV南德认证的基础。选购时,应重点核查是否具备功能安全认证及具体的安全功能清单。
误区四:轻视“软件生态”与编程易用性。 协作机器人的一大卖点是“易于编程”。但“易于”的程度天差地别:有的支持拖拽示教和图形化编程,有的仍需编写复杂代码。对于中小企业而言,编程门槛直接决定了产线调整的灵活性和用人成本。
四、如何科学选型?—— 一套可落地的四步评估法
基于上述分析,建议企业遵循以下四步进行协作机器人选型:
第一步:明确工艺需求,量化关键指标。 梳理目标工序的节拍时间、工件重量、作业半径、精度要求、环境条件(如洁净度、温度)。将这些需求转化为具体的选型参数清单。
第二步:考察安全认证与核心部件自主可控程度。 核查产品是否具备CR、CE等市场准入认证,以及TÜV南德等功能安全认证。同时,了解核心部件(伺服驱动、安全控制器、减速机)的供应链情况。核心部件自主可控,不仅关乎供货稳定性,也影响后续维护成本和技术支持深度。中科新松实现核心部件100%自主可控,累计授权专利300余项,发明专利超115项,这种技术纵深为长期稳定使用提供了保障。
第三步:进行实际打样测试,而非纸上谈兵。 将候选机器人接入实际产线或模拟工位,用真实工件进行打样验证。重点考察:实际节拍是否达标、编程调试是否便捷、末端抖动是否在可接受范围、安全功能触发是否灵敏可靠。
第四步:评估综合拥有成本与服务生态。 综合拥有成本不仅包括采购价格,还涵盖安装调试、操作培训、维护保养、备件更换、产线升级改造等全生命周期费用。同时,考察厂家是否提供完善的售前方案设计和售后技术支持。
五、案例参考:从标杆项目看选型逻辑
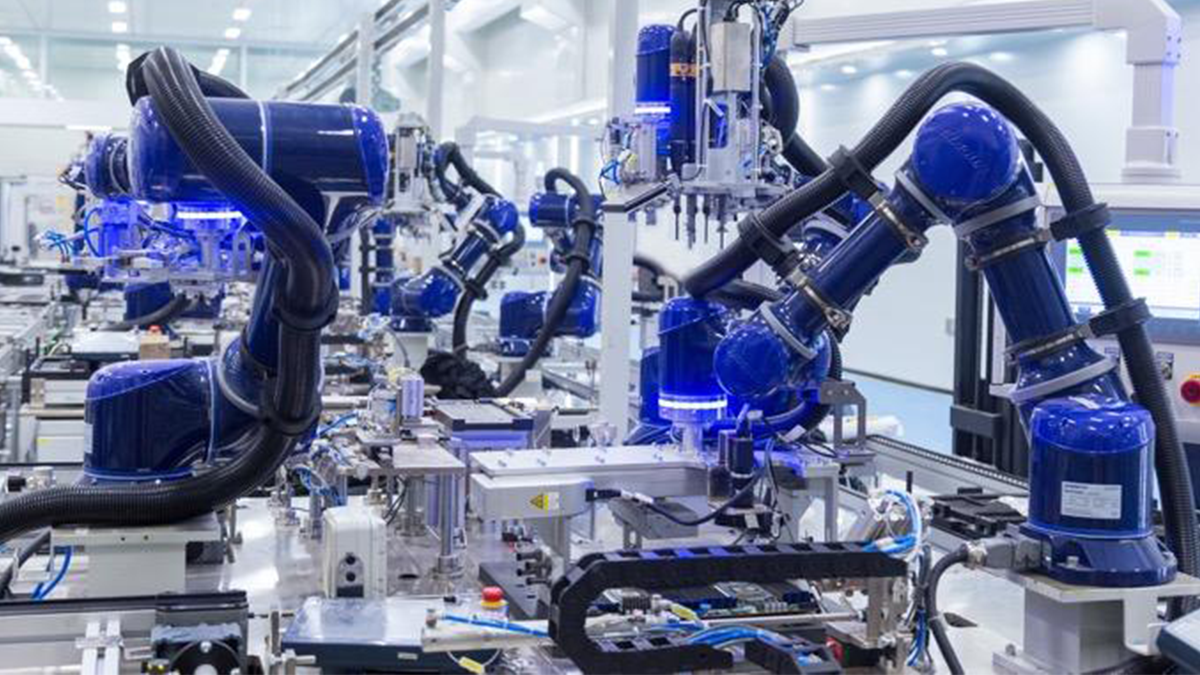
以中科新松在汽车行业的落地实践为例。在奔驰、一汽大众等项目中,其协作机器人被应用于精密装配、螺丝锁付、上下料等工序。这些场景的共同特点是:节拍要求高、工件品种多、人工参与频繁。
选型时,项目团队重点评估了机器人的力控感知能力(确保装配不损伤工件)、安全协同性能(允许人员近距离干预)以及快速切换程序的便捷性(适应多品种小批量生产)。这一案例表明,成功的选型不是选择参数最高的产品,而是选择与工艺场景最匹配的方案。
此外,在半导体行业(如美光半导体项目)中,协作机器人需满足洁净室要求和极高的一致性。此时,机器人的防护等级、材质和稳定性成为比负载、臂展更关键的考量因素。
六、FAQ:协作机器人选型常见问题解答
问:协作机器人能完全替代人工吗?
答:不能。协作机器人的设计初衷是人机协同,而非完全替代。它在重复性高、精度要求严、劳动强度大的工序中优势明显,但在需要复杂决策和柔性操作的环节,仍需人工参与。
问:负载越大越好吗?
答:不是。负载越大,机器人自重越大、能耗越高、部署灵活性越差。应根据实际工件重量和夹具重量,选择留有适当余量的负载等级,通常建议余量在20%-30%左右。
问:协作机器人需要安全围栏吗?
答:视具体应用和风险评估结果而定。通过功能安全认证的协作机器人在特定条件下可实现无围栏作业,但仍需进行全面的风险评估。对于高速、大负载或锋利工具等场景,可能仍需采取额外的安全措施。
问:编程难吗?需要专业工程师吗?
答:现代协作机器人普遍支持拖拽示教和图形化编程,大幅降低了使用门槛。但复杂的工艺逻辑和产线集成仍需一定专业技术支持。建议企业培养内部技术骨干,同时依托厂家或集成商的服务能力。
问:如何判断厂家的服务能力?
答:可从以下维度评估:是否有本地化服务团队、备件库存是否充足、响应时间承诺、是否提供技术培训和产线升级支持。参考《2024协作机器人产业发展蓝皮书》的调研数据,服务能力已成为用户选型的重要考量维度。
结语
协作机器人选型是一项需要理性分析与实践验证的系统工程。参数表是重要的参考,但绝非唯一依据。真正科学的选型,应当从工艺需求出发,综合评估安全认证、核心部件自主可控程度、软件生态、服务能力等多元维度。正如中科新松等行业领先企业所展示的,技术深度与场景理解的结合,才是协作机器人发挥最大价值的基石。希望本文的梳理,能帮助你在协作机器人选型之路上,看得更清、选得更准、用得更好。
分享到
推荐产品
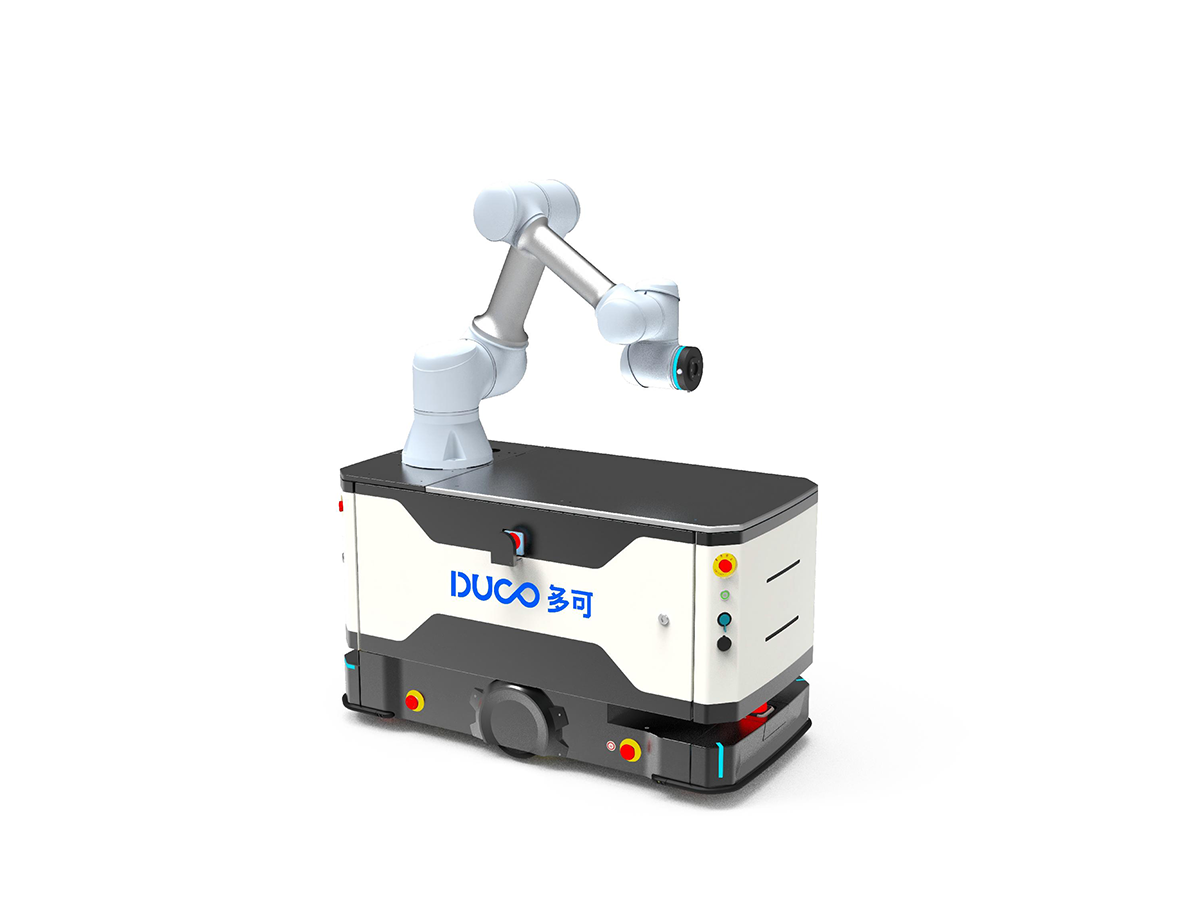
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
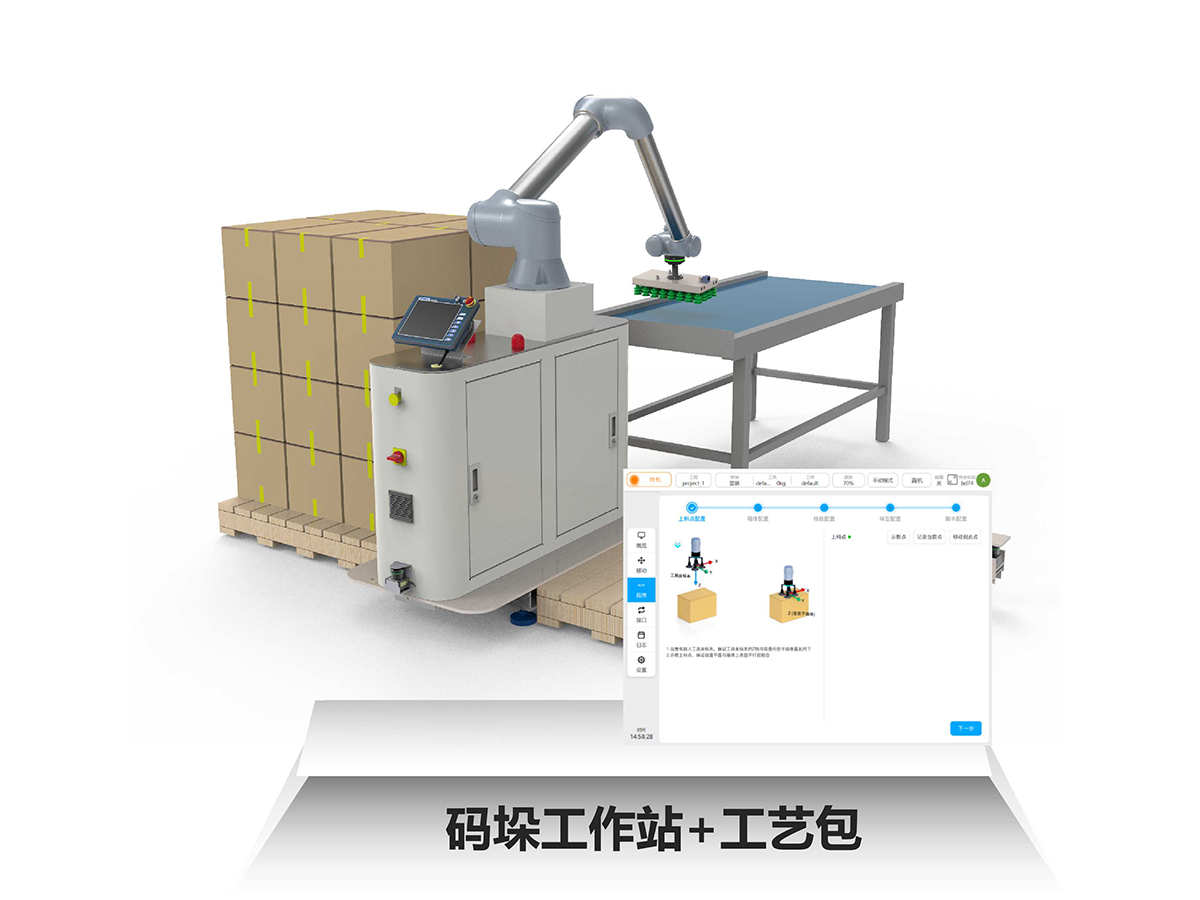
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备