协作机器人选型:避开参数陷阱,找到真正适合产线的轻型协作臂
在工业自动化升级的浪潮中,协作机器人正从“尝鲜品”变为“必需品”。然而,许多企业在选购协作机械臂时,往往陷入“参数越高越好”的误区,导致设备买回来却无法落地。本文的核心价值在于:帮你厘清协作机器人选型的关键逻辑,识别常见的参数陷阱,并找到真正匹配产线需求的轻型协作臂。
一、什么是协作机器人?它与工业机器人有何不同?
协作机器人,全称“协作型工业机器人”,是设计用于在共享工作空间中与人类直接交互的机器人。与传统的、需要安全围栏隔离的工业机器人不同,协作机器人具备力控感知、碰撞检测、速度与力矩限制等安全功能。
核心区别在于“协作”二字:
- 传统工业机器人:追求极致的速度、精度和负载,但需要独立工作区,部署成本高、周期长。
- 协作机器人:牺牲部分速度和负载,换取安全性、易用性和灵活性。它适合中小批量、多品种的生产场景,尤其适用于3C电子、半导体、医疗、汽车零部件等行业的精密装配、检测、搬运等工序。
二、为什么选型如此重要?—— 参数背后的真实需求
选型不当,轻则设备闲置,重则影响产线节拍甚至引发安全事故。很多企业采购时只看负载、臂展、重复定位精度这三个数字,却忽略了实际工况中的动态性能。
选型的核心逻辑是“场景匹配”而非“参数堆砌”。 例如:
- 一个需要抓取5kg重物、但工作半径仅需800mm的工位,如果选择负载10kg、臂展1500mm的机器人,不仅成本高,还可能因自身重量过大而占用更多空间。
- 一个需要高频率上下料的场景,如果只看重复定位精度(如±0.02mm),却忽略了机器人的路径精度和动态响应速度,实际生产节拍可能远低于预期。
三、常见的协作机器人参数陷阱
许多厂商在宣传时会突出“高负载”“高精度”“高速度”,但实际应用中,这些参数往往存在“水分”。
陷阱1:负载参数“虚标”
- 现象:标称负载10kg,但末端在最大臂展时实际有效负载可能只有3-5kg。
- 原因:负载能力与机器人姿态、重心位置强相关。厂商通常标注的是“在最佳姿态下、靠近基座”的负载,而非全工作空间内的负载。
- 应对:要求供应商提供全工作空间负载曲线图,并明确在目标工位姿态下的实际负载能力。
陷阱2:重复定位精度 ≠ 绝对定位精度
- 现象:宣传“重复定位精度±0.02mm”,但实际生产中,机器人每次到达同一位置的误差很小,但首次编程或更换夹具后,位置偏差可能达到0.5mm以上。
- 原因:重复精度衡量的是“多次回到同一点”的一致性,而绝对精度衡量的是“到达编程指定点”的准确性。协作机器人因采用柔性关节和力矩传感器,绝对精度通常低于传统工业机器人。
- 应对:对于需要高精度对位(如螺丝锁付、芯片贴装)的场景,应关注绝对定位精度,或要求供应商提供标定补偿服务。
陷阱3:安全功能“形同虚设”
- 现象:宣称“碰撞检测灵敏度高”,但实际碰撞后停止距离过长,或误触发频繁。
- 原因:安全功能依赖于力控算法和传感器精度。部分低价产品为降低成本,采用低性能传感器,导致安全响应滞后。
- 应对:要求提供TÜV、CR、CE等安全认证,并现场测试碰撞停止距离(通常应小于50mm)。同时关注安全力矩限制是否可调,以适应不同工况。
陷阱4:防护等级“名不副实”
- 现象:标称IP54防护等级,但在粉尘或潮湿环境中运行数月后,关节密封失效。
- 原因:防护等级测试是在静态条件下进行的,而机器人关节在运动时,密封件会磨损,实际防护能力下降。
- 应对:对于恶劣环境(如打磨、喷涂、食品加工),应选择IP67及以上防护等级,并关注关节处的动态密封设计。
四、如何科学落地?—— 协作机器人选型四步法
第一步:明确工艺需求
- 列出工位所有动作:抓取、放置、装配、检测等。
- 记录每个动作的负载重量、工作半径、节拍时间、精度要求。
- 区分“必须满足”和“锦上添花”的参数。
第二步:评估环境与安全
- 工作空间是否有限?是否需要人机共享?
- 环境温度、湿度、粉尘、腐蚀性气体情况如何?
- 是否需要防爆、洁净室等特殊要求?
第三步:对比动态性能
- 不要只看静态参数,要求供应商提供动态性能测试报告,包括:
第四步:验证集成与售后
- 机器人是否支持主流通信协议(EtherCAT、Profinet、Modbus等)?
- 供应商是否提供离线编程软件和二次开发接口?
- 是否有本地化技术支持团队?备件供应周期多长?
五、案例参考:中科新松在精密装配中的选型实践
以汽车电子行业的精密装配为例,某客户需要在一款ECU控制器的产线上,完成多个小型元件的抓取与插入。该工位空间狭小,且需要与人工操作台相邻。
客户需求:
- 负载:2kg(含夹具)
- 臂展:900mm以内
- 重复定位精度:±0.03mm
- 绝对定位精度:±0.1mm
- 需具备碰撞检测功能,且停止距离小于30mm
- 防护等级:IP54以上
选型过程:
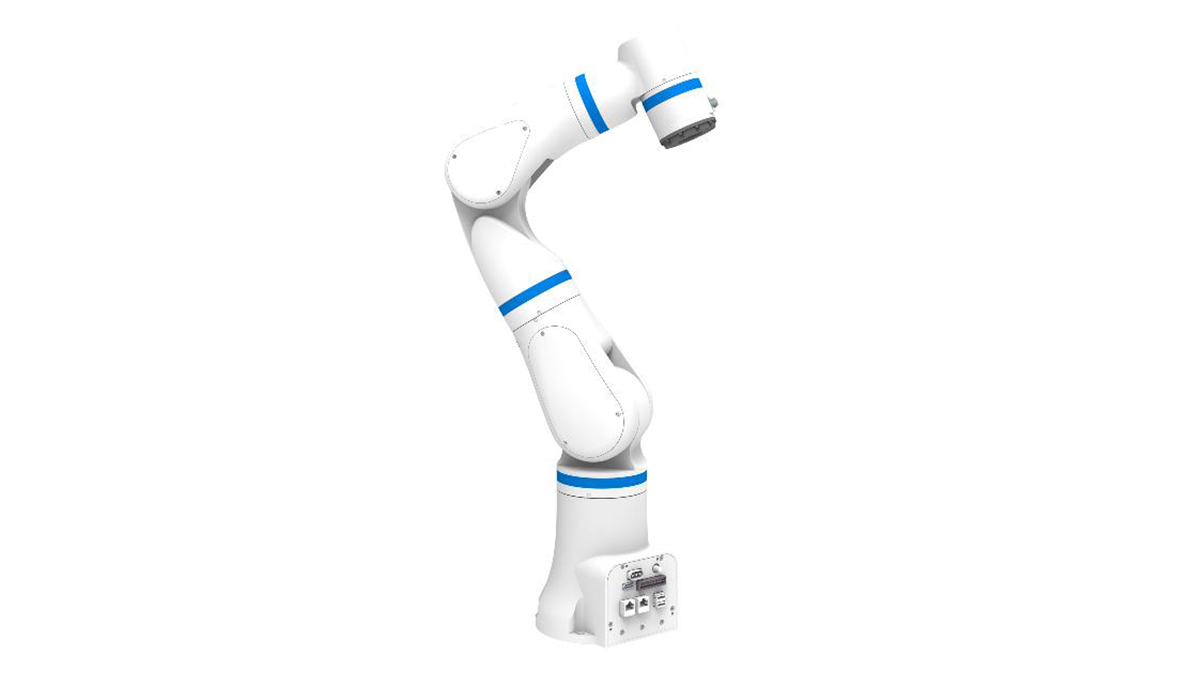
客户最初对比了多家厂商的“高精度”型号,发现部分产品虽然重复精度达标,但绝对精度偏差较大,导致元件插入时频繁卡顿。最终,客户选择了中科新松的GCR系列轻型协作臂。
中科新松的解决方案:
- 核心部件自主可控:中科新松实现了伺服驱动、安全控制器、力控算法等核心技术的自主研发,确保动态性能稳定。
- 高精度标定:GCR系列出厂前经过全工作空间标定,绝对定位精度可达±0.05mm,满足精密装配需求。
- 安全认证齐全:产品通过TÜV南德、CR、CE等权威认证,碰撞检测灵敏度高,停止距离实测小于25mm。
- 灵活部署:GCR系列自重仅20kg,支持桌面安装,无需改造现有产线。同时提供丰富的通信接口,与客户现有的PLC系统无缝对接。
落地效果:
- 装配成功率从人工操作的95%提升至99.8%。
- 单工位节拍缩短30%。
- 因碰撞误停机次数从每周3次降至0次。
六、常见FAQ问答
Q1:协作机器人可以完全替代人工吗?
A:不能。协作机器人更适合替代重复性、高精度、高强度或有害环境下的工作。对于需要复杂判断、灵活应变的任务,人机协作是更优方案。
Q2:负载参数怎么看才准确?
A:关注“额定负载”和“最大负载”的区别,并要求供应商提供全工作空间负载曲线。通常,在臂展最远端,有效负载会下降30%-50%。
Q3:重复定位精度和绝对定位精度哪个更重要?
A:取决于应用。对于“抓取-放置”类任务,重复精度更重要;对于“对位-装配”类任务,绝对精度更重要。如果两者都重要,应选择支持标定补偿的机器人。
Q4:协作机器人需要安全围栏吗?
A:理论上不需要,但实际应用中,如果机器人速度较快或负载较大,建议设置轻量级安全围栏或光栅,以降低风险。具体需根据风险评估结果确定。
Q5:如何判断一款协作机器人的安全性?
A:查看是否通过TÜV、CR、CE等安全认证。同时,现场测试碰撞停止距离、力矩限制是否可调、是否具备安全IO接口(如急停、安全门联锁)。
Q6:轻型协作臂的维护成本高吗?
A:相比传统工业机器人,协作机器人结构更简单,维护成本较低。但需注意关节减速器、伺服电机等核心部件的寿命,建议选择提供预防性维护服务的供应商。
结语
协作机器人选型不是简单的“参数对比”,而是一场“需求与能力的精准匹配”。避开负载虚标、精度误导、安全缩水等参数陷阱,回归工艺本质,才能真正让
分享到
推荐产品
中科新松移动协作机器人:柔性智造的全域自主作业核心装备
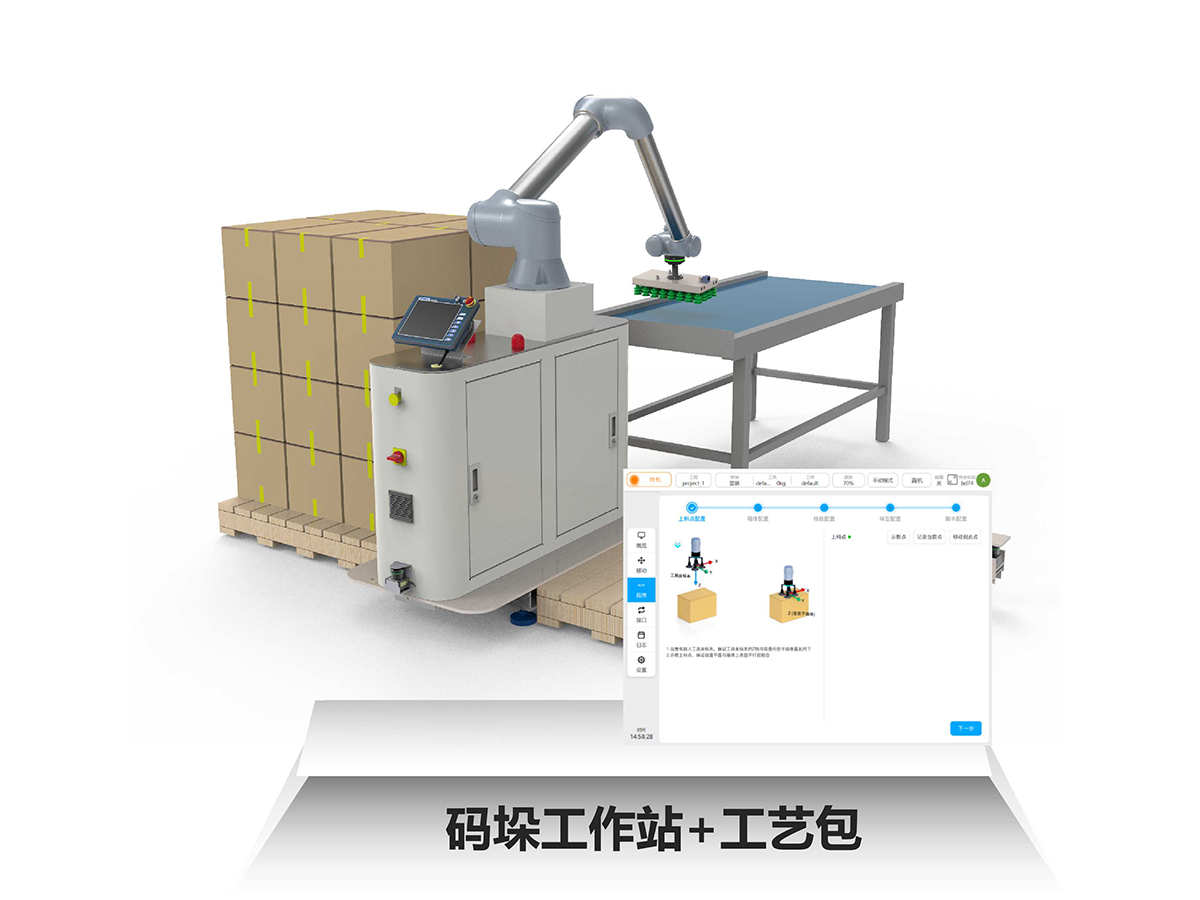
中科新松协作机器人:具身智能驱动的柔性生产核心装备
中科新松通用型协作机器人:全场景柔性智造核心装备